<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>0254-0770</journal-id>
<journal-title><![CDATA[Revista Técnica de la Facultad de Ingeniería Universidad del Zulia]]></journal-title>
<abbrev-journal-title><![CDATA[Rev. Téc. Ing. Univ. Zulia]]></abbrev-journal-title>
<issn>0254-0770</issn>
<publisher>
<publisher-name><![CDATA[Facultad de Ingeniería, Universidad del Zulia]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S0254-07702016000100002</article-id>
<title-group>
<article-title xml:lang="en"><![CDATA[A Mathematical Model for the Dimensioning of Combined Footings of Rectangular Shape]]></article-title>
<article-title xml:lang="es"><![CDATA[Un Modelo Matemático para el Dimensionamiento de Zapatas Combinadas de Forma Rectangular]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Luévanos Rojas]]></surname>
<given-names><![CDATA[Arnulfo]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,Universidad Juárez del Estado de Durango Facultad de Ingeniería ]]></institution>
<addr-line><![CDATA[ Durango]]></addr-line>
<country>México</country>
</aff>
<pub-date pub-type="pub">
<day>00</day>
<month>04</month>
<year>2016</year>
</pub-date>
<pub-date pub-type="epub">
<day>00</day>
<month>04</month>
<year>2016</year>
</pub-date>
<volume>39</volume>
<numero>1</numero>
<fpage>003</fpage>
<lpage>009</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_arttext&amp;pid=S0254-07702016000100002&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_abstract&amp;pid=S0254-07702016000100002&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_pdf&amp;pid=S0254-07702016000100002&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="en"><p><![CDATA[This paper presents a mathematical model to obtain the most economical dimension of the contact surface in combined footings of rectangular shape subjected to an axial load and moment in two directions (bidirectional bending), when the load that must support said structural member is applied. The cases presented in this paper are: 1) Combined footings of boundary; 2) Combined footings intermediate. The classic model considers an axial load and a moment around the axis “ X ” (transverse axis) applied to each column, i.e., the force resulting from the applied loads are located on the axis “ Y ” (longitudinal axis), and once obtained the resultant force and its position is necessary to adjust the length thereof such that the centroid of loads coincides with the geometrical center. The main part of this research is that the proposed model considers the bending moments around the axis “ Y ” and the classic model neglected the moments around the axis “ Y ”. Then, the proposed model is more suited to the general conditions and is more economical.]]></p></abstract>
<abstract abstract-type="short" xml:lang="es"><p><![CDATA[En este trabajo se presenta un modelo matemático para determinar la medida más económica de la superficie de contacto en zapatas combinadas de forma rectangular sometidas a una carga axial y momento en dos direcciones (flexión bidireccional), cuando la carga que debe soportar dicho miembro estructural se aplica. Los casos que se presentan en este documento son: 1) Zapata combinada de lindero, 2) Zapata combinada intermedia. El modelo clásico considera una carga axial y un solo momento alrededor del eje “ X ” (eje transversal) aplicada en cada columna, es decir, la fuerza resultante de las cargas aplicadas se localiza sobre el eje “ Y ” (eje longitudinal), y una vez obtenida la fuerza resultante y su posición es necesario ajustar la longitud de ésta de tal manera que el centroide de cargas coincida con el centro geométrico. La parte principal de esta investigación es que el modelo propuesto considera momentos flexionantes alrededor del eje “ Y ” y el modelo clásico no los toma en cuenta. Entonces, el modelo propuesto se ajusta más a las condiciones generales y es más económico.]]></p></abstract>
<kwd-group>
<kwd lng="en"><![CDATA[combined footings of boundary]]></kwd>
<kwd lng="en"><![CDATA[combined footings intermediate]]></kwd>
<kwd lng="en"><![CDATA[permissible capacity of soil]]></kwd>
<kwd lng="en"><![CDATA[contact surface]]></kwd>
<kwd lng="en"><![CDATA[bidirectional bending]]></kwd>
<kwd lng="es"><![CDATA[zapatas combinadas de lindero]]></kwd>
<kwd lng="es"><![CDATA[zapatas combinadas intermedias]]></kwd>
<kwd lng="es"><![CDATA[capacidad permisible del suelo]]></kwd>
<kwd lng="es"><![CDATA[superficie de contacto]]></kwd>
<kwd lng="es"><![CDATA[flexión bidireccional]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[ <p align="center"><b><font size="4">A Mathematical Model for the Dimensioning of Combined   Footings of Rectangular Shape</font></b></p>     <p align="center"><b>Un Modelo Matemático para el Dimensionamiento de Zapatas   Combinadas de Forma Rectangular</b></p>     <p align="center">Arnulfo Luévanos Rojas</p>     <p align="center">Facultad de Ingeniería, Ciencias y Arquitectura  Universidad Juárez del Estado de Durango  Av. Universidad S/N, Fracc. Filadelfia  , CP 35010, Gómez   Palacio  , Durango, México  Tel: 8717147119. Fax: 8717152017. Email:   <a href="mailto:arnulfol_2007@hotmail.com">arnulfol_2007@hotmail.com</a> </p>     <p align="justify"><b>Abstract</b></p>     <p align="justify">This paper presents a mathematical model to obtain the most economical dimension  of the contact surface in combined   footings of rectangular shape subjected to an axial load and moment in two  directions (bidirectional bending), when the load   that must support said structural member is applied. The cases presented in this  paper are: 1) Combined footings of boundary;   2) Combined footings intermediate. The classic model considers an axial load and  a moment around the axis “  X  ” (transverse axis)   applied to each column, i.e., the force resulting from the applied loads are  located on the axis “  Y  ” (longitudinal axis), and once   obtained the resultant force and its position is necessary to adjust the length  thereof such that the centroid of loads coincides   with the geometrical center. The main part of this research is that the proposed  model considers the bending moments around   the axis “  Y  ” and the classic model neglected the moments around the axis “  Y  ”. Then, the proposed model is more suited to the   general conditions and is more economical.</p>     <p align="justify"><b>Keywords:  </b>combined footings of boundary, combined footings intermediate, permissible  capacity of soil, contact surface,   bidirectional bending.</p>     <p align="justify"><b>Resumen</b></p>     <p align="justify">En este trabajo se presenta un modelo matemático para determinar la medida más  económica de la superficie de contacto   en zapatas combinadas de forma rectangular sometidas a una carga axial y momento  en dos direcciones (flexión bidireccional),   cuando la carga que debe soportar dicho miembro estructural se aplica. Los casos  que se presentan en este documento son: 1)   Zapata combinada de lindero, 2) Zapata combinada intermedia. El modelo clásico  considera una carga axial y un solo momento   alrededor del eje “  X  ” (eje transversal) aplicada en cada columna, es decir, la fuerza resultante de  las cargas aplicadas se localiza   sobre el eje “  Y  ” (eje longitudinal), y una vez obtenida la fuerza resultante y su posición es  necesario ajustar la longitud de ésta   de tal manera que el centroide de cargas coincida con el centro geométrico. La  parte principal de esta investigación es que el   modelo propuesto considera momentos flexionantes alrededor del eje “  Y  ” y el modelo clásico no los toma en cuenta. Entonces,   el modelo propuesto se ajusta más a las condiciones generales y es más  económico.</p>     <p align="justify"><b>Palabras clave:</b>  zapatas combinadas de lindero, zapatas combinadas intermedias, capacidad  permisible del suelo, superficie   de contacto, flexión bidireccional.</p>     ]]></body>
<body><![CDATA[<p align="justify"> <b>Introducción</b></p>     <p align="justify">La cimentación es la parte de la estructura que   transmite las cargas al suelo. Cada edificación demanda   la necesidad de resolver un problema de cimentación. Las   cimentaciones se clasifican en superficiales y profundas, las   cuales presentan importantes diferencias en cuanto a su   geometría, al comportamiento del suelo, a su funcionalidad   estructural y a sus sistemas constructivos [1, 2]. </p>     <p align="justify"> Una cimentación superficial es un elemento estructural   cuya sección transversal es de dimensiones grandes con   respecto a la altura y cuya función es trasladar las cargas   de una edificación a profundidades relativamente cortas,   menores de   4m  aproximadamente, con respecto al nivel de   la superficie natural del terreno [1-4].  Las cimentaciones superficiales, cuyos sistemas   constructivos generalmente no presentan mayores   dificultades pueden ser de varios tipos, según su función:   zapata aislada, zapata combinada, zapata corrida o losa de   cimentación [1, 2].</p>     <p align="justify">En el diseño de cimentaciones superficiales, en cuanto a   la aplicación de cargas son: 1) Zapatas sujetas a carga axial   concéntrica; 2) Zapatas sujetas a carga axial y momento   en una dirección (flexión unidireccional); 3) Zapatas   sujetas a carga axial y momento en dos direcciones (flexión   bidireccional) [1-4].</p>     <p align="justify">La zapata combinada es un elemento que sirve de   cimentación para dos o más columnas. [1, 3, 4].  Las zapatas combinadas se utilizan cuando: a) La   relación existente entre cargas, capacidad admisible   del suelo de la cimentación y distancia entre columnas   adyacentes imposibilitan la construcción de zapatas   aisladas; b) Una columna exterior queda tan cerca del   lindero de la propiedad que no es posible centrar una   zapata aislada bajo ella [5-7].</p>     <p align="justify">Existen dos tipos de zapatas combinadas: las de lindero   y las intermedias, las cuales se diferencian solo por la   posicion de los elementos que van a soportar [5-7].  La zapata combinada puede ser rectangular, trapezoidal   o en forma de T en planta. La zapata rectangular se   proporciona cuando una de las proyecciones de la zapata   está restringido o el ancho de la zapata está restringido.   La zapata trapezoidal cuando se proporciona una carga de   la columna es mucho más que la otra. Como resultado, se   restringirán las proyecciones tanto de la zapata más allá de   las caras de las columnas [5-7].</p>     <p align="justify">Las hipótesis usadas en el modelo clásico considera   la carga axial y momento alrededor de un eje transversal   a la zapata combinada, para las proporciones y la forma   geométricas se fija de manera que el centroide del área de la   zapata coincida con la resultante de las cargas de columna. </p>     <p align="justify">Esto se traduce en una presión uniforme por debajo de toda   la superficie de contacto de la zapata. A continuación, la   ecuación de la flexión bidireccional se utiliza para obtener   los esfuerzos que actúan sobre la superficie de contacto de   la zapata, que deben cumplir con las condiciones siguientes:   1) El esfuerzo mínimo debe ser igual o mayor que cero,   debido a que el suelo no es capaz de soportar esfuerzos de   tensión, 2) El esfuerzo máximo debe ser igual o menor que   la capacidad admisible que puede soportar el suelo [1, 2, 8,   9].</p>     <p align="justify">Recientemente se han desarrollado modelos   matemáticos para el dimensionamiento de zapatas aisladas   de forma rectangular, cuadrada y circular sujetas a carga   axial y momentos en dos direcciones (flexión bidireccional),   que cumple con las dos condiciones ya mencionadas   anteriormente [10-12]. </p>     <p align="justify"> En este documento se presenta un modelo matemático   para obtener el dimensionamiento de zapatas combinadas   de forma rectangular sometidas a una carga axial y   momento en dos direcciones (flexión bidireccional) en   cada una de las columnas, que debe cumplir las siguientes   condiciones: 1) La primera condición es que el esfuerzo   mínimo debe ser igual o mayor que cero, ya que el suelo no   es capaz de soportar tensiones; 2) La segunda condición   es que el esfuerzo máximo debe ser igual o menor que la   capacidad admisible del suelo. Los casos que se presentan   en este documento son: 1) Zapata combinada de lindero, 2)   Zapata combinada intermedia.</p>     ]]></body>
<body><![CDATA[<p align="justify"><b>Desarrollo matemático del nuevo   modelo</b></p>     <p align="justify"><b>1. Zapata combinada de lindero</b></p>     <p align="justify">En la <a href="#f1">Figura 1</a> se muestra una zapata combinada   de lindero soportando dos columnas rectangulares de   diferentes dimensiones (una columna de lindero y otra   interior) sujetas a carga axial y momento en dos direcciones   (flexión bidireccional).</p>     <p align="justify"><a name="f1"></a> </p>     <p align="center"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.1.jpg" width="585" height="456"></p>     
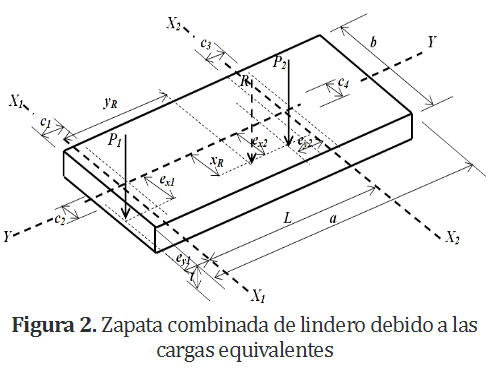
<p align="justify">En la <b><a href="#f2">Figura 2</a></b> se presenta una zapata combinada   de lindero debido a las cargas equivalentes. Las   solicitaciones normales de las componentes de   P<sub>1</sub>,   M<sub>x1</sub>,  My1, es equivalente a una fuerza normal   P<sub>1</sub>  actuando   en los puntos con coordenadas (  e<sub>x1</sub>  ,  e<sub>y1</sub>  ), y para las   componentes de   P<sub>2</sub>  ,   M<sub>x2</sub>  ,   M<sub>y2</sub>  , es equivalente a una fuerza   normal   P  2  actuando en los puntos con coordenadas (  e  x2  ,  e  y2  ).</p>     <p align="justify">Si se obtiene la suma de momentos alrededor del   eje “  X<sub>1</sub>  ” de la zapata 1 para encontrar la posición de la   resultante “  R=P<sub>1</sub>  +P<sub>2</sub>  ” y considerando que esta se localiza   entre las dos columnas:&nbsp; </p>     <p align="justify"><img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.16.jpg" width="395" height="90"></p>     
<p align="justify">donde:   y  R  es la distancia a partir de “  X<sub>1</sub>  ” hasta donde se   encuentra la resultante.  Si se sustituye “  M<sub>x1</sub>  =P<sub>1</sub>  e  y1  ”, “  M  x2  =P<sub>2</sub>e<sub>y2</sub>  ” y el valor de “  R  ”   en la ecuación (2) para presentar la ecuación en función   de los elementos mecánicos que actúan en la zapata:</p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.17.jpg" width="390" height="62"></p>     
]]></body>
<body><![CDATA[<p align="justify"> Ahora se hace coincidir el centro del área de   la zapata con la posición de la resultante en el   sentido “  Y  ”, entonces se presenta lo siguiente: </p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.18.jpg" width="395" height="55"></p>     
<p align="justify"> <a name="f2"></a></p>     <p align="center">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.2.jpg" width="500" height="370"></p>     
<p align="justify"> &nbsp;</p>     <p align="justify"> Y se sustituye la ecuación (3) en la ecuación (4), esto   es:  </p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.19.jpg" width="385" height="59"></p>     
<p align="justify"> Ahora se encuentra la suma de momentos alrededor   del eje “  Y  ” de la zapata:  </p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.20.jpg" width="374" height="81"></p>     
<p align="justify"> Si se sustituye “  M<sub>y1</sub>  =P<sub>1</sub>  e<sub>x1</sub>  ”, “  M<sub>  y2</sub>  =P<sub>2 </sub>e<sub>x2</sub>  ” y el valor de “  R  ”   en la ecuación (7) para presentar la ecuación en función   de los elementos mecánicos que actúan en la zapata: </p>     ]]></body>
<body><![CDATA[<p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.21.jpg" width="374" height="41"></p>     
<p align="justify"> donde:   x  R  es la distancia a partir de “  Y  ” hasta donde   se encuentra la resultante. </p>     <p align="justify"> <b>1.1. Cuando la resultante cae dentro del núcleo central, es decir,   x  R  &#8804; b/6.  </b></p>     <p align="justify"> La ecuación general para cualquier tipo de zapata   sujetas a flexión bidireccional es [13, 14]:</p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.22.jpg" width="378" height="38"></p>     
<p align="justify"> donde:   &#963;   es el esfuerzo que ejerce el suelo sobre la   zapata (presión del terreno),   A  es el área de contacto   de la zapata,   P  es la carga axial aplicada en el centro de   gravedad de la zapata,   M<sub>x</sub>  es el momento alrededor del   eje “  X  ”,   M  y  es el momento alrededor del eje “  Y  ”,   C<sub>  x</sub>  es la   distancia en dirección “  X  ” medida a partir del eje “  Y  ” a   la fibra más alejada,   C<sub>  y</sub>  es la distancia en dirección “  Y  ”,   medida a partir del eje “  X  ” a la fibra más alejada,   I  y  es   el momento de inercia alrededor del eje “  Y  ” e   I<sub>  x</sub>  es el   momento de inercia alrededor del eje “  X  ”. </p>     <p align="justify"> La ecuación general de la flexión bidireccional se  transforma de la siguiente manera: </p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.23.jpg" width="379" height="53"></p>     
<p align="justify"> donde: &#963;<sub>adm</sub>  es la capacidad de carga admisible   disponible del suelo,   y<sub>c</sub>  es la distancia a partir del centro   del área de contacto de la zapata en dirección “  Y  ” a la   resultante y en este caso es cero,   x<sub>  c</sub>  es la distancia a partir   del centro del área de contacto de la zapata en dirección   “  X  ” a la resultante y en este caso es   x<sub>  R</sub>.&nbsp; </p>     <p align="justify"> Ahora como se hizo coincidir la resultante con   el centro del área de la zapata con la posición de la   resultante en el sentido “  Y  ”, por lo tanto no existe   momento alrededor del eje “  X  ”, y la ecuación (10) queda   de la siguiente manera:   </p>     ]]></body>
<body><![CDATA[<p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.24.jpg" width="401" height="56"></p>     
<p align="justify"> Se puede expresar de la siguiente manera: </p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.25.jpg" width="384" height="49"></p>     
<p align="justify"> Enseguida, la ecuación (12) se hace igual a cero para   obtener “  b  ” para el cual es el valor mínimo para que   satisfaga esta ecuación es:   </p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.26.jpg" width="391" height="48"></p>     
<p align="justify"> Si se sustituye el valor de “  R  ” y “  x<sub>R</sub>  ” en la ecuación   (13) para presentar la ecuación en función de los   elementos mecánicos que actúan en la zapata:</p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.27.jpg" width="439" height="73"></p>     
<p align="justify"> <b>Dimensionamiento de Zapatas Combinadas Rectangulares</b></p>     <p align="justify"> En seguida se debe verificar el valor de “  b  ” de la   ecuación (14), y el valor de “  x<sub>  R</sub>  ” por la ecuación (8) se   obtiene, si cumple con “  x<sub>  R</sub>  &#8804; b/6  ”, esto significa que la   resultante se encuentra dentro del núcleo central de la   zapata, y por lo tanto este valor se debe tomar.</p>     <p align="justify"> <b>1.2. Cuando la resultante cae fuera del núcleo central, es decir,   x  R  &#8805; b/6.</b></p>     ]]></body>
<body><![CDATA[<p align="justify"> En la<b> <a href="#f3">Figura 3</a></b> se observa el diagrama de presiones,   cuando la resultante cae fuera del núcleo central, es   decir, las presiones se generan en una parte de la cara   de la zapata.  </p>     <p align="justify"> La suma de fuerzas se encuentra:  </p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.28.jpg" width="443" height="60"></p>     
<p align="justify"> donde:   x   es la distancia donde se localiza la presión   bajo la zapata.  La suma de momentos alrededor del eje “  Y  ” se   realiza:  </p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.29.jpg" width="439" height="53"></p>     
<p align="justify"> La ecuación (15) se sustituye en la ecuación (16)   para encuentra “  x  ”:</p>     <p align="justify"> <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.30.jpg" width="454" height="62"></p>     
<p align="justify"> <a name="f3"></a></p>     <p align="center">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.3.jpg" width="451" height="423"></p>     
<p align="justify">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.7.jpg" width="383" height="91"></p>     
]]></body>
<body><![CDATA[<p align="justify">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.8.jpg" width="386" height="315"></p>     
<p align="justify"> &nbsp;</p>     <p align="justify"> <b>2. Zapata combinada intermedia</b></p>     <p align="justify"> En la <b><a href="#f4">Figura 4</a></b> se muestra una zapata combinada   intermedia soportando dos columnas rectangulares   de diferentes dimensiones (dos interiores) sujetas   a carga axial y momento en dos direcciones (flexión   bidireccional).<a name="f4"></a></p>     <p align="center">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.4.jpg" width="441" height="411"></p>     
<p align="justify"> En la <b><a href="#f5">Figura 5</a></b> se presenta una zapata combinada   intermedia debido a las cargas equivalentes. Las   solicitaciones normales de las componentes de   P<sub>1</sub>  ,   M<sub>x1</sub>  ,   M<sub>y1</sub>  , es equivalente a una fuerza normal   P<sub>1</sub>  actuando   en los puntos con coordenadas (  e<sub>x1</sub>  ,  e<sub>y1</sub>  ), y para las   componentes de   P<sub>  2</sub>  ,   M<sub>  x2</sub>  ,   M<sub>  y2</sub>  , es equivalente a una fuerza   normal   P  2  actuando en los puntos con coordenadas (  e<sub>  x2</sub>  ,  e<sub>  y2</sub>  ).  </p>     <p align="justify"> La ecuación (3) se utiliza para encontrar la posición   “  y<sub>R</sub> ” de la resultante “ R ” y considerando que esta se localiza entre  las dos columnas. Ahora se considera que la distancia del centro de la columna  sometida a la menor carga al extremo libre de la zapata es “ b/2 ” en dirección  “ Y ”: </p>     <p align="justify"> &nbsp;<img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.9.jpg" width="381" height="146"></p>     
<p align="justify"> <a name="f5"></a></p>     <p align="center">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.5.jpg" width="447" height="348"></p>     
]]></body>
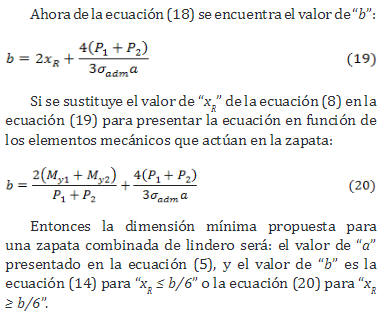
<body><![CDATA[<p align="justify"> Ahora se encuentra la posición “  x<sub>R</sub>  ” de la resultante   “  R  ” en dirección “  X  ” de la zapata por la ecuación (8).</p>     <p align="justify"> <b>2.1. Cuando la resultante cae dentro del núcleo central, es decir,  xR&#8804; b/6.</b></p>     <p align="justify">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.10.jpg" width="382" height="397"></p>     
<p align="justify"> <b>2.2. Cuando la resultante cae fuera del núcleo central, es decir,   x  R  &#8805; b/6.</b></p>     <p align="justify"> La ecuación (20) se usa para obtener el valor de “  b  ”.</p>     <p align="justify"> Entonces la dimensión mínima propuesta para   una zapata combinada intermedia será: el valor de “  a  ”   presentado en la ecuación (22), y el valor de “  b  ” es la   ecuación (24) para “  x  <sub>R</sub>  &#8804; b/6  ” o la ecuación (20) para  “  x  <sub>R</sub>  &#8805; b/6  ”. </p>     <p align="justify"> <b>Aplicación</b></p>     <p align="justify"> A continuación se muestran tres casos de zapatas   combinadas de lindero y los mismos casos para zapatas   combinadas intermedias, en cada caso se presentan las   mismas cargas aplicadas a la cimentación, variando la   capacidad de carga del suelo y la separación entre las   columnas. Las dimensiones de las dos columnas son de   40x40   cm  .   </p>     <p align="justify"> Entonces la dimensión mínima propuesta para una   zapata combinada será: 1) Para zapatas combinadas   de lindero: la dimensión “  a  ” se obtiene por medio de   la ecuación (5), la dimensión de “  b  ” es la ecuación (14)   para “  x<sub>  R</sub>  &#8804; b/6  ” o la ecuación (20) para  “  x<sub>  R</sub>  &#8805; b/6  ”. 2) Para   zapatas combinadas intermedias: la dimensión “  a  ” se   presenta en la ecuación (22), la dimensión de “  b  ” es la   ecuación (24) para “  x<sub>  R</sub>  &#8804; b/6  ” o la ecuación (20) para  “  x<sub>  R</sub>  &#8805; b/6  ”.   </p>     <p align="justify"> Una vez que se tiene definida la dimensión de la   zapata combinada, se procede a obtener los esfuerzos   generados por las cargas que se aplican a la cimentación,   para verificar que estos esfuerzos estén dentro de   los parámetros establecidos, es decir, que el esfuerzo   máximo debe ser igual o menor que la capacidad   admisible que pueda resistir el suelo y el esfuerzo   mínimo debe ser igual o mayor que cero, porque el   suelo no es capaz de resistir esfuerzos de tensión. Los   resultados para zapatas combinadas de lindero se   presentan en la Tabla 1, y para las zapatas combinadas   intermedias se muestran en la Tabla 2. </p>     ]]></body>
<body><![CDATA[<p align="justify"> <b>Resultados</b></p>     <p align="justify"> En la Tabla 1 se presentan los resultados por   el modelo propuesto de los tres casos de zapatas   combinadas de lindero para las 4 diferentes tipos de   capacidades de carga del suelo. En todos los casos rige   la condición de “  x  <sub>R</sub>  &#8804; b/6  ”, con excepción en el caso 3 en   la cual el primer tipo de capacidad de carga del suelo es   dominante la condición de “  x<sub>  R</sub>  &#8805; b/6  ”. </p>     <p align="justify"> Para la condición   de “  x<sub>  R</sub>  &#8804; b/6  ”, esto significa que rige el esfuerzo máximo,   es decir, la capacidad de carga admisible del suelo, y por   lo tanto toda la superficie de la zapata en contacto con   el suelo está sujeta a compresión. Para el caso 3 en la   cual el primer tipo de capacidad de carga del suelo es   dominante la condición de “  x  <sub>R</sub>  &#8805; b/6  ”, estos significa que   rige el esfuerzo mínimo, es decir, el esfuerzo mínimo es   cero, y por lo tanto una parte de la superficie de la zapata   en contacto con el suelo está sujeta a compresión, si se   usa la ecuación (17) se obtiene   x  = 135 cm  , esto significa   que 135   cm  está sujeta a compresión y el excedente para   b  = 150   cm carece de esfuerzos. </p>     <p align="justify"> <a name="t1"></a></p>     <p align="justify">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.6.jpg" width="809" height="460"></p>     
<p align="justify"> En la Tabla 2 se muestran los resultados por el modelo   propuesto de los tres casos de zapatas combinadas   intermedias para las 4 diferentes tipos de capacidades de   carga del suelo. También en la mayoría de los casos rige   la condición de “  x<sub>  R</sub>  &#8804; b/6  ”, con excepción en el caso 2 en   el primer tipo y en el caso 3 en los dos primeros tipos de   capacidad de carga del suelo es dominante la condición “  x<sub> R</sub>  &#8805;   b/6  ”. </p>     <p align="justify"> Para la condición de “  x <sub>R</sub>  &#8804; b/6  ”, esto significa que rige el   esfuerzo máximo, es decir, la capacidad de carga admisible   del suelo, y por lo tanto toda la superficie de la zapata en   contacto con el suelo está sujeta a compresión. </p>     <p align="justify"> Para la   condición de “  x<sub>  R</sub>  &#8805; b/6  ”, estos significa que rige el esfuerzo   mínimo, es decir, el esfuerzo mínimo es cero, y por lo tanto   una parte de la superficie de la zapata en contacto con el   suelo está sujeta a compresión, si se usa la ecuación (17)   se obtiene para el caso 2 del primer tipo es   x  = 120 cm  , y   para el caso 3 de los dos primeros tipos son   x  = 120   cm  y   x  = 165   cm  , respectivamente, esto significa que “  x  ” está sujeta   a compresión y el excedente para “  b  ” carece de esfuerzos   para cada caso.</p>     <p align="justify"> <a name="t2"></a></p>     <p align="justify">  <img border="0" src="/img/fbpe/rtfiuz/v39n1/art02.11.jpg" width="690" height="306"></p>     
]]></body>
<body><![CDATA[<p align="justify"> <b>Conclusiones</b></p>     <p align="justify"> La cimentación es el elemento de la estructura que   es la parte esencial de la misma debido a que ella va   a permitir la trasmisión de las cargas de la estructura   al terreno, con lo que ayudan al suelo, a resistir esta   cargas, por lo que el mismo no sufrirá y se comportara   idealmente para las condiciones a las que será sometido.   Por lo tanto la cimentación viene a conforma las bases   de la estructura y de ahí que el comportamiento de la   edificación u obra civil va a estar forzado a como está   trabaje y se comporte. </p>     <p align="justify"> Debido a la importancia que cobra la cimentación,   la misma esta forzada a cumplir con ciertos parámetros   geométricos, de presión, de conformación que responden   a las características del suelo y de las cargas de la   estructura. Por lo tanto el diseño de una cimentación   no es algo que se realiza de manera intuitiva sino que   cumple con una metodología de diseño que evalué   desde la forma de la cimentación hasta la profundidad   la que se desplante, así como también las características   naturales del suelo. </p>     <p align="justify"> El enfoque matemático propuesto en este trabajo   produce resultados que tienen una precisión tangible   para todos los problemas que se investigan para   encontrar la solución más económica.</p>     <p align="justify"> Entonces se recomienda el modelo propuesto para   el diseño estructural de zapatas combinadas de forma   rectangular sujetas a carga axial y flexión bidireccional.   Además, esta situación la hace más económica y se   apega más a las condiciones reales de las presiones del   suelo que se aplican a la cimentación.</p>     <p align="justify"> El modelo matemático desarrollado en este   documento sólo se aplica a los suelos rígidos que cumplen   con la ecuación de la flexión bidireccional, es decir, la   variación de las presiones es lineal. Las sugerencias   para investigaciones futuras: 1) cuando se presenta otro   tipo de suelo, por ejemplo, en suelos cohesivos y suelos   granulares el diagrama de presiones no es lineal y deben   ser tratados de manera diferente; 2) Cuando se desee   otro tipo de forma de zapata combinada, por ejemplo,   las zapatas trapezoidales o en forma de “T”.</p>     <p align="justify">   <b>Referencias</b>  &nbsp;</p>     <!-- ref --><p align="justify"> [1]  Bowles J.E.: “Foundation analysis and design”,   McGraw-Hill, New York, 1996.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395507&pid=S0254-0770201600010000200001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p align="justify"> [2]  Das B.M., Sordo-Zabay E., Arrioja-Juarez R.:   “Principios de ingeniería de cimentaciones”,   Cengage Learning Latín América, México, 2006.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395509&pid=S0254-0770201600010000200002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p align="justify"> [3]  Calabera-Ruiz J.: “Cálculo de Estructuras de   Cimentación”, Intemac Ediciones, México, 2000.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395511&pid=S0254-0770201600010000200003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref -->  &nbsp;</p>     <!-- ref --><p align="justify"> [4]  Tomlinson M.J.: “Cimentaciones, Diseño y   Construcción”, Trillas, México, 2008.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395513&pid=S0254-0770201600010000200004&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref -->  &nbsp;</p>     <!-- ref --><p align="justify"> [5]  McCormac J.C.: “Design of Reinforced Concrete”,   John Wiley &amp; Sons, Inc, New York, 2008.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395515&pid=S0254-0770201600010000200005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref -->  &nbsp;</p>     <!-- ref --><p align="justify"> [6]  Mosley W.H., Bungey J.H. &amp; Hulse R.: “Reinforced   Concrete Design”, Palgrave, New York, 1999.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395517&pid=S0254-0770201600010000200006&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref -->  &nbsp;</p>     <!-- ref --><p align="justify"> [7]  Parker A.: “Diseño Simplificado de Concreto   Reforzado”, Limusa,   México, 1996.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395519&pid=S0254-0770201600010000200007&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref -->  &nbsp;</p>     <!-- ref --><p align="justify"> [8]  Gambhir M.L.: “Fundamentals of Reinforced   Concrete Design”, Prentice-Hall, New York, 2008.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395521&pid=S0254-0770201600010000200008&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref -->  &nbsp;</p>     <!-- ref --><p align="justify"> [9]  González-Cuevas O.M., Robles-Fernández-Villegas   F.: “Aspectos fundamentales del concreto reforzado”,   Limusa, México, 2005.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395523&pid=S0254-0770201600010000200009&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref -->  &nbsp;</p>     <p align="justify"> [10]  Luévanos-Rojas A.: “A Mathematical Model for   Dimensioning of Footings Rectangular”. ICIC   Express Letters Part B: Applications, Vol. 4, No. 2,   (2013) 269-274.  &nbsp;</p>     <p align="justify"> [11]  Luévanos-Rojas A.: “A Mathematical Model for   Dimensioning of Footings Square”. International   Review of Civil Engineering, Vol. 3, No. 4, (2012)   346-350.  &nbsp;</p>     <p align="justify"> [12]  Luévanos-Rojas A.: “A Mathematical Model for the   Dimensioning of Circular Footings”. Far East Journal   of Mathematical Sciences, Vol. 71, No. 2, (2012) 357-  367.  &nbsp;</p>     <!-- ref --><p align="justify"> [13]  Gere J.M., Goodo B.J.: “Mecánica de Materiales”,   Cengage Learning, México, 2009.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395528&pid=S0254-0770201600010000200013&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref -->  &nbsp;</p>     ]]></body>
<body><![CDATA[<!-- ref --><p align="justify"> [14]  Punmia B.C., Kumar Jain Ashok &amp; Kumar Jain Arun.:   “Limit State Design of Reinforced Concrete”, Laxmi   publications (P) LTD, India, 2007.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2395530&pid=S0254-0770201600010000200014&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <p align="justify"> Recibido el 22 de Enero de 2015   En forma revisada el 29 de Febrero de 2016  &nbsp;</p>       ]]></body>
<back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Bowles]]></surname>
<given-names><![CDATA[JE]]></given-names>
</name>
</person-group>
<source><![CDATA[Foundation analysis and design]]></source>
<year>1996</year>
<publisher-name><![CDATA[McGraw-Hill, New York]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Das]]></surname>
<given-names><![CDATA[BM.]]></given-names>
</name>
<name>
<surname><![CDATA[Sordo-Zabay]]></surname>
<given-names><![CDATA[E.]]></given-names>
</name>
<name>
<surname><![CDATA[Arrioja-Juarez]]></surname>
<given-names><![CDATA[R]]></given-names>
</name>
</person-group>
<source><![CDATA[Principios de ingeniería de cimentaciones]]></source>
<year>2006</year>
<publisher-loc><![CDATA[México ]]></publisher-loc>
<publisher-name><![CDATA[Cengage Learning Latín América]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Calabera-Ruiz]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
</person-group>
<source><![CDATA[Cálculo de Estructuras de Cimentación]]></source>
<year>2000</year>
<publisher-loc><![CDATA[México ]]></publisher-loc>
<publisher-name><![CDATA[Intemac Ediciones]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Tomlinson]]></surname>
<given-names><![CDATA[M.J]]></given-names>
</name>
</person-group>
<source><![CDATA[Cimentaciones, Diseño y Construcción]]></source>
<year>2008</year>
<publisher-loc><![CDATA[México ]]></publisher-loc>
<publisher-name><![CDATA[Trillas]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[McCormac]]></surname>
<given-names><![CDATA[J.C]]></given-names>
</name>
</person-group>
<source><![CDATA[Design of Reinforced Concrete]]></source>
<year>2008</year>
<publisher-loc><![CDATA[New York ]]></publisher-loc>
<publisher-name><![CDATA[John Wiley & Sons Inc]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B6">
<label>6</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Mosley]]></surname>
<given-names><![CDATA[W.H.]]></given-names>
</name>
<name>
<surname><![CDATA[Bungey]]></surname>
<given-names><![CDATA[J.H]]></given-names>
</name>
<name>
<surname><![CDATA[Hulse]]></surname>
<given-names><![CDATA[R]]></given-names>
</name>
</person-group>
<source><![CDATA[Reinforced Concrete Design]]></source>
<year>1999</year>
<publisher-loc><![CDATA[New York ]]></publisher-loc>
<publisher-name><![CDATA[Palgrave]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B7">
<label>7</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Parker]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
</person-group>
<source><![CDATA[Diseño Simplificado de Concreto Reforzado]]></source>
<year>1996</year>
<publisher-loc><![CDATA[México ]]></publisher-loc>
<publisher-name><![CDATA[Limusa]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B8">
<label>8</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Gambhir]]></surname>
<given-names><![CDATA[M.L]]></given-names>
</name>
</person-group>
<source><![CDATA[Fundamentals of Reinforced Concrete Design]]></source>
<year>2008</year>
<publisher-loc><![CDATA[New York ]]></publisher-loc>
<publisher-name><![CDATA[Prentice-Hall]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B9">
<label>9</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[González-Cuevas]]></surname>
<given-names><![CDATA[O.M.]]></given-names>
</name>
<name>
<surname><![CDATA[Robles-Fernández-Villegas]]></surname>
<given-names><![CDATA[F]]></given-names>
</name>
</person-group>
<source><![CDATA[Aspectos fundamentales del concreto reforzado]]></source>
<year>2005</year>
<publisher-loc><![CDATA[México ]]></publisher-loc>
<publisher-name><![CDATA[Limusa]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B10">
<label>10</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Luévanos-Rojas]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A Mathematical Model for Dimensioning of Footings Rectangular]]></article-title>
<source><![CDATA[ICIC Express Letters Part B Applications]]></source>
<year>2013</year>
<volume>4</volume>
<numero>2</numero>
<issue>2</issue>
<page-range>269-274</page-range></nlm-citation>
</ref>
<ref id="B11">
<label>11</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Luévanos-Rojas]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A Mathematical Model for Dimensioning of Footings Square]]></article-title>
<source><![CDATA[International Review of Civil Engineering]]></source>
<year>2012</year>
<volume>3</volume>
<numero>4</numero>
<issue>4</issue>
<page-range>346-350</page-range></nlm-citation>
</ref>
<ref id="B12">
<label>12</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Luévanos-Rojas]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A Mathematical Model for the Dimensioning of Circular Footings]]></article-title>
<source><![CDATA[Far East Journal of Mathematical Sciences]]></source>
<year>2012</year>
<volume>71</volume>
<numero>2</numero>
<issue>2</issue>
<page-range>357- 367</page-range></nlm-citation>
</ref>
<ref id="B13">
<label>13</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Gere]]></surname>
<given-names><![CDATA[J.M.]]></given-names>
</name>
<name>
<surname><![CDATA[Goodo]]></surname>
<given-names><![CDATA[B.J]]></given-names>
</name>
</person-group>
<source><![CDATA[Mecánica de Materiales]]></source>
<year>2009</year>
<publisher-loc><![CDATA[México ]]></publisher-loc>
<publisher-name><![CDATA[Cengage Learning]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B14">
<label>14</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Punmia]]></surname>
<given-names><![CDATA[B.C.]]></given-names>
</name>
<name>
<surname><![CDATA[Kumar]]></surname>
<given-names><![CDATA[Jain Ashok]]></given-names>
</name>
<name>
<surname><![CDATA[Kumar]]></surname>
<given-names><![CDATA[Jain Arun]]></given-names>
</name>
</person-group>
<source><![CDATA[Limit State Design of Reinforced Concrete]]></source>
<year>2007</year>
<publisher-loc><![CDATA[India ]]></publisher-loc>
<publisher-name><![CDATA[Laxmi publications (P) LTD]]></publisher-name>
</nlm-citation>
</ref>
</ref-list>
</back>
</article>