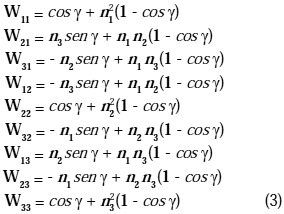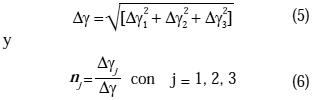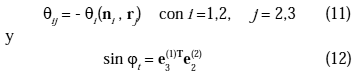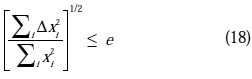
<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>0798-4065</journal-id>
<journal-title><![CDATA[Revista de la Facultad de Ingeniería Universidad Central de Venezuela]]></journal-title>
<abbrev-journal-title><![CDATA[Rev. Fac. Ing. UCV]]></abbrev-journal-title>
<issn>0798-4065</issn>
<publisher>
<publisher-name><![CDATA[Universidad Central de Venezuela]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S0798-40652011000300011</article-id>
<title-group>
<article-title xml:lang="es"><![CDATA[Evaluación del elemento co-rotacional viga columna no lineal para el análisis de estructuras espaciales elásticas]]></article-title>
<article-title xml:lang="en"><![CDATA[Co-rotational beam-column non lineal element evaluation for elastic space frames analysis]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Cruz Moreno]]></surname>
<given-names><![CDATA[Jorge David]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,Universidad Central de Venezuela Facultad de Ingeniería Escuela de Ingeniería Mecánica]]></institution>
<addr-line><![CDATA[Caracas ]]></addr-line>
<country>Venezuela</country>
</aff>
<pub-date pub-type="pub">
<day>00</day>
<month>09</month>
<year>2011</year>
</pub-date>
<pub-date pub-type="epub">
<day>00</day>
<month>09</month>
<year>2011</year>
</pub-date>
<volume>26</volume>
<numero>3</numero>
<fpage>127</fpage>
<lpage>134</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_arttext&amp;pid=S0798-40652011000300011&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_abstract&amp;pid=S0798-40652011000300011&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_pdf&amp;pid=S0798-40652011000300011&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="es"><p><![CDATA[Se presentan los resultados del análisis de estructuras espaciales elásticas modeladas con elementos co-rotacionales vigacolumna. Se toma en cuenta los desplazamientos y rotaciones grandes de las juntas separándolos de las deformaciones de los miembros, en conjunción con el método de la carga incremental y el procedimiento de la matriz de orientación de las juntas. El cual permite distinguir y calcular en cada configuración deformada, la orientación espacial de juntas y miembros. Los valores reportados se comparan con los obtenidos numéricamente con otro tipo de elemento finito y experimentalmente.]]></p></abstract>
<abstract abstract-type="short" xml:lang="en"><p><![CDATA[This paper shows the results of the analysis of elastic space structures modelled with co-rotational beam-column elements, that takes into account large displacements and rotations of the joints that separate them, from the deformations of the members. This work combines the incremental load method and the procedure of joint orientation matrix, which allow to distinguish and to calculate, in each deformed configuration, the spatial orientation of joints and members. The reported values obtained numerically here are compared with those calculated via other finite element type and with experimentally data.]]></p></abstract>
<kwd-group>
<kwd lng="es"><![CDATA[Estructuras espaciales]]></kwd>
<kwd lng="es"><![CDATA[No lineal]]></kwd>
<kwd lng="es"><![CDATA[Carga incremental]]></kwd>
<kwd lng="es"><![CDATA[Matriz orientación]]></kwd>
<kwd lng="es"><![CDATA[Matriz de rotación]]></kwd>
<kwd lng="en"><![CDATA[Space structures]]></kwd>
<kwd lng="en"><![CDATA[Non lineal]]></kwd>
<kwd lng="en"><![CDATA[Incremental load]]></kwd>
<kwd lng="en"><![CDATA[Orientation matrix]]></kwd>
<kwd lng="en"><![CDATA[Rotation matrix]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[ <p align="center"><b><span style="font-family: Verdana">Evaluación  del elemento co-rotacional viga columna no lineal para el análisis de  estructuras espaciales elásticas</span></b></p>     <p align="center"><font size="2" face="Verdana">Jorge David Cruz Moreno</font></p>     <p align="justify"><font face="Verdana"><font size="2">Departamento de Diseño. Escuela de Ingeniería Mecánica. Facultad de  Ingeniería. Universidad Central de Venezuela. Caracas. Venezuela e-mail: </font> <a href="mailto:jorge.cruz@ucv.ve"><font size="2">jorge.cruz@ucv.ve</font></a></font></p>     <p align="justify"><b><font size="2" face="Verdana">RESUMEN</font></b></p>     <p align="justify"><font size="2" face="Verdana">Se presentan los resultados del análisis de estructuras espaciales elásticas  modeladas con elementos co-rotacionales vigacolumna. Se toma en cuenta los  desplazamientos y rotaciones grandes de las juntas separándolos de las  deformaciones de los miembros, en conjunción con el método de la carga  incremental y el procedimiento de la matriz de orientación de las juntas. El  cual permite distinguir y calcular en cada configuración deformada, la  orientación espacial de juntas y miembros. Los valores reportados se comparan  con los obtenidos numéricamente con otro tipo de elemento finito y  experimentalmente.</font></p>     <p align="justify"><font face="Verdana"><b><font size="2">Palabras clave:</font></b><font size="2"> Estructuras espaciales, No lineal, Carga incremental,  Matriz orientación, Matriz de rotación.</font></font></p>     <p align="center"><b> <span lang="EN-US" style="font-family: Verdana"> <font size="2">Co-rotational beam-column non lineal element evaluation for elastic space frames  analysis</font></span></b></p>     <p align="justify"><b><font size="2" face="Verdana">ABSTRACT</font></b></p>     <p align="justify"><font size="2" face="Verdana">This paper shows the results of the analysis of elastic space structures  modelled with co-rotational beam-column elements, that takes into account large  displacements and rotations of the joints that separate them, from the  deformations of the members. This work combines the incremental load method and  the procedure of joint orientation matrix, which allow to distinguish and to  calculate, in each deformed configuration, the spatial orientation of joints and  members. The reported values obtained numerically here are compared with those  calculated via other finite element type and with experimentally data.</font></p>     <p align="justify"><font face="Verdana"><b><font size="2">Keywords:</font></b><font size="2"> Space structures, Non lineal, Incremental load, Orientation  matrix, Rotation matrix.</font></font></p>     ]]></body>
<body><![CDATA[<p align="justify"><font size="2" face="Verdana">Recibido: junio de 2009 Recibido en forma final revisado: julio de 2011</font></p>     <p align="justify"><b><font size="2" face="Verdana">INTRODUCCIÓN</font></b></p>     <p align="justify"><font size="2" face="Verdana">En el análisis de los desplazamientos grandes, la diferencia principal entre  las estructuras bidimensionales y las tridimensionales, desde el punto de vista  teórico, es el hecho de que en las últimas, las rotaciones no pueden tratarse  como cantidades vectoriales. Oran (1973) presenta una solución de este problema  al introducir el concepto que denomina <i>matriz de orientación de juntas</i>  para representar la orientación de cada junta en la condición deformada de la  estructura tridimensional. También presenta la relación fuerza-desplazamiento y  la matriz de rigidez tangencial para elementos viga-columna elásticos  tridimensionales utilizando un sistema de coordenadas local co-rotacional; es  decir, un sistema solidario en todo instante con la cuerda del miembro en su  condición deformada.</font></p>     <p align="justify"><font size="2" face="Verdana">El desarrollo de Oran (1973), aunque teóricamente consistente, supone que los  incrementos de desplazamiento y rotación de las juntas son infinitesimales, lo  que conduce a matrices de orientación de juntas no ortogonales. Aunque estas  matrices son utilizables en conjunción con los procesos de solución incremental,  en los que los cambios de configuración del sistema se deben a incrementos  pequeños de las cargas, en cada uno pueden acumularse errores.</font></p>     <p align="justify"><font size="2" face="Verdana">Kassimali &amp; Abbasnia (1991) desarrollan una metodología que, basándose en la  de Oran (1973), adiciona la que denominan matriz de rotación de juntas que es  ortogonal y que permite obtener las <i>matrices de orientación de juntas</i> en  la condición deformada de la estructura y es válida para rotaciones de cualquier  magnitud. Con la ubicación y orientación de dos juntas adyacentes en la  condición deformada de la estructura, se determina la orientación del miembro  unido a ese par de juntas y sus deformaciones relativas.</font></p>     <p align="justify"><font size="2" face="Verdana">Los desarrollos anteriores requieren su evaluación. El objetivo de este  trabajo es presentar los resultados que se obtuvieron al analizar dos  estructuras espaciales de las cuales se tienen los reportes de sus estudios  hechos en forma numérica mediante otro tipo de elemento finito y en forma  experimental.</font></p>     <p align="justify"><b><font size="2" face="Verdana">LIMITACIONES</font></b></p>     <p align="justify"><font size="2" face="Verdana">Las siguientes limitaciones se aplicaron en las estructuras evaluadas:</font></p>     <p align="justify"><font size="2" face="Verdana">1. Los miembros son prismáticos</font></p>     <p align="justify"><font size="2" face="Verdana">2. Los miembros inicialmente son rectos y libres de esfuerzos residuales y de  imperfecciones</font></p>     ]]></body>
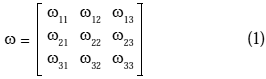
<body><![CDATA[<p align="justify"><font size="2" face="Verdana">3. Las secciones transversales son planas y permanecen planas</font></p>     <p align="justify"><font size="2" face="Verdana">4. Las deformaciones son pequeñas, pero se admiten desplazamientos y  rotaciones grandes</font></p>     <p align="justify"><font size="2" face="Verdana">5. Se desprecian las deformaciones por corte</font></p>     <p align="justify"><font size="2" face="Verdana">6. El material permanece lineal y elástico durante toda la historia de carga  de la estructura</font></p>     <p align="justify"><font size="2" face="Verdana">7. Las cargas actúan en los planos de simetría de los miembros</font></p>     <p align="justify"><b><font size="2" face="Verdana">MATRIZ DE ROTACIÓN DE JUNTAS</font></b></p>     <p align="justify"><font size="2" face="Verdana">Como demuestra Oran (1973), la orientación de las juntas de un pórtico  espacial en la condición deformada puede representarse por una matriz de  orientación de junta, </font><font size="2" face="Symbol">w</font><font size="2" face="Verdana">, cuyas columnas son los cosenos directores, con  respectos a un sistema de coordenadas global fijo, de tres líneas ortogonales  entre sí que se suponen rígidamente unidas a la junta y se mueven con ella.</font></p>     <p align="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11ec1.gif" width="266" height="79"></p>     
<p align="justify"><font size="2" face="Verdana">Por conveniencia, las líneas de referencia de las juntas en la configuración  indeformada de la estructura, pueden suponerse paralelas al sistema de  coordenadas global.</font></p>      <p align="justify"><font size="2" face="Verdana">En la determinación de la respuesta de una estructura espacial en la metodología incremental, uno de los problemas es cómo obtener la referida matriz de orientación de junta para cada configuración deformada. Para este fin, considérese una junta de la estructura y asígnese a </font> <font size="2" face="Symbol">w</font><font size="2" face="Verdana"> las componentes de la matriz de orientación de dicha junta en una conocida configuración deformada. Supóngase que la junta seleccionada rota un ángulo finito </font> <font size="2" face="Symbol">g</font><font size="2" face="Verdana"> alrededor de un eje cuyos cosenos directores son <i>n<sub>1</sub>, n<sub>2</sub> </i>y<i> n<sub>3</sub></i>. La matriz de orientación de junta </font><font size="2" face="Symbol">v</font><font size="2" face="Verdana">, en la configuración nueva, viene dada por:</font></p>     ]]></body>
<body><![CDATA[<p align="center"><font FACE="Symbol" SIZE="2">v</font><font FACE="Verdana" SIZE="2"> = W</font><font FACE="Symbol" SIZE="2">w</font><font FACE="Verdana" SIZE="2">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp; (2)</font></p>     <p align="justify"><font FACE="Verdana" SIZE="2">Siendo </font><b> <font FACE="Verdana" SIZE="2">W </font></b><font FACE="Verdana" SIZE="2">la matriz de rotación y puede demostrarse que:</font></p>     <p align="center"><a name="ec3"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11ec3.gif" width="284" height="214"></a></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Cuando </font> <font FACE="Symbol" SIZE="2"> g</font><font FACE="Verdana" SIZE="2"> es pequeño, puede considerarse como representación vectorial y utilizarse para la rotación con componentes </font> <font FACE="Symbol" SIZE="2"> g</font><font FACE="Verdana" SIZE="2">, </font> <font FACE="Symbol" SIZE="2"> g</font><font FACE="Verdana" SIZE="2"><sub>2</sub> y </font> <font FACE="Symbol" SIZE="2"> g</font><font FACE="Verdana" SIZE="2"><sub>3</sub> respecto a los ejes </font><b><i><font FACE="Verdana" SIZE="2">n</font></i><sub><font FACE="Verdana" SIZE="2">1</font></sub></b><font FACE="Verdana" SIZE="2">, </font><b><i><font FACE="Verdana" SIZE="2">n</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub> </font></b><font FACE="Verdana" SIZE="2">y </font><b><i> <font FACE="Verdana" SIZE="2">n</font></i><sub><font FACE="Verdana" SIZE="2">3</font></sub></b><font FACE="Verdana" SIZE="2">, anteriormente indicados.</p> </font> <font FACE="Verdana" LANG="JA" SIZE="2">     <p ALIGN="justify">La matriz de rotación, definida en (3), puede utilizarse para</font><font size="2" face="Verdana"> interpretar los resultados obtenidos en un procedimiento de carga incremental. Supóngase que en el nivel de carga </font><b><font FACE="Verdana" SIZE="2">P<sup>i</sup> </font></b> <font FACE="Verdana" LANG="JA" SIZE="2">se conoce la configuración </font><b><font FACE="Verdana" SIZE="2">X<sup>i</sup> </font></b> <font FACE="Verdana" SIZE="2">del sistema y se </font>  <font FACE="Verdana" LANG="JA" SIZE="2">desea determinar la configuración </font><b><font FACE="Verdana" SIZE="2">X<sup>i+1</sup> </font></b> <font FACE="Verdana" SIZE="2">correspondiente al nivel de carga </font> <b><font FACE="Verdana" SIZE="2">P<sup>i+1</sup> </font></b> <font FACE="Verdana" SIZE="2">= </font><b><font FACE="Verdana" SIZE="2">P<sup>i</sup> + </font></b> <font FACE="Symbol" SIZE="2">D</font><b><font FACE="Verdana" SIZE="2">P</font></b><font FACE="Verdana" SIZE="2">, donde: </font><font FACE="Symbol" SIZE="2">D</font><b><font FACE="Verdana" SIZE="2">P </font></b><font FACE="Verdana" SIZE="2">representa el incremento de carga. Aun en una estructura espacial con rotaciones grandes (donde el vector desplazamiento </font> <b> <font FACE="Verdana" SIZE="2">X </font></b><font FACE="Verdana" SIZE="2">no </font>  <font FACE="Verdana" LANG="JA" SIZE="2">está necesariamente definido), los cambios que ocurren en</font><font size="2" face="Verdana"> </font> <font FACE="Verdana" LANG="JA" SIZE="2">la configuración del sistema como resultado de </font><font FACE="Symbol" SIZE="2">D</font><b><font FACE="Verdana" SIZE="2">P </font></b><font FACE="Verdana" SIZE="2">pueden ser descritos mediante el vector </font> <font FACE="Symbol" SIZE="2">D</font><b><font FACE="Verdana" SIZE="2">X </font></b><font FACE="Verdana" SIZE="2">cuyos elementos representan los incrementos de los desplazamientos y rotaciones de las juntas de la estructura con respecto a un sistema global de coordenadas.</p>     <p ALIGN="justify">Denominando </font> <font FACE="Symbol" SIZE="2">Dg</font><font FACE="Verdana" SIZE="2"><sub>1</sub>, </font> <font FACE="Symbol" SIZE="2">Dg</font><font FACE="Verdana" SIZE="2"><sub>2</sub> y </font> <font FACE="Symbol" SIZE="2">Dg</font><font FACE="Verdana" SIZE="2"><sub>3</sub> los incrementos de las componentes de la rotación para una junta de la estructura, la matriz de orientación de las juntas </font> <font FACE="Symbol" SIZE="2">w</font><b><font FACE="Verdana" SIZE="2"><sup>i+1</sup> </font></b><font FACE="Verdana" SIZE="2">correspondiente al nivel de carga </font> <b><font FACE="Verdana" SIZE="2">P<sup>i+1</sup> </font></b> <font FACE="Verdana" SIZE="2">viene dado por:</p>     <p align="center"> </font><font FACE="Symbol" SIZE="2"><a name="ec4"></a>w</font><b><font FACE="Verdana" SIZE="2"><sup>i+1</sup> </font></b><font FACE="Verdana" SIZE="2">= W</font><font FACE="Symbol" SIZE="2">w</font><b><font FACE="Verdana" SIZE="2"><sup>i</sup> </font></b><font FACE="Verdana" SIZE="2">&nbsp;&nbsp;&nbsp;&nbsp; (4)</p>     <p ALIGN="justify">En la cual  </font><b><font FACE="Verdana" SIZE="2">W </font></b> <font FACE="Verdana" SIZE="2">viene dado por la <a href="#ec3">ecuación (3)</a> reemplazando a </font> <font FACE="Symbol" SIZE="2">g</font><font FACE="Verdana" SIZE="2"> por </font> <font FACE="Symbol" SIZE="2">Dg</font><font FACE="Verdana" SIZE="2"> con:</p> </font>      <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11ec5.gif" width="312" height="100"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Kassimali &amp; Abbasnia (1991) indican que aunque las rotaciones sean pequeñas, los valores de </font> <i><font FACE="Verdana" SIZE="2">sen </font></i><font FACE="Symbol" SIZE="2">g</font><font FACE="Verdana" SIZE="2"> y </font><i><font FACE="Verdana" SIZE="2">cos </font></i> <font FACE="Symbol" SIZE="2">g</font><font FACE="Verdana" SIZE="2"> no deben aproximarse a </font> <font FACE="Symbol" SIZE="2">g</font><font FACE="Verdana" SIZE="2"> y a 1, respectivamente en la  <a href="#ec3">ecuación (3)</a>, porque las columnas de </font> <b><font FACE="Verdana" SIZE="2">W </font></b><font FACE="Verdana" SIZE="2">no serían vectores unitarios y tampoco serían exactamente ortogonales entre sí. En consecuencia, este valor aproximado de </font> <b> <font FACE="Verdana" SIZE="2">W </font></b><font FACE="Verdana" SIZE="2">conduce a resultados erróneos.</p> </font> <b><font FACE="Verdana" SIZE="2">     ]]></body>
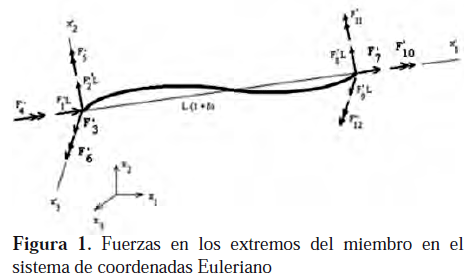
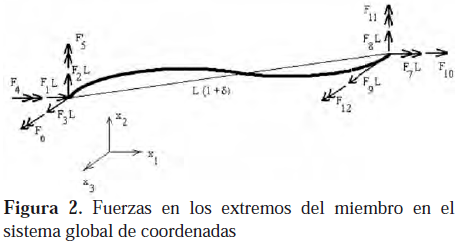
<body><![CDATA[<p ALIGN="justify">MATRIZ DE ORIENTACIÓN DEL MIEMBRO</p> </font></b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Para separar los desplazamientos de cuerpo rígido de un miembro de sus deformaciones, las cuales se suponen pequeñas, (Oran 1973; Kassimali &amp; Abbasnia, 1991) se utiliza un sistema de coordenadas local co-rotacional, como </font>  <font FACE="Verdana" LANG="JA" SIZE="2">se indica en las <a href="#fig1">figuras Nº 1 y 2</a>. El sistema de referencia</font><font size="2" face="Verdana"> es dextrógiro, en el cual el eje </font><i><font FACE="Verdana" SIZE="2">x’<sub>1</sub> </font></i> <font FACE="Verdana" SIZE="2">une los centroides de las secciones extremas del miembro y los ejes </font> <i><font FACE="Verdana" SIZE="2">x’<sub>2</sub> </font></i> <font FACE="Verdana" SIZE="2">y </font><i><font FACE="Verdana" SIZE="2">x’<sub>3</sub> </font></i> <font FACE="Verdana" SIZE="2">son paralelos a los ejes de inercia principales de la sección transversal. Debido a la deformación del miembro, las orientaciones de los ejes principales de las dos secciones transversales extremas varían ligeramente, por lo que las orientaciones de los ejes </font> <i><font FACE="Verdana" SIZE="2">x’<sub>2</sub> </font></i> <font FACE="Verdana" SIZE="2">y </font><i><font FACE="Verdana" SIZE="2">x’<sub>3</sub> </font></i> <font FACE="Verdana" SIZE="2">se obtienen promediando las orientaciones de dichos ejes de las dos secciones extremas.</font></p>     <p ALIGN="center"><a name="fig1"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig1.gif" width="467" height="277"></a></p>     
<p ALIGN="center"><font FACE="Verdana" SIZE="2"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig2.gif" width="456" height="243"></p>     
<p ALIGN="justify">El sistema de coordenadas local co-rotacional del miembro </font>  <font FACE="Verdana" LANG="JA" SIZE="2">se define mediante la </font><i> <font FACE="Verdana" SIZE="2">matriz de orientación del miembro</font></i><font size="2" face="Verdana"> <b>r </b>(Kassimali &amp; Abbasnia, 1991) cuyas columnas son los cosenos directores de los ejes </font><i><font FACE="Verdana" SIZE="2">x’<sub>1</sub></font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">x’<sub>2</sub> </font></i> <font FACE="Verdana" SIZE="2">y </font><i><font FACE="Verdana" SIZE="2">x’<sub>3</sub> </font></i> <font FACE="Verdana" SIZE="2">del miembro respecto a los ejes globales.</p> </font> <font FACE="Verdana" LANG="JA" SIZE="2">     <p ALIGN="justify">Cuando se conoce la configuración deformada de dos juntas</font><font size="2" face="Verdana"> adyacentes, la orientación de los ejes del elemento asociado a esas dos juntas se determina de la siguiente forma:</p>     <p ALIGN="justify">La primera columna, </font><b><font FACE="Verdana" SIZE="2">r<sub>1</sub></font></b><font FACE="Verdana" SIZE="2">, de la matriz de orientación del </font> <font FACE="Verdana" LANG="JA" SIZE="2">miembro en la condición deformada (la cual define la</font><font size="2" face="Verdana"> dirección del eje </font><i><font FACE="Verdana" SIZE="2">x’<sub>1</sub></font></i><font FACE="Verdana" SIZE="2">) se calcula directamente a partir de las coordenadas actuales de las juntas.</p> </font> <font FACE="Verdana" LANG="JA" SIZE="2">     <p ALIGN="justify">Definiendo por </font><b><font FACE="Verdana" SIZE="2">p<sup>(1)</sup> </font></b> <font FACE="Verdana" SIZE="2">y </font><b><font FACE="Verdana" SIZE="2">p<sup>(2)</sup> </font></b> <font FACE="Verdana" SIZE="2">las matrices de orientación de las secciones extremas del miembro, sus columnas son los cosenos directores de las líneas normal y direcciones principales de dichas secciones extremas. Cuando los extremos del miembro están rígidamente conectados a las juntas, puede escribirse</p> </font>     <p ALIGN="center"><b><font FACE="Verdana" SIZE="2"><a name="ec7"></a>p<sup>(1)</sup> </font></b> <font FACE="Verdana" SIZE="2">= </font><font FACE="Symbol" SIZE="2">w</font><b><font FACE="Verdana" SIZE="2"><sup>(1)</sup> r<sup>(0)</sup> </font></b><font FACE="Verdana" SIZE="2">; </font><b> <font FACE="Verdana" SIZE="2">p<sup>(2)</sup> </font></b> <font FACE="Verdana" SIZE="2">= </font><font FACE="Symbol" SIZE="2">w</font><b><font FACE="Verdana" SIZE="2"><sup>(2)</sup>r<sup>(0)</sup> &nbsp; </font></b><font FACE="Verdana" SIZE="2">&nbsp;&nbsp;&nbsp; (7)</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">en las que </font> <font FACE="Symbol" SIZE="2"> w</font><b><font FACE="Verdana" SIZE="2"><sup>(1)</sup> </font></b><font FACE="Verdana" SIZE="2">y </font><font FACE="Symbol" SIZE="2">w</font><b><font FACE="Verdana" SIZE="2"><sup>(2)</sup> </font></b><font FACE="Verdana" SIZE="2">son las matrices de orientación de las juntas a las cuales las secciones extremas del miembro están conectadas rígidamente, y </font> <b><font FACE="Verdana" SIZE="2">r<sup>(0)</sup> </font></b> <font FACE="Verdana" SIZE="2">es la matriz de orientación </font> <font FACE="Verdana" LANG="JA" SIZE="2">del miembro en la configuración indeformada. La segunda</font><font size="2" face="Verdana"> y la tercera columnas, </font><b><font FACE="Verdana" SIZE="2">r<sub>2</sub> </font></b> <font FACE="Verdana" SIZE="2">y </font><b><font FACE="Verdana" SIZE="2">r<sub>3</sub> </font></b> <font FACE="Verdana" SIZE="2">de la matriz de orientación del miembro, </font> <b><font FACE="Verdana" SIZE="2">r</font></b><font FACE="Verdana" SIZE="2">, se determinan mediante la evaluación de las rotaciones </font> <font FACE="Symbol" SIZE="2">q</font><font FACE="Verdana" SIZE="2"><sub>1</sub> y </font>  <font FACE="Symbol" SIZE="2">q</font><font FACE="Verdana" SIZE="2"><sub>2</sub> de las secciones extremas 1 y 2 del miembro, a partir de los productos vectoriales</p> </font>      ]]></body>
<body><![CDATA[<p ALIGN="center"><i><font FACE="Verdana" SIZE="2">sen </font></i> <font FACE="Symbol" SIZE="2">q</font><sub><i><font FACE="Verdana" SIZE="2">i</font></i></sub><b><font FACE="Verdana" SIZE="2">n<sub>1</sub> </font></b> <font FACE="Verdana" SIZE="2">= </font><b><font FACE="Verdana" SIZE="2">p<sub>1</sub><sup>(i)</sup> </font></b> <font FACE="Verdana" SIZE="2">x </font><b><font FACE="Verdana" SIZE="2">r<sub>1</sub>&nbsp; </font></b> <font FACE="Verdana" SIZE="2">con </font><i><font FACE="Verdana" SIZE="2">i </font></i><font FACE="Verdana" SIZE="2">= 1, 2&nbsp;&nbsp;&nbsp;&nbsp;&nbsp; (8)</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">En la que </font><b><font FACE="Verdana" SIZE="2">r<sub>1</sub> </font></b> <font FACE="Verdana" SIZE="2">es el vector unitario en la dirección del eje del miembro; </font> <b><font FACE="Verdana" SIZE="2">p<sub>1</sub><sup>(i)</sup> </font></b> <font FACE="Verdana" SIZE="2">es el vector normal unitario perpendicular a la sección </font> <i><font FACE="Verdana" SIZE="2">i </font></i><font FACE="Verdana" SIZE="2">extrema del miembro; y <b>n<sub>l</sub></b></font><b><font FACE="Verdana" SIZE="2"> </font></b> <font FACE="Verdana" SIZE="2">es el vector unitario perpendicular al plano que contiene a </font> <b><font FACE="Verdana" SIZE="2">p<sub>1</sub> </font></b> <font FACE="Verdana" SIZE="2">y </font><b><font FACE="Verdana" SIZE="2">r<sub>1</sub></font></b><font FACE="Verdana" SIZE="2">. Cada sección extrema rota el correspondiente ángulo </font> <font FACE="Symbol" SIZE="2">q</font><i><font FACE="Verdana" SIZE="2"><sub>i</sub> </font></i><font FACE="Verdana" SIZE="2">alrededor de un eje en dirección </font> <b><font FACE="Verdana" SIZE="2">n<sub>l</sub></font></b><font FACE="Verdana" SIZE="2">. Mediante la matriz de rotación </font><b><font FACE="Verdana" SIZE="2">W</font></b><font FACE="Verdana" SIZE="2">, reemplazando a g por qi y a </font> <b><font FACE="Verdana" SIZE="2">n<sub>1</sub></font></b><font FACE="Verdana" SIZE="2">, </font><b><font FACE="Verdana" SIZE="2">n<sub>2</sub> </font></b> <font FACE="Verdana" SIZE="2">y </font><b><font FACE="Verdana" SIZE="2">n<sub>3</sub> </font></b> <font FACE="Verdana" SIZE="2">por los cosenos directores de la dirección </font> <b><font FACE="Verdana" SIZE="2">n<sub>l</sub></font></b><font FACE="Verdana" SIZE="2">, se obtiene:</p> </font>     <p ALIGN="center"><b><font FACE="Verdana" SIZE="2">e<sup>(</sup></font><sup><i><font FACE="Verdana" SIZE="2">i</font></i></sup><font FACE="Verdana" SIZE="2"><sup>)</sup> </font></b><font FACE="Verdana" SIZE="2">= </font><b> <font FACE="Verdana" SIZE="2">W<sup>(</sup></font><sup><i><font FACE="Verdana" SIZE="2">i</font></i></sup><font FACE="Verdana" SIZE="2"><sup>)</sup>p<sup>(</sup></font><sup><i><font FACE="Verdana" SIZE="2">i</font></i></sup><font FACE="Verdana" SIZE="2"><sup>)</sup>&nbsp; </font></b><font FACE="Verdana" SIZE="2">con </font><i> <font FACE="Verdana" SIZE="2">i </font></i><font FACE="Verdana" SIZE="2">= 1, 2 &nbsp;&nbsp;&nbsp; (9)</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">En la que </font><b><font FACE="Verdana" SIZE="2">e<sup>(</sup></font><sup><i><font FACE="Verdana" SIZE="2">i</font></i></sup><font FACE="Verdana" SIZE="2"><sup>)</sup> </font></b><font FACE="Verdana" SIZE="2">representa la matriz orientación de la sección extrema </font> <i><font FACE="Verdana" SIZE="2">i </font></i> <font FACE="Verdana" SIZE="2">perpendicular al eje </font><b><font FACE="Verdana" SIZE="2">x<sub>1</sub> </font></b> <font FACE="Verdana" SIZE="2">del miembro. Finalmente las orientaciones de los ejes </font> <b><font FACE="Verdana" SIZE="2">x<sub>2</sub> </font></b> <font FACE="Verdana" SIZE="2">y </font><b><font FACE="Verdana" SIZE="2">x<sub>3</sub> </font></b> <font FACE="Verdana" LANG="JA" SIZE="2">del miembro se definen</font><font size="2" face="Verdana"> como la segunda y tercera columnas de:</p> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11ec10.gif" width="248" height="37"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">que se normaliza para obtener la nueva matriz de orientación <b>r </b>del miembro.</p>     <p ALIGN="justify">Las componentes de las rotaciones de las secciones extremas se obtienen por medio de:</p> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11ec11.gif" width="353" height="74"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Siendo </font> <font FACE="Symbol" SIZE="2"> j</font><i><font FACE="Verdana" SIZE="2"><sub>t</sub> </font></i><font FACE="Verdana" SIZE="2">el ángulo de torsión del miembro.</p> <b>     <p ALIGN="justify">RELACIONES FUERZA-DEFORMACIÓN DEL</b> <b>MIEMBRO</p> </b>     ]]></body>
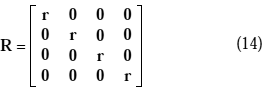
<body><![CDATA[<p ALIGN="justify">Considerando un miembro arbitrario prismático de una estructura espacial, y denotando por  </font><b><font FACE="Verdana" SIZE="2">F </font></b> <font FACE="Verdana" SIZE="2">y </font><b><font FACE="Verdana" SIZE="2">F’ </font></b> <font FACE="Verdana" SIZE="2">las fuerzas nodales del miembro en los sistemas de coordenadas globales y local co-rotacional del miembro, respectivamente, la relación entre estos dos sistemas de fuerzas nodales puede escribirse como:</p> </font> <b><font FACE="Verdana" SIZE="2">     <p ALIGN="center"><a name="ec13"></a>F = RF’ </font></b><font FACE="Verdana" SIZE="2">&nbsp; (13)</p>     <p ALIGN="justify">En la cual </font><b><font FACE="Verdana" SIZE="2">R </font></b> <font FACE="Verdana" SIZE="2">es transformación matricial de 12 x 12 dado por:</p> </font>      <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11ec14.gif" width="262" height="92"></p> <font FACE="Verdana" SIZE="2">     
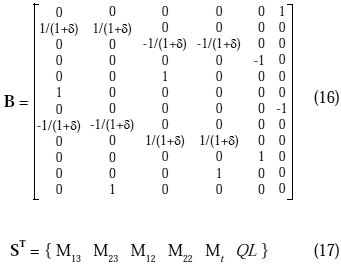
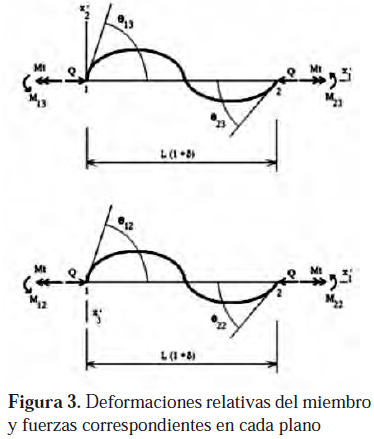
<p ALIGN="justify">Nótese que la matriz de orientación del miembro </font>  <font FACE="Verdana" LANG="JA" SIZE="2">corresponde a su configuración deformada. De manera</font><font size="2" face="Verdana"> análoga, las fuerzas nodales </font><b><font FACE="Verdana" SIZE="2">F’ </font></b> <font FACE="Verdana" SIZE="2">se relacionan con las fuerzas <b>S </b>asociadas con las deformaciones relativas del miembro </font>  <font FACE="Verdana" LANG="JA" SIZE="2">mediante (<a href="#fig3">figura 3</a>):</p> </font><b><font FACE="Verdana" SIZE="2">     <p align="center">F’</font></b><font FACE="Verdana" SIZE="2">= </font><b> <font FACE="Verdana" SIZE="2">BS </font></b><font FACE="Verdana" SIZE="2">(15)</p> </font>     <p align="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11ec16.gif" width="341" height="267"></p>     
<p align="center"><a name="fig3"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig3.gif" width="374" height="439"></a></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">y L y L(1+</font><font FACE="Symbol" SIZE="2">d</font><font FACE="Verdana" SIZE="2">) corresponden a las longitud de la cuerda del miembro en sus condiciones indeformada y deformada, respectivamente.</p> </font><b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">ESTRATEGIA NUMÉRICA</p> </font></b><font FACE="Verdana" SIZE="2">     ]]></body>
<body><![CDATA[<p ALIGN="justify">La respuesta no lineal se obtiene mediante el método de la carga incremental utilizando la técnica iterativa Newton-Raphson, realizada en cada nivel de carga hasta satisfacer las ecuaciones de equilibrio de la juntas. En el caso de los desplazamientos grandes, los pasos numéricos en cada incremento de carga pueden resumirse así:</p>     <p ALIGN="justify">1. Se determina la matriz de rigidez tangencial para cada elemento respecto al sistema global de coordenadas mediante la última información de geometría y fuerzas.</p>     <p ALIGN="justify">2. Mediante la conectividad, se ensambla la matriz de rigidez tangencial de la estructura.</p>     <p ALIGN="justify">3. Con el incremento de carga </font>  <font FACE="Symbol" SIZE="2"> D</font><b><font FACE="Verdana" SIZE="2">P</font></b><font FACE="Verdana" SIZE="2">, se obtiene la solución </font><font FACE="Symbol" SIZE="2">D</font><b><font FACE="Verdana" SIZE="2">X</font></b><font size="2" face="Verdana"> del sistema de ecuaciones.</p> </font><font FACE="Verdana" LANG="JA" SIZE="2">     <p ALIGN="justify">4. A continuación se establece la nueva configuración de</font><font size="2" face="Verdana"> la estructura:</p>     <blockquote> 	    <p ALIGN="justify">a. Se determina la nueva ubicación de las juntas. Nótese que las componentes de traslación son las que indican dicha ubicación. Mientras que las componentes de </font><font FACE="Verdana" LANG="JA" SIZE="2">rotación no tienen necesariamente significado físico y</font><font size="2" face="Verdana"> sus valores son sólo utilizados en el establecimiento del criterio de convergencia.</p> 	    <p ALIGN="justify">b. Con los valores incrementales de las rotaciones, se calculan las nuevas matrices de orientación de las juntas mediante las <a href="#ec4">ecuaciones (4) – (6)</a>.</p> </blockquote>     <p ALIGN="justify">5. Se determina la nueva geometría de cada miembro. Con los datos actualizados de localización y orientación de las juntas, se obtienen las deformaciones relativas de los miembros y sus matrices de orientación. <a href="#ec7">Ecuaciones (7) – (12)</a>.</p>     <p ALIGN="justify">6. Se calculan las fuerzas en las secciones extremas de cada miembro. Primero el vector </font><b><font FACE="Verdana" SIZE="2">S </font></b> <font FACE="Verdana" SIZE="2">y luego mediante las <a href="#ec13">ecuaciones (13) – (15)</a>, las fuerzas en coordenadas globales.</p>     ]]></body>
<body><![CDATA[<p ALIGN="justify">7. La solución obtenida representa una aproximación </font>  <font FACE="Verdana" LANG="JA" SIZE="2">de la configuración verdadera, en el sentido que las</font><font size="2" face="Verdana"> ecuaciones de equilibrio de las juntas no necesariamente se satisfacen. Aquí es donde se aplica la iteración Newton-Raphson. Esto se consigue utilizando los desbalances de las juntas como cargas para reajustar la </font>  <font FACE="Verdana" LANG="JA" SIZE="2">configuración de la estructura hasta la satisfacción de un</font><font size="2" face="Verdana"> criterio de convergencia previamente establecido.</p>     <p ALIGN="justify">En este trabajo se estableció como criterio de convergencia la norma  </font><i><font FACE="Verdana" SIZE="2">L</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub>:</p> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11ec18.gif" width="252" height="79"></p> <font FACE="Verdana" SIZE="2">     
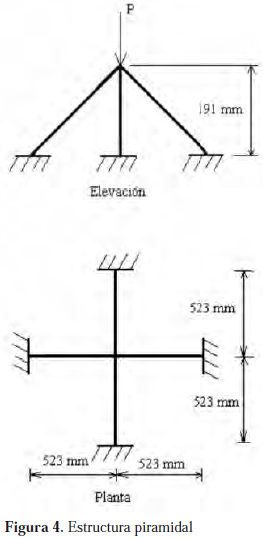
<p ALIGN="justify">donde: </font><i><font FACE="Verdana" SIZE="2">e </font></i> <font FACE="Verdana" SIZE="2">representa la tolerancia prescrita. En la aplicación de este criterio los desplazamientos y las rotaciones fueron tratados como grupos individuales y la convergencia se consideró lograda cuando se satisfacía en cada grupo de manera individual y simultánea.</p> </font> <b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">SOLUCIONES NUMÉRICAS</p> </font></b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Para estudiar problemas con la metodología planteada, al </font> <font FACE="Verdana" LANG="JA" SIZE="2">código desarrollado por Crisfield (1996) para el análisis</font><font size="2" face="Verdana"> </font>  <font FACE="Verdana" LANG="JA" SIZE="2">no lineal de sólidos discretizados con elementos finitos</font><font size="2" face="Verdana"> unidimensionales de tres grados de libertad por nodo, se le incluyeron las subrutinas necesarias para obtener la matriz de rigidez del elemento co-rotacional viga-columna y su posterior ensamblaje en la matriz de rigidez de la estructura. Adicionalmente se realizaron cambios en la rutina de entrada de datos y en el cálculo de la convergencia para separar los desplazamientos de las rotaciones. Se incluyeron también las subrutinas para el cálculo iterativo de la carga axial en cada elemento como lo indican </font><i><font FACE="Verdana" SIZE="2">Kassimali </font></i><font FACE="Verdana" SIZE="2">&amp; </font><i> <font FACE="Verdana" SIZE="2">Abbasnia</font></i><font size="2" face="Verdana"> (1991).</p>     <p ALIGN="justify">La evaluación de la metodología expuesta se realiza mediante la aplicación de la misma a dos estructuras espaciales y comparando los resultados numéricos, con los datos de un análisis experimental realizado por terceros.</p> </font><i><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Primer caso</p> </font></i><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">La primera de estas comparaciones con resultados experimentales se realizó utilizando la estructura piramidal </font>  <font FACE="Verdana" LANG="JA" SIZE="2">mostrada en la <a href="#fig4">figura Nº 4</a>, análisis que fue realizado por</font><font size="2" face="Verdana"> <i>See </i>&amp; </font><i><font FACE="Verdana" SIZE="2">McConnel </font></i><font FACE="Verdana" SIZE="2">(1986). Todos los elementos son de sección circular sólida de diámetro 4,71 mm y módulo elástico 195,4 GPa.</font></p>     <p ALIGN="center"><a name="fig4"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig4.gif" width="263" height="538"></a></p> <font FACE="Verdana" LANG="JA" SIZE="2">     
]]></body>
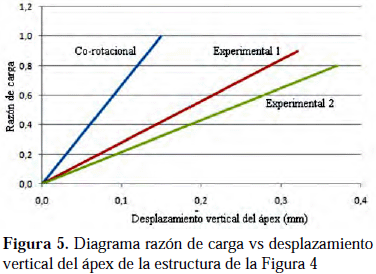
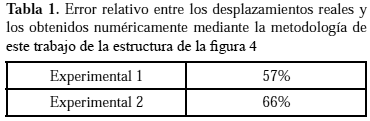
<body><![CDATA[<p ALIGN="justify">En la <a href="#fig5">figura 5</a> se muestran las gráficas de razón de carga</font><font size="2" face="Verdana"> vs desplazamiento vertical del ápex. En este caso la razón </font> <font FACE="Verdana" LANG="JA" SIZE="2">de carga se define como la división de la carga aplicada</font><font size="2" face="Verdana"> en el ápex entre la carga de pandeo de la estructura. Las </font>  <font FACE="Verdana" LANG="JA" SIZE="2">leyendas experimental 1 y experimental 2 se refieren a</font><font size="2" face="Verdana"> que realizaron dos estudios experimentales de la misma estructura y sus resultados fueron reportados en forma separada. Los errores relativos entre los desplazamientos experimentales y numéricos se muestran en la <a href="#tab1">Tabla 1</a>. En la técnica numérica se tomó como carga de pandeo, el primer valor que solicitaba la estructura que producía que la </font>  <font FACE="Verdana" LANG="JA" SIZE="2">matriz de rigidez dejase de ser definida positiva.</font></p>     <p ALIGN="center"><a name="fig5"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig5.gif" width="376" height="274"></a></p>     
<p ALIGN="center"><a name="tab1"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11tab1.gif" width="370" height="121"></a></p> <b><font FACE="Verdana" SIZE="2">     
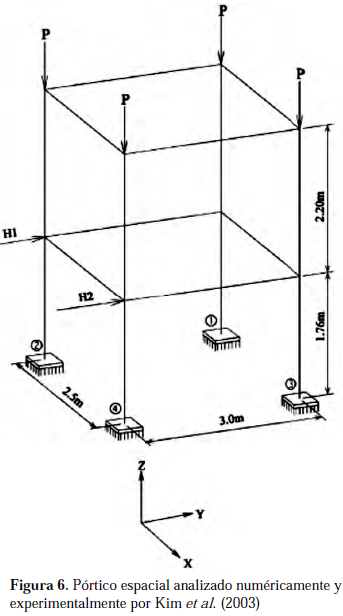
<p ALIGN="justify">Segundo caso</p> </font></b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Como segundo caso de comparación se utilizó el pórtico </font> <font FACE="Verdana" LANG="JA" SIZE="2">espacial de acero mostrado en la <a href="#fig6">figura Nº 6</a>, el cual fue</font><font size="2" face="Verdana"> analizado por Kim </font><i><font FACE="Verdana" SIZE="2">et al</font></i><font FACE="Verdana" SIZE="2">. (2003) en forma numérica mediante el programa comercial ABAQUS discretizado con elementos tipo cáscara S4R y en forma experimental. La sección transversal de cada columna tiene el eje de inercia mayor paralelo al eje </font> <i><font FACE="Verdana" SIZE="2">x</font></i><font FACE="Verdana" SIZE="2">. En las vigas, las secciones transversales tienen el eje de inercia mayor paralelo el eje <i>x </i>o el eje </font> <i><font FACE="Verdana" SIZE="2">y </font></i><font FACE="Verdana" SIZE="2">dependiendo de su orientación. En el análisis numérico, Kim </font> <i><font FACE="Verdana" SIZE="2">et al</font></i><font FACE="Verdana" SIZE="2">. (2003) modelaron los empotramientos con resortes, cuyas rigidices se determinaron mediante un análisis experimental previo, por la imposibilidad de construir un empotramiento perfecto. En el análisis numérico de este trabajo, se modelaron las bases de las columnas con empotramientos perfectos.</font></p>     <p ALIGN="center"><a name="fig6"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig6.gif" width="343" height="616"></a></p> <font FACE="Verdana" LANG="JA" SIZE="2">     
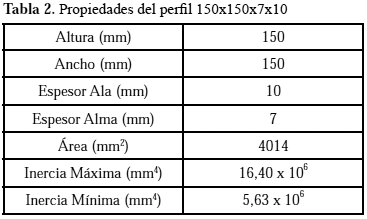
<p ALIGN="justify">Todos los perfiles utilizados son H-150 x 150 x 7 x 10,</font><font size="2" face="Verdana"> </font> <font FACE="Verdana" LANG="JA" SIZE="2">cuyas propiedades se muestran en la <a href="#tab2">tabla Nº 2</a>.</font></p>     <p ALIGN="center"><a name="tab2"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11tab2.gif" width="367" height="219"></a></p> <font FACE="Verdana" SIZE="2">     
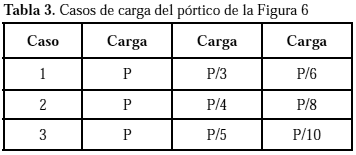
<p ALIGN="justify">Kim </font><i><font FACE="Verdana" SIZE="2">et al</font></i><font FACE="Verdana" SIZE="2">. (2003), analizaron esta estructura para tres condiciones de carga diferentes las cuales se indican en la <a href="#tab3">tabla 3</a>.</font></p>     <p ALIGN="center"><a name="tab3"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11tab3.gif" width="356" height="155"></a></p> <font FACE="Verdana" LANG="JA" SIZE="2">     
]]></body>
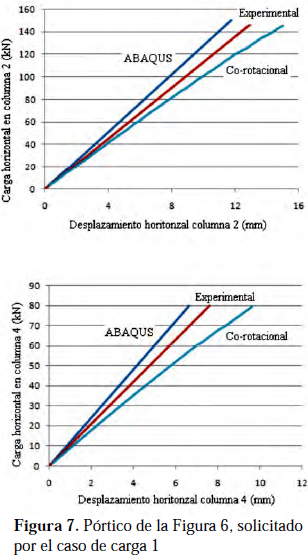
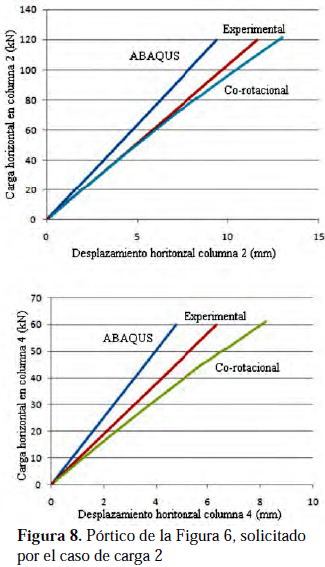
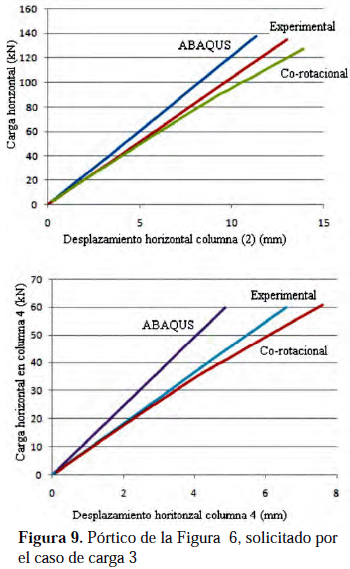
<body><![CDATA[<p ALIGN="justify">La comparación gráfica entre los resultados obtenidos, (1)</font><font size="2" face="Verdana"> mediante el programa comercial ABAQUS discretizando la estructura con elementos tipo cáscara S4R (Kim </font><i><font FACE="Verdana" SIZE="2">et al</font></i><font FACE="Verdana" SIZE="2">. 2003), (2) experimentalmente, y (3) discretizando la estructura con elementos co-rotacionales, es la que se presenta en las <a href="#fig7">Figuras 7, 8 y 9</a>, para los tres casos de carga indicados en la <a href="#tab3">Tabla 3</a>, respectivamente.</font></p>     <p ALIGN="center"><a name="fig7"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig7.gif" width="308" height="557"></a></p>     
<p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig8.gif" width="325" height="567"></p>     
<p ALIGN="center"><font FACE="Verdana" SIZE="2"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11fig9.gif" width="350" height="569"></p>     
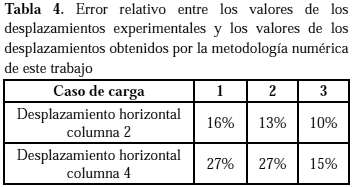
<p ALIGN="justify">Los valores de desplazamiento reportados corresponden a las secciones transversales donde actúan las cargas horizontales y en las direcciones de dichas cargas.</p>     <p ALIGN="justify">La comparación cuantitativa entre los resultados de la solución experimental y la discretización con elementos co-rotacionales se presenta en la <a href="#tab4">tabla 4</a>.</p>     <p ALIGN="center"><a name="tab4"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art11tab4.gif" width="352" height="187"></a></p> </font> <b><font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">ANÁLISIS DE RESULTADOS</p> </font></b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">See &amp; McConnel (1986) no reportan el valor de la carga crítica encontrada en sus cálculos, pero en su trabajo también analizan la estructura en forma numérica y la </font> <font FACE="Verdana" LANG="JA" SIZE="2">gráfica de ese resultado coincide con la de este trabajo, lo</font><font size="2" face="Verdana"> que hace suponer que obtuvieron un valor similar al de este trabajo que es de 430 kN.</p>     <p ALIGN="justify">Tampoco indican el criterio utilizado experimentalmente para considerar que la estructura había alcanzado la carga de pandeo. A pesar de ello, se consideró como estructura de comparación porque reportaban valores experimentales. Pero dichos resultados indican que el valor de carga crítica obtenida mediante la modelación con elementos corotacionales viga-columna es semejante a la obtenida en el análisis experimental.</p>     ]]></body>
<body><![CDATA[<p ALIGN="justify">La discrepancia está en los valores de desplazamiento. </font><i> <font FACE="Verdana" SIZE="2">See </font></i><font FACE="Verdana" SIZE="2">&amp; <i>McConnel </i>(1986) reportan también esta discrepancia entre un método numérico empleado por ellos, el cual reducen introduciendo en el modelo numérico que imperfecciones </font>  <font FACE="Verdana" LANG="JA" SIZE="2">iniciales, pero no detallan con claridad la cuantificación de</font><font size="2" face="Verdana"> las mismas.</p>     <p ALIGN="justify">Esta discrepancia entre los resultados numéricos y los experimentales de los desplazamientos puede atribuirse, entre otros factores, a la vinculación.</p>     <p ALIGN="justify">En el método numérico se trabajó con empotramientos perfectos, mientras que en la estructura real la vinculación </font>  <font FACE="Verdana" LANG="JA" SIZE="2">tiene un grado de flexibilidad no cuantificada.</p> </font><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">La discrepancia en los resultados experimentales reportados por </font> <i><font FACE="Verdana" SIZE="2">See </font></i><font FACE="Verdana" SIZE="2">&amp; </font><i> <font FACE="Verdana" SIZE="2">McConnel </font></i><font FACE="Verdana" SIZE="2">(1986) demuestra que, como cualquier </font> <font FACE="Verdana" LANG="JA" SIZE="2">data experimental, para que sea confiable es necesario</font><font size="2" face="Verdana"> </font> <font FACE="Verdana" LANG="JA" SIZE="2">realizar el suficiente número de pruebas bajo las mismas</font><font size="2" face="Verdana"> condiciones, de manera de obtener estadísticamente valores de comparación que sí puedan considerarse representativos de la realidad.</p>     <p ALIGN="justify">En el caso de Kim </font><i><font FACE="Verdana" SIZE="2">et al</font></i><font FACE="Verdana" SIZE="2">. (2003) la información experimental está bien detallada lo que permitió una buena evaluación del elemento co-rotacional viga-columna. La correlación reportada se considera aceptable además de conducir a valores conservadores si se utiliza la metodología para el diseño.</p>     <p ALIGN="justify">También el error aumenta conforme aumenta la carga, probablemente debido a que la metodología numérica no considera ni la plasticidad ni imperfecciones. Los valores máximos de cargas mostrados en las <a href="#fig7">Figuras 7, 8 y 9</a>, corresponden a la carga presente en el instante que se alcanzaban valores de efectos internos que iniciaban la cedencia en la estructura, de acuerdo al análisis numérico de este trabajo. La <a href="#tab4">tabla 4</a> muestra los errores relativos entre los resultados numéricos mediante la metodología expuesta y los datos experimentales. Estos errores fueron calculados en el punto de máxima carga. Esto indica que a niveles de carga de diseño el error se reduce apreciablemente.</p>     <p align="justify">Los valores obtenidos en este trabajo se realizaron modelando cada columna y cada viga con un solo elemento co-rotacional viga-columna. También se efectuaron pruebas numéricas modelando cada viga y cada columna con dos elementos viga-columna, pero sus resultados no se reportan puesto que coincidieron con los obtenidos cuando se modelaron con un solo elemento. Esto permite decir que el costo computacional es bajo comparado al modelado de la misma estructura con elementos tipo cáscara.</p> </font> <b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">CONCLUSIONES</p> </font></b><font FACE="Verdana" LANG="JA" SIZE="2">     <p ALIGN="justify">Se logró la codificación de las ecuaciones que permiten la</font><font size="2" face="Verdana"> obtención de la orientación de las juntas y de los miembros en estructuras espaciales en las cuales las rotaciones, al no ser vectores, son de difícil tratamiento.</p>     <p ALIGN="justify">Se demostró que las metodologías de la matriz de orientación de juntas y de la matriz de orientación de miembros, en conjunción con el elemento co-rotacional viga-columna, la carga incremental y la solución Newton-Raphson dieron una adecuada correlación con los valores experimentales de las estructuras comparadas.</p>     ]]></body>
<body><![CDATA[<p ALIGN="justify">El tiempo de cálculo es considerablemente menor cuando una estructura espacial se discretiza con elementos vigacolumna en comparación a cuando se modelan con elementos tetraédricos, hexaédricos o cáscara, motivado al menor número de grados de libertad involucrados, lo que conlleva a un sistema con menos ecuaciones simultáneas. Adicionalmente hay que considerar el menor trabajo requerido en la generación de la malla.</p> </font><b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">REFERENCIAS</p> </font></b><font FACE="Verdana" SIZE="2">     <!-- ref --><p ALIGN="justify">1. Crisfield, M. A. (1996). </font><i><font FACE="Verdana" SIZE="2">Non linear finite element analysis</font></i><font size="2" face="Verdana"> <i>of solids and structures</i>. Vol 2. Advance. John Wiley and Sons Ltd. England.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1877246&pid=S0798-4065201100030001100001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">2. Kassimali, A. &amp; Abbasnia, R. (1991). <i>Large deformation</i> <i>analysis of elastic space frames</i>. Journal of Structural Engineering. 117 (7): 2069 – 2087.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1877247&pid=S0798-4065201100030001100002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">3. Kim, S., Kang, K., Lee, D. (2003). <i>Full-scale testing of</i> <i>space steel frame subjected to proportional loads</i>. Engineering Structures. 25: 69-79.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1877248&pid=S0798-4065201100030001100003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">4. Oran, C. (1973). </font><i><font FACE="Verdana" SIZE="2">Tangent stiffnessin space frames</font></i><font FACE="Verdana" SIZE="2">. Journal Structural Division. ASCE. 99 (6): 987 – 1001.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1877249&pid=S0798-4065201100030001100004&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">5. See, T. &amp; McConnel, R. (1986). <i>Large displacement elastic</i> <i>buckling of space structures</i>. Journal of Structural Engineering. 112 (5): 1052 – 1067.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1877250&pid=S0798-4065201100030001100005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --> ]]></body>
<back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Crisfield]]></surname>
<given-names><![CDATA[M. A]]></given-names>
</name>
</person-group>
<source><![CDATA[Non linear finite element analysis of solids and structures]]></source>
<year>1996</year>
<volume>2</volume>
<publisher-name><![CDATA[Advance. John Wiley and Sons Ltd]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Kassimali]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[Abbasnia]]></surname>
<given-names><![CDATA[R]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Large deformation analysis of elastic space frames]]></article-title>
<source><![CDATA[Journal of Structural Engineering]]></source>
<year>1991</year>
<volume>117</volume>
<numero>7</numero>
<issue>7</issue>
<page-range>2069 - 2087</page-range></nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Kim]]></surname>
<given-names><![CDATA[S]]></given-names>
</name>
<name>
<surname><![CDATA[Kang]]></surname>
<given-names><![CDATA[K]]></given-names>
</name>
<name>
<surname><![CDATA[Lee]]></surname>
<given-names><![CDATA[D]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Full-scale testing of space steel frame subjected to proportional loads]]></article-title>
<source><![CDATA[Engineering Structures]]></source>
<year>2003</year>
<volume>25</volume>
<page-range>69-79</page-range></nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Oran]]></surname>
<given-names><![CDATA[C]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Tangent stiffnessin space frames]]></article-title>
<source><![CDATA[Journal Structural Division. ASCE]]></source>
<year>1973</year>
<volume>99</volume>
<numero>6</numero>
<issue>6</issue>
<page-range>987 - 1001</page-range></nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[See]]></surname>
<given-names><![CDATA[T]]></given-names>
</name>
<name>
<surname><![CDATA[McConnel]]></surname>
<given-names><![CDATA[R]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Large displacement elastic buckling of space structures]]></article-title>
<source><![CDATA[Journal of Structural Engineering]]></source>
<year>1986</year>
<volume>112</volume>
<numero>5</numero>
<issue>5</issue>
<page-range>1052 - 1067</page-range></nlm-citation>
</ref>
</ref-list>
</back>
</article>