<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>1316-4821</journal-id>
<journal-title><![CDATA[Universidad, Ciencia y Tecnología]]></journal-title>
<abbrev-journal-title><![CDATA[uct]]></abbrev-journal-title>
<issn>1316-4821</issn>
<publisher>
<publisher-name><![CDATA[AutanaBooks S.A.S. Revista de la Universidad Experimental Politécnica Antonio José de Sucre, Vice Rectorado Puerto Ordaz, Venezuela, gestionada en Ecuador por AutanaBooks]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S1316-48212009000200008</article-id>
<title-group>
<article-title xml:lang="es"><![CDATA[Aplicación de las redes neuronales artificiales en procesadores digitales de señales: caracterización de sensores infrarrojos]]></article-title>
<article-title xml:lang="en"><![CDATA[ARTIFICIAL NEURAL NETWORKS APLICATION ON DIGITAL SIGNAL PROCCESORS: INFRARED SENSORS CHARACTERIZATION]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Zambrano Escobar]]></surname>
<given-names><![CDATA[Alejandro]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Pinto Mindiola]]></surname>
<given-names><![CDATA[Lácides]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,UNEXPO Centro de Investigación de las Redes Neuronales Artificiales y la Robótica ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
<country>Venezuela</country>
</aff>
<pub-date pub-type="pub">
<day>00</day>
<month>06</month>
<year>2009</year>
</pub-date>
<pub-date pub-type="epub">
<day>00</day>
<month>06</month>
<year>2009</year>
</pub-date>
<volume>13</volume>
<numero>51</numero>
<fpage>129</fpage>
<lpage>136</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_arttext&amp;pid=S1316-48212009000200008&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_abstract&amp;pid=S1316-48212009000200008&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_pdf&amp;pid=S1316-48212009000200008&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="es"><p><![CDATA[En este trabajo se propone un método para la caracterización de la respuesta no lineal de un sensor infrarrojo utilizado en la medición de distancias sensor - objeto, mediante un modelo de red neuronal artificial con entrenamiento supervisado. El modelo neuronal es desarrollado y entrenado empleando la herramienta de redes neuronales (NNT: Neural Networks Toolbox®) de MATLAB™, y luego implantado vía lenguaje C, en un Procesador Digital de Señales (DSP), para su posterior aplicación en sistemas embebidos de adquisición de señales. Se comparan tres algoritmos de entrenamiento para verificar la factibilidad de una futura implementación de entrenamiento en línea. El algoritmo Levenberg - Marquardt backpropagation ha permitido obtener los mejores resultados en el modelado de la curva característica del sensor, al obtener a través de su aplicación, un error en el aprendizaje de los datos de entrenamiento de 6x10⁻⁵, en el menor número de épocas de entrenamiento registrado comparado con los métodos Resilient backpropagation y quasi - Newton backpropagation. Los resultados del modelo y la implementación confirman un desempeño satisfactorio del método aplicado, que puede ser extendido a la caracterización de otro tipo de sensores.]]></p></abstract>
<abstract abstract-type="short" xml:lang="en"><p><![CDATA[This paper proposes a method for the characterization of the nonlinear response of an infrared sensor used in measuring distances, through an Artificial Neural Network model with supervised training. The neural network model is developed using the neural networks tools (NNT: Neural Networks Toolbox ®) of MATLAB ™, and then implemented via C language, in a Digital Signal Processor (DSP) for further application in embedded systems. We compare three training algorithms to verify the feasibility of future implementation of online training. Levenberg - Marquardt backpropagation algorithm has yielded the best results in modeling the sensor characteristic curve, getting through in this application, the lowest error in learning, in the lowest number of training times recorded compared with the other methods: Resilient backpropagation and quasi-Newton backpropagation Model results and implementation confirm a satisfactory performance of the method used, which can be extended to the characterization of other sensors.]]></p></abstract>
<kwd-group>
<kwd lng="es"><![CDATA[Sensor Infrarrojo]]></kwd>
<kwd lng="es"><![CDATA[Respuesta No Lineal]]></kwd>
<kwd lng="es"><![CDATA[Red Neuronal Artificial]]></kwd>
<kwd lng="es"><![CDATA[Backpropagation]]></kwd>
<kwd lng="es"><![CDATA[Procesador Digital de Señales]]></kwd>
<kwd lng="en"><![CDATA[Infrared Sensor]]></kwd>
<kwd lng="en"><![CDATA[Nonlinear Response]]></kwd>
<kwd lng="en"><![CDATA[Artificial Neural Network]]></kwd>
<kwd lng="en"><![CDATA[Backpropagation]]></kwd>
<kwd lng="en"><![CDATA[Digital Signal Processor]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[ <p align="center"><font face="Verdana"><b>APLICACIÓN DE LAS REDES NEURONALES  ARTIFICIALES EN PROCESADORES DIGITALES DE SEÑALES: CARACTERIZACIÓN DE SENSORES  INFRARROJOS </b></font></p>     <p align="center"><font face="Verdana" size="2">Zambrano Escobar, Alejandro&nbsp;&nbsp;  Pinto Mindiola, Lácides </font></p>     <p align="center"><font face="Verdana" size="2">Los autores del presente  artículo desempeñan sus actividades en el Centro de Investigación de las Redes  Neuronales Artificiales y la Robótica en la Universidad Nacional Experimental  Politécnica “Antonio José de Sucre”, UNEXPO, Vicerrectorado Puerto Ordaz, final  Calle China, Urbanización Villa Asia. </font></p>     <p align="center"><font face="Verdana" size="2">El Diplomado en Tecnología de  las Telecomunicaciones Alejandro Rafael Zambrano Escobar es Investigador, correo  electrónico <a href="mailto:alejandro.zambrano@gmail.com">alejandro.zambrano@gmail.com</a>. </font></p>     <p align="center"><font face="Verdana" size="2">El MSc. Lácides Rafael Pinto  Mindiola es Director del mencionado Centro, correo electrónico <a href="mailto:lacidesrafael@yahoo.com">lacidesrafael@yahoo.com</a>. </font> </p>     <p align="center">&nbsp;</p>     <p><font face="Verdana" size="2"><b>Resumen: </b></font></p>     <p align="justify"><font face="Verdana" size="2">En este trabajo se propone un  método para la caracterización de la respuesta no lineal de un sensor infrarrojo  utilizado en la medición de distancias sensor - objeto, mediante un modelo de  red neuronal artificial con entrenamiento supervisado. El modelo neuronal es  desarrollado y entrenado empleando la herramienta de redes neuronales (NNT:  Neural Networks Toolbox®) de MATLAB™, y luego implantado vía lenguaje C, en un  Procesador Digital de Señales (DSP), para su posterior aplicación en sistemas  embebidos de adquisición de señales. Se comparan tres algoritmos de  entrenamiento para verificar la factibilidad de una futura implementación de  entrenamiento en línea. El algoritmo Levenberg – Marquardt backpropagation ha  permitido obtener los mejores resultados en el modelado de la curva  característica del sensor, al obtener a través de su aplicación, un error en el  aprendizaje de los datos de entrenamiento de 6x10⁻⁵, en el menor número de  épocas de entrenamiento registrado comparado con los métodos Resilient  backpropagation y quasi – Newton backpropagation. Los resultados del modelo y la  implementación confirman un desempeño satisfactorio del método aplicado, que  puede ser extendido a la caracterización de otro tipo de sensores. </font></p>     <p align="justify"><font face="Verdana" size="2"><b>Palabras Clave:</b> Sensor  Infrarrojo/ Respuesta No Lineal/ Red Neuronal Artificial/ Backpropagation/  Procesador Digital de Señales. </font></p>     <p align="justify"><font face="Verdana" size="2"><b>ARTIFICIAL NEURAL NETWORKS  APLICATION ON DIGITAL SIGNAL PROCCESORS: INFRARED SENSORS CHARACTERIZATION </b> </font></p>     ]]></body>
<body><![CDATA[<p align="justify"><font face="Verdana" size="2"><b>Abstract: </b></font></p>     <p align="justify"><font face="Verdana" size="2">This paper proposes a method  for the characterization of the nonlinear response of an infrared sensor used in  measuring distances, through an Artificial Neural Network model with supervised  training. The neural network model is developed using the neural networks tools  (NNT: Neural Networks Toolbox ®) of MATLAB ™, and then implemented via C  language, in a Digital Signal Processor (DSP) for further application in  embedded systems. We compare three training algorithms to verify the feasibility  of future implementation of online training. Levenberg - Marquardt  backpropagation algorithm has yielded the best results in modeling the sensor  characteristic curve, getting through in this application, the lowest error in  learning, in the lowest number of training times recorded compared with the  other methods: Resilient backpropagation and quasi-Newton backpropagation Model  results and implementation confirm a satisfactory performance of the method used,  which can be extended to the characterization of other sensors. </font></p>     <p align="justify"><font face="Verdana" size="2"><b>Keywords: </b>Infrared  Sensor/ Nonlinear Response/ Artificial Neural Network/ Backpropagation/ Digital  Signal Processor.&nbsp; </font></p>     <p align="justify"><font face="Verdana" size="2">Manuscrito finalizado en Ciudad  Guayana, Venezuela, el 2008/05/31, recibido el 2008/06/20, en su forma final  (aceptado) el 2009/02/05. </font></p>     <p align="justify"><font face="Verdana" size="2"><b>I. INTRODUCCIÓN</b> </font> </p>     <p align="justify"><font face="Verdana" size="2">Un sensor es un dispositivo  capaz de transformar magnitudes físicas o químicas llamadas variables de  instrumentación, en magnitudes eléctricas. Las variables de instrumentación  dependen del tipo de sensor y pueden ser por ejemplo, temperatura, intensidad  lumínica, distancia, velocidad, aceleración, inclinación, desplazamiento,  presión, fuerza, torsión, humedad, pH, entre otras. Una magnitud eléctrica  obtenida puede ser una tensión eléctrica, una corriente eléctrica [1]. En muchos  casos, estas magnitudes eléctricas y sus correspondientes variables de  instrumentación están relacionadas mediante una función no lineal, por lo que se  precisan métodos, algoritmos ó circuitos que permitan hacer frente a este  problema, ya que para el óptimo procesamiento de las magnitudes físicas o  químicas es de vital importancia reducir la incertidumbre de la medición.</font></p>     <p align="justify"><font face="Verdana" size="2">Este trabajo propone un método  para caracterizar la respuesta no lineal del sensor infrarrojo SHARP® GP2Y0A021,  mediante la implantación de un modelo de red neuronal artificial con  entrenamiento supervisado fuera de línea, sobre un DSP. </font></p>     <p align="justify"><font face="Verdana" size="2">Las redes neuronales  artificiales son un paradigma de procesamiento inspirado en la forma en que  funciona el sistema nervioso de los humanos, y caracterizado por su capacidad de  generalización, robustez y tolerancia a fallas. Las redes neuronales  artificiales son redes interconectadas, que operan en paralelo mediante  procesadores simples (usualmente adaptativos) y con organización jerárquica que  intentan interactuar con los objetos del mundo real, del mismo modo que lo hace  el sistema nervioso central [2]. Las redes neuronales responden a un modelo  biológico de interconexión entre elementos de procesamiento denominados neuronas  artificiales. El aprendizaje en los seres vivos, en particular los animales, se  realiza por ensayo y error, mediante ejemplos o demostraciones. Las redes  neuronales biológicas ajustan dinámicamente parámetros internos (pesos y  tendencias) que rigen la representación de la información o conocimiento,  adoptando la capacidad de generalizar respuestas ante eventos nunca antes  suscitados. De manera análoga, se representan estos procesos, mediante  algoritmos o circuitos electrónicos. </font></p>     <p align="justify"><font face="Verdana" size="2">El modelo neuronal es  implantado en un DSP Microchip® dsPIC 30F3013, aprovechando la versatilidad y  velocidad de procesamiento del dispositivo. El entrenamiento de la red se  realiza fuera de línea, por lo que el costo computacional se reduce  drásticamente, dando cabida a implementaciones perfectamente válidas en  arquitecturas de menores recursos de cómputo. El modelo de red ha sido validado  en MATLAB, en cuyo ambiente se han obtenido los resultados experimentales que  confirman el desempeño óptimo de la aplicación. </font></p>     <p align="justify"><font face="Verdana" size="2"><b>II. DESARROLLO </b></font></p>     ]]></body>
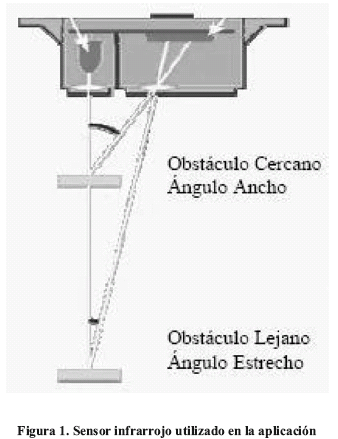
<body><![CDATA[<p align="justify"><font face="Verdana" size="2">1.- Sensor infrarrojo Un sensor  infrarrojo es un dispositivo electrónico capaz de medir la radiación  electromagnética infrarroja de los cuerpos presentes en su campo de visión.  Todos los cuerpos reflejan una cierta cantidad de radiación que resulta  invisible ante los ojos, pero no para estos dispositivos. Esto se debe a que la  radiación infrarroja se encuentra en un rango del espectro electromagnético  justo por debajo de la luz visible [3]. Este tipo de sensores pueden ser  clasificados en pasivos, en el caso de que estén provistos únicamente de  receptores infrarrojos, o activos, en el caso de estar conformados por pares  emisorreceptor. Esta investigación propone el diseño de un método de  caracterización de la respuesta no lineal de un sensor activo, modelo SHARP®  GP2Y0A021, debido a que el dispositivo se basa en la combinación de un LED  infrarrojo y un lente concentrador que forma un rayo único, como emisor, y un  fototransistor acoplado a otro lente, como receptor. Los rayos infrarrojos  emitidos por el LED infrarrojo son reflejados por los objetos que se encuentran  en línea vista frente al emisor, con un ángulo de reflexión agudo que va  disminuyendo a medida que dichos objetos se alejan del sensor y finalmente son  captados por el receptor. El fototransistor ha sido construido con un material  piroeléctrico, artificial, normalmente formando una lámina delgada dentro de  nitrato de Galio (GaN), ó nitrato de Cesio (CsNO3), derivados de la  fenilpirazina y ftalocianina de Cobalto, elementos con los que usualmente se  construyen estos dispositivos. Generalmente, están integrados en diversas  configuraciones (1,2,4 píxeles de material piroeléctrico). En el caso de  parejas, se acostumbra a dar polaridades opuestas para trabajar con un  amplificador diferencial, provocando la autocancelación de los incrementos de  energía del rayo infrarrojo y el desacoplamiento del equipo. En la <a href="#f1"> Figura 1</a>, se muestra el modelo de sensor infrarrojo y la trayectoria  descrita por el rayo infrarrojo emitido en presencia de dos obstáculos a  diferentes distancias [4]:</font></p>     <p align="justify"><font face="Verdana" size="2"><a name="f1"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08f1.gif" width="338" height="439"></font></p>     
<p align="justify"><font face="Verdana" size="2">La relación entre la tensión de  salida del sensor y la distancia medida es representada mediante una función no  lineal, descrita en [5] mediante la <a href="#f2">Figura 2</a>:</font></p>     <p align="justify"><font face="Verdana" size="2"><a name="f2"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08f2.gif" width="486" height="466"></font></p>     
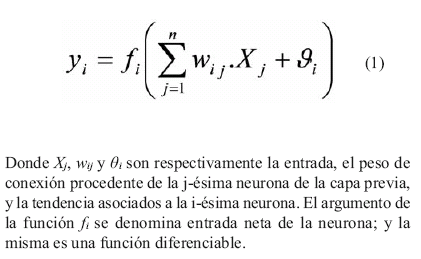
<p align="justify"><font face="Verdana" size="2">2.- Arquitectura de la red  neuronal </font></p>     <p align="justify"><font face="Verdana" size="2">La tecnología de las redes  neuronales ha sido ampliamente utilizada en problemas de generalización o  aproximación de funciones de complejidad arbitraria, por lo que el diseño  propuesto se vale de esta característica para </font></p>     <p align="justify"><font face="Verdana" size="2">representar la respuesta no  lineal del sensor infrarrojo, basado en un conjunto de valores distancia –  tensión eléctrica, para el entrenamiento de una red neuronal multicapa, mediante  un algoritmo backpropagation con tres variantes diferentes. La neurona típica  del modelo de red neuronal propuesto obedece a la siguiente relación, que  expresa la salida del elemento de procesamiento i-ésimo:</font></p>     <p align="justify"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08.3.gif" width="421" height="259"></font></p>     
]]></body>
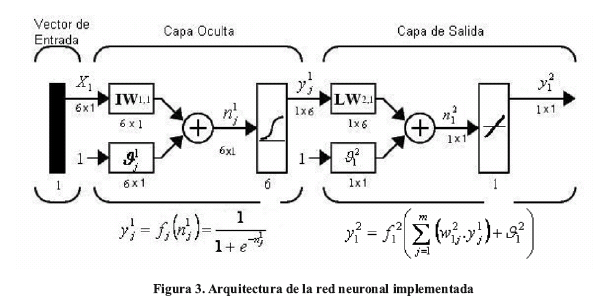
<body><![CDATA[<p align="justify"><font face="Verdana" size="2">El modelo seleccionado es el de  una red neuronal multicapa con algoritmo de entrenamiento Backpropagation  Levenberg- Marquardt [6]. La arquitectura de la red se muestra en la <a href="f3">Figura 3.</a></font></p>     <p align="justify"><font face="Verdana" size="2"><a name="f3"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08f3.gif" width="580" height="296"></font></p>     
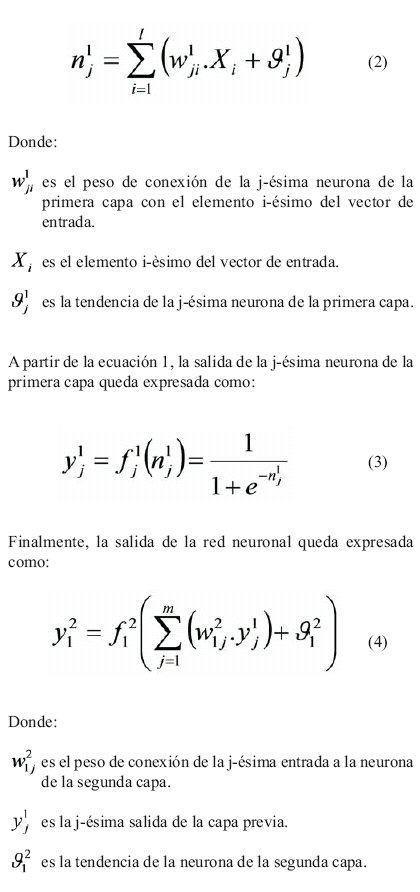
<p align="justify"><font face="Verdana" size="2">Este modelo responde a la  siguiente arquitectura de red: un vector de entradas, que almacena las señales  de tensión provenientes del sensor infrarrojo; seis neuronas en la primera capa  o capa oculta, cuyos parámetros almacenan el conocimiento producto de la fase de  entrenamiento, y una neurona en la segunda capa o capa de salida, que emite el  valor correspondiente a la distancia medida. La función de transferencia de las  neuronas de la primera capa es de tipo sigmoidal asimétrica, y la función de  transferencia de la neurona de la capa de salida es de tipo lineal. Para l  entradas, la expresión de la entrada neta de la j-ésima neurona presente en la  primera capa es [7]:</font></p>     <p align="justify">&nbsp;</p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08.5.gif" width="420" height="892"></font></p>     
<p align="center">&nbsp;</p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08.6.gif" width="425" height="71"></font></p>     
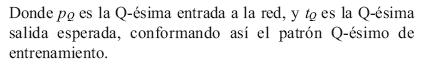
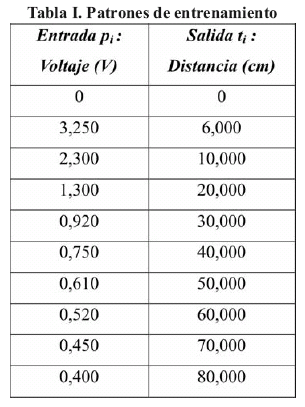
<p align="justify"><b><font face="Verdana" size="2">3.- Caracterización del sensor  </font></b></p>     <p align="justify"><font face="Verdana" size="2">En sentido estricto, se ha logrado caracterizar la respuesta no lineal de otros  tipos de sensores: de temperatura [8], resonadores para aumento de su rango de  respuesta dinámica [9]. Análogamente, las redes neuronales artificiales han sido  utilizadas en el análisis en tiempo real de data suministrada por arreglos de  sensores químicos [10], y en la integración de tecnologías de sensores  inteligentes con aplicación en la industria aérea [11]. Resalta ampliamente  [12], por tratarse de un método de caracterización de un sensor infrarrojo para  mapeo en dos dimensiones, sin aplicación de redes neuronales. Sin embargo, no se  ha considerado la implementación en arquitecturas embebidas de los algoritmos  propuestos, ni la comparación entre distintos algoritmos de entrenamiento en el  caso de los trabajos que implementan la tecnología de redes neuronales, con el  objeto de identificar aquel cuyo costo computacional sea el más adecuado, para  su implantación en las mencionadas arquitecturas. Debido a que la respuesta del  sensor infrarrojo es no lineal, una red neuronal artificial es empleada para  que, mediante un conjunto de patrones distancia - tensión, se logre obtener un  modelo con una base de conocimiento tal, que permita generalizar la curva  característica del sensor y, ante valores de tensión nunca antes conocidos por  el sistema, pueda asignar un valor de distancia en concordancia con los patrones  presentados en la fase de entrenamiento de la red. En la <a href="#t1">Tabla I</a> se muestran 10  de los 21 patrones de entrenamiento empleados en el proceso de aprendizaje de la  red neuronal propuesta.</font></p>     ]]></body>
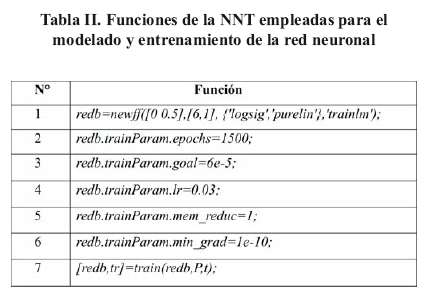
<body><![CDATA[<p align="justify"><font face="Verdana" size="2"><a name="t1"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08t1.gif" width="305" height="407"></font></p>     
<p align="justify"><font face="Verdana" size="2">El modelo fue diseñado y  ejecutado empleando la Neural Networks Toolbox® (NNT) de MATLAB™. La  <a href="#t2">Tabla II</a>  muestra parte de las funciones utilizadas para la realización del modelo.</font></p>     <p align="justify"><font face="Verdana" size="2"><a name="t2"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08t2.gif" width="426" height="295"></font></p>     
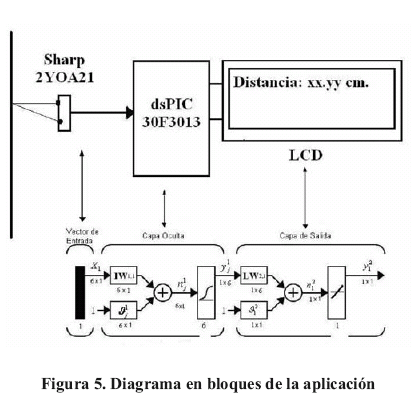
<p align="justify"><font face="Verdana" size="2"><b>4.- Implementación en el DSP </b></font></p>     <p align="justify"><font face="Verdana" size="2">El DSP empleado en la  aplicación, es el dsPIC 30F3013, fabricado por la compañía Arizona Microchip®.  La velocidad máxima de procesamiento es de 30 millones de instrucciones por  segundo, ideal para aplicaciones embebidas de alto costo computacional. Dispone  de funciones vía hardware para efectuar operaciones aritméticas con signo y  multiplicación. Adicionalmente, la resolución del conversor análogo – digital  presente en este DSP es de 12 bits, con una velocidad máxima de muestreo de 200  ksps [13]. Estas características lo hacen propicio para la implementación de  aplicaciones, de procesamiento de señales provenientes de sensores. El entorno  de desarrollo empleado para elaborar el código de la red neuronal es  MikroC_dsPIC®, diseñado por la compañía mikroElektronika™. La codificación de la  red es realizada una vez que se obtienen los parámetros en la NNT. A pesar que  las redes neuronales, en general, precisan de una arquitectura de procesamiento  en paralelo para su funcionamiento, es posible modelar mediante software dicho  comportamiento en arquitecturas computacionales de procesamiento secuencial. Tal  es el caso del DSP seleccionado para la implementación propuesta. </font></p>     <p align="justify"><font face="Verdana" size="2">El diagrama en bloques de las  partes que conforman el hardware de la aplicación y su interrelación con el  modelo de red neuronal propuesto, se ilustra en la <a href="f5">Figura 5</a>. El  sensor infrarrojo es conectado a través de su línea de salida analógica, al DSP.  El software del procesador emplea el módulo conversor análogo – digital para  convertir la señal analógica emitida por el sensor a un formato digital para su  posterior procesamiento mediante la red neuronal artificial. Este valor captado  es presentado como entrada a la red, que debe finalmente arrojar en su salida la  distancia correspondiente al valor de tensión suministrado por el sensor. A modo  de prueba, los valores de la distancia medida se pueden apreciar en una pantalla  de cristal líquido (LCD) conectada en uno de los puertos del DSP. La distancia  resultante puede, en cualquier caso, ser utilizada para aplicaciones varias. En  [14] por ejemplo, se utiliza este tipo de sensores para la detección de  obstáculos alrededor de un robot móvil. <a href="#f5">Figura 5</a>. Diagrama en bloques de la  aplicación </font></p>     <p align="justify"><font face="Verdana" size="2"><a name="f5"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08f5.gif" width="415" height="399"></font></p>     
]]></body>
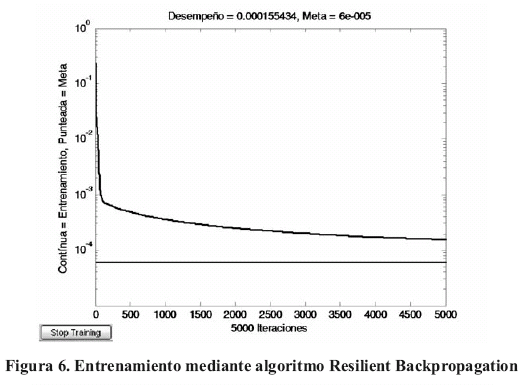
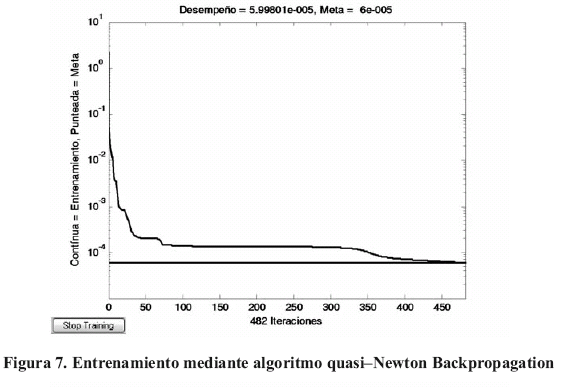
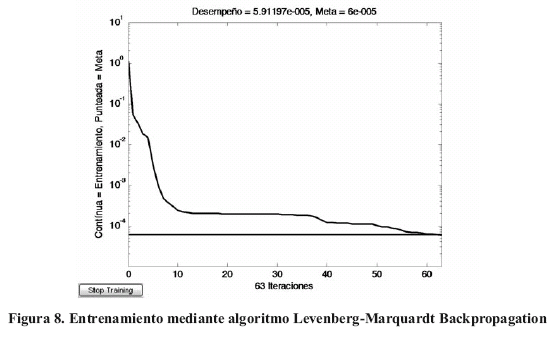
<body><![CDATA[<p align="justify"><font face="Verdana" size="2"><b>5. Resultados y discusión </b></font></p>     <p align="justify"><font face="Verdana" size="2">A continuación se presentan los  resultados obtenidos del entrenamiento y simulación del modelo de red neuronal  en la NNT de MATLAB, bajo tres paradigmas de entrenamiento distintos. Se emplea  el algoritmo Resilient Backpropagation (trainrp) para entrenar la red, con el  objeto de ajustar la matriz de los pesos y los vectores de las tendencias  asociadas a cada capa de la red neuronal, para luego, cuantificar la magnitud  del error entre el conjunto de entrenamiento y la aproximación que realiza la  red; asimismo, se obtiene el número de iteraciones en las cuales la red neuronal  alcanza su meta y converge a la cota de error global establecida, en este caso  6x10⁻⁵ para la aproximación de los pares de entrenamiento. Análogamente, se  realiza el mismo análisis empleando los algoritmos de entrenamiento quasi-Newton  Backpropagation (trainbfg) y Levenberg-Marquardt Backpropagation (trainlm). </font></p>     <p align="justify"><font face="Verdana" size="2">Las Figuras <a href="#f6">6</a>, <a href="#f7">7</a> y <a href="#f8">8</a> muestran el error y el número de  iteraciones del entrenamiento relativas a los algoritmos trainrp, trainbfg y  trainlm, respectivamente:</font></p>     <p align="justify"><font face="Verdana" size="2"><a name="f6"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08f6.gif" width="525" height="386"></font></p>     
<p align="center"><font face="Verdana" size="2"><a name="f7"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08f7.gif" width="564" height="387"></font></p>     
<p align="justify"><font face="Verdana" size="2"><a name="f8"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08f8.gif" width="555" height="346"></font></p>     
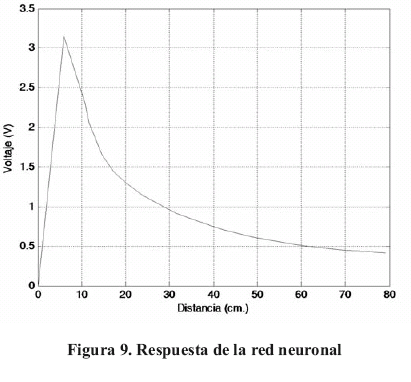
<p align="justify"><font face="Verdana" size="2">Se aprecia claramente en la <a href="#f6">Figura 6</a>, que el algoritmo Resilient Backpropagation no  converge para un límite máximo de iteraciones establecidas (5000). Debido a que  el entrenamiento no se realiza con el software cargado en el DSP, se pueden  seleccionar los parámetros ajustados por alguno de los dos últimos métodos  expuestos anteriormente. El análisis de los resultados obtenidos por las tres  vías anteriores, ha sido realizado para comprobar la factibilidad de implantar  entrenamiento en línea en el software cargado al DSP, por lo que el algoritmo  Levenberg – Marquardt Backpropagation ofrece en este caso, las mejores  prestaciones en cuanto a rapidez de entrenamiento, debido a que requirió menor  número de iteraciones para alcanzar la misma meta y cota de error establecida. <a href="f9">La figura 9 </a>muestra la respuesta aproximada por la red  neuronal, luego de haber sido entrenada con el algoritmo Levenberg - Marquardt  Backpropagation:</font></p>     ]]></body>
<body><![CDATA[<p align="justify"><font face="Verdana" size="2"><a name="f9"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08f9.gif" width="411" height="382"></font></p>     
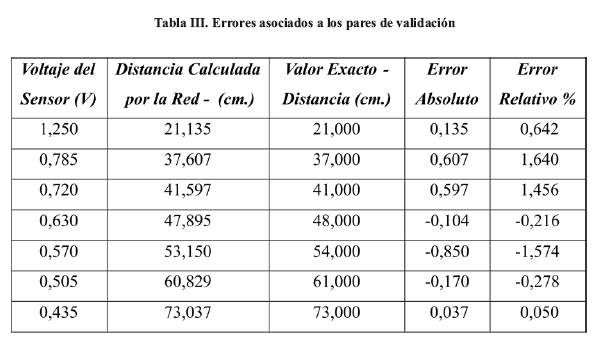
<p align="left"><font face="Verdana" size="2"><a name="t3"></a></font></p>     <p align="center"><font face="Verdana" size="2"> <img border="0" src="/img/fbpe/uct/v13n51/art08t34.gif" width="580" height="344"></font></p>     
<p align="justify"><font face="Verdana" size="2"><b>III. CONCLUSIONES </b> </font></p>     <p align="justify"><font face="Verdana" size="2">1. El modelo de red neuronal es  capaz de generalizar la respuesta del sensor infrarrojo activo. </font></p>     <p align="justify"><font face="Verdana" size="2">2. El algoritmo de  entrenamiento Levenberg – Marquardt es superior en cuanto a desempeño en la  caracterización del sensor infrarrojo, frente a los algoritmos Resilient y quasi  – Newton. </font></p>     <p align="justify"><font face="Verdana" size="2">3. El error absoluto de la  distancia calculada por la red neuronal puede ser reducido incrementando el  número de pares de entrenamiento empleados en la etapa de aprendizaje de la red. </font></p>     <p align="justify"><font face="Verdana" size="2">4. El modelo propuesto no  representa un modelo que sacrifica recursos computacionales, debido a que el  entrenamiento es realizado fuera de línea. </font></p>     <p align="justify"><font face="Verdana" size="2">5. Se demuestra que es factible  implementar un algoritmo de entrenamiento online en el DSP, para aplicaciones en  las que deba caracterizarse la respuesta de algún sensor en tiempo real. </font></p>     ]]></body>
<body><![CDATA[<p align="justify"><font face="Verdana" size="2">6. El diseño puede ser adaptado  para representar la respuesta, lineal y no lineal, de cualquier sensor, siempre  y cuando las tensiones a la salida del sensor/transductor sean acondicionadas  para su procesamiento por el DSP. </font></p>     <p align="justify"><font face="Verdana" size="2">7. Se esperan resultados  similares si se implanta el diseño en microcontroladores de menores recursos  computacionales. </font></p>     <p align="justify"><font face="Verdana" size="2">IV. REFERENCIAS </font></p>     <!-- ref --><p align="justify"><font face="Verdana" size="2">1) Espectro Electromagnético.  Wikipedia, La enciclopedia libre. Artículo on-line. Disponible en: http://es.wikipedia.org/wiki  [Consulta: 05/04/2008]. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537154&pid=S1316-4821200900020000800001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">2) Troncone N. Introducción a  las Redes Neurales. UNEXPO Vicerrectorado Puerto Ordaz. Puerto Ordaz, Venezuela.  Diciembre, 2002. pp 10-50. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537155&pid=S1316-4821200900020000800002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">3) Sensores Infrarrojos.  Wikipedia, La enciclopedia libre. Artículo on-line. Disponible en: http://es.wikipedia.org/  wiki/Sensores_infrarrojos. [Consulta: 16/05/2008]. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537156&pid=S1316-4821200900020000800003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><p align="justify"><font face="Verdana" size="2">4) Sensor óptico. Universidad  de las Américas Puebla. Artículo on-line. Disponible en:catarina.udlap.mx/  u_dl_a/tales//documentos/lem/sandre_c_g/capitulo5.pdf. [Consulta: 10/04/2008].  pp 1-7. </font></p>     <!-- ref --><p align="justify"><font face="Verdana" size="2">5) SHARP Corporation.  GP2Y0A21YK0F Datasheet. Sheet No.: E4-A00201EN. Diciembre, 2006. pp 1-10. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537158&pid=S1316-4821200900020000800005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">6) The Mathworks Inc., MATLAB  7.0. Neural Networks Toolbox. Help Notes. May, 2006. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537159&pid=S1316-4821200900020000800006&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">7) Estructura Backpropagation.  Facultad de Ingeniería Eléctrica, Universidad Tecnológica de Pereira. Artículo  on-line. Disponible en: http://ohm.utp.edu.co/ neuronales/main2.htm. [Consulta:  10/02/2008]. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537160&pid=S1316-4821200900020000800007&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">8) Vera A, et al. Red Neuronal  para Caracterización de un Sensor de Temperatura No Lineal. Universidad de  Sonora. México, 2004. pp 1-4. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537161&pid=S1316-4821200900020000800008&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">9) Kacem N, et al. From MEMS to  NEMS: Modelling and characterization of the non linear dynamics of resonators, a  way to enhance the dynamic range. 8th. World Congress on Computational Mechanics  (WCCM8). Italia, 2008. pp 1-2. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537162&pid=S1316-4821200900020000800009&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">10) Hashem S, et al. Neural  Network Based Analysis for Chemical Sensor Array. Aero Sense 1995 Conference.  Estados Unidos de América, 1995. pp 1-10. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537163&pid=S1316-4821200900020000800010&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">11) Bar-Cohen Y, et al. Smart  Sensor System for NDE of Corrosion in Aiging Aircraft. ASNT '98 Spring  Conference, Joint with 9th Asia-Pacific Conference on NDT, and 7th Annual  Research Symposium, Aging Aircraft Track, Anaheim, CA, 1998. pp 1-3. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537164&pid=S1316-4821200900020000800011&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">12) Alwan M, et al.  Characterization Of Infrared Range- Finder PBS-03JN for 2-D Mapping. National  Science Foundation – Award Research. Estados Unidos de América, 2004. pp 1-6. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537165&pid=S1316-4821200900020000800012&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">13) Microchip Technology Inc.  “dsPIC30F2011/ 2012/3012/3013 Data Sheet”. DS70139E. 2006. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537166&pid=S1316-4821200900020000800013&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p align="justify"><font face="Verdana" size="2">14) SENSORS - SHARP IR RANGE  FINDER. Society of Robots. Artículo on-line. Disponible en: http://www.societyofrobots.com/  sensors_sharpirrange.shtml. [Consulta: 18/04/2008]. 136</font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2537167&pid=S1316-4821200900020000800014&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><p align="justify">&nbsp;</p>     <p align="justify">&nbsp;</p>     <p align="justify">&nbsp;</p>     ]]></body>
<body><![CDATA[<p align="justify">&nbsp;</p>     <p align="justify">&nbsp;</p>     <p align="justify">&nbsp;</p>       ]]></body>
<back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="">
<source><![CDATA[spectro Electromagnético. Wikipedia, La enciclopedia libre.]]></source>
<year></year>
</nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Troncone]]></surname>
<given-names><![CDATA[N]]></given-names>
</name>
</person-group>
<source><![CDATA[Introducción a las Redes Neurales.]]></source>
<year>Dici</year>
<month>em</month>
<day>br</day>
<page-range>10-50</page-range><publisher-loc><![CDATA[Puerto Ordaz ]]></publisher-loc>
<publisher-name><![CDATA[UNEXPO Vicerrectorado Puerto Ordaz]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="">
<source><![CDATA[Sensores Infrarrojos. Wikipedia, La enciclopedia libre]]></source>
<year></year>
</nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="">
<source><![CDATA[Sensor óptico. Universidad de las Américas Puebla]]></source>
<year></year>
</nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="">
<collab>SHARP</collab>
<source><![CDATA[GP2Y0A21YK0F Datasheet. Sheet No.: E4-A00201EN.]]></source>
<year>Dici</year>
<month>em</month>
<day>br</day>
<page-range>1-10</page-range></nlm-citation>
</ref>
<ref id="B6">
<label>6</label><nlm-citation citation-type="">
<collab>The Mathworks Inc</collab>
<source><![CDATA[MATLAB 7.0. Neural Networks Toolbox. Help Notes]]></source>
<year></year>
</nlm-citation>
</ref>
<ref id="B7">
<label>7</label><nlm-citation citation-type="book">
<source><![CDATA[Estructura Backpropagation.]]></source>
<year></year>
<publisher-name><![CDATA[Facultad de Ingeniería Eléctrica, Universidad Tecnológica de Pereira.]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B8">
<label>8</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Vera]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
</person-group>
<source><![CDATA[Red Neuronal para Caracterización de un Sensor de Temperatura No Lineal.]]></source>
<year>2004</year>
<page-range>1-4</page-range><publisher-loc><![CDATA[^eMéxico México]]></publisher-loc>
<publisher-name><![CDATA[Universidad de Sonora]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B9">
<label>9</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Kacem]]></surname>
<given-names><![CDATA[N]]></given-names>
</name>
</person-group>
<source><![CDATA[From MEMS to NEMS: Modelling and characterization of the non linear dynamics of resonators, a way to enhance the dynamic range]]></source>
<year></year>
<conf-name><![CDATA[8th World Congress on Computational Mechanics (WCCM8)]]></conf-name>
<conf-date>2008</conf-date>
<conf-loc> </conf-loc>
<page-range>1-2</page-range></nlm-citation>
</ref>
<ref id="B10">
<label>10</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Hashem]]></surname>
<given-names><![CDATA[S]]></given-names>
</name>
</person-group>
<source><![CDATA[Neural Network Based Analysis for Chemical Sensor Array]]></source>
<year></year>
<conf-name><![CDATA[ Aero Sense 1995 Conference]]></conf-name>
<conf-date>1995</conf-date>
<conf-loc> </conf-loc>
<page-range>1-10</page-range></nlm-citation>
</ref>
<ref id="B11">
<label>11</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Bar-Cohen]]></surname>
<given-names><![CDATA[Y]]></given-names>
</name>
</person-group>
<source><![CDATA[Smart Sensor System for NDE of Corrosion in Aiging Aircraft]]></source>
<year></year>
<conf-name><![CDATA[ ASNT '98 Spring Conference, Joint with 9th Asia-Pacific Conference on NDT, and 7th Annual Research Symposium, Aging Aircraft Track]]></conf-name>
<conf-date>1998</conf-date>
<conf-loc>Anaheim CA</conf-loc>
<page-range>1-3</page-range></nlm-citation>
</ref>
<ref id="B12">
<label>12</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Alwan]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
</person-group>
<source><![CDATA[Characterization Of Infrared Range- Finder PBS-03JN for 2-D Mapping. National Science Foundation - Award Research]]></source>
<year>2004</year>
<page-range>1-6</page-range></nlm-citation>
</ref>
<ref id="B13">
<label>13</label><nlm-citation citation-type="">
<collab>Microchip Technology Inc</collab>
<source><![CDATA[dsPIC30F2011/2012/3012/3013 Data Sheet]]></source>
<year>2006</year>
<volume>DS70139E</volume>
</nlm-citation>
</ref>
<ref id="B14">
<label>14</label><nlm-citation citation-type="book">
<source><![CDATA[SENSORS - SHARP IR RANGE FINDER]]></source>
<year></year>
<page-range>136</page-range><publisher-name><![CDATA[Society of Robots]]></publisher-name>
</nlm-citation>
</ref>
</ref-list>
</back>
</article>