<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>0254-0770</journal-id>
<journal-title><![CDATA[Revista Técnica de la Facultad de Ingeniería Universidad del Zulia]]></journal-title>
<abbrev-journal-title><![CDATA[Rev. Téc. Ing. Univ. Zulia]]></abbrev-journal-title>
<issn>0254-0770</issn>
<publisher>
<publisher-name><![CDATA[Facultad de Ingeniería, Universidad del Zulia]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S0254-07702008000200004</article-id>
<title-group>
<article-title xml:lang="en"><![CDATA[Computer model to predict drillstring lateral vibration modes and frequencies using the finite-element-method and modal analysis]]></article-title>
<article-title xml:lang="es"><![CDATA[Programa computacional para predecir las frecuencias y modos de vibración transversales en sartas de perforación mediante el método de elementos finitos y análisis modal]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Bukowitz]]></surname>
<given-names><![CDATA[David]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Morán]]></surname>
<given-names><![CDATA[Joaquín]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Bravo]]></surname>
<given-names><![CDATA[Rafael]]></given-names>
</name>
<xref ref-type="aff" rid="A02"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,Universidad del Zulia Facultad de Ingeniería Escuela de Mecánica]]></institution>
<addr-line><![CDATA[Maracaibo ]]></addr-line>
<country>Venezuela</country>
</aff>
<aff id="A02">
<institution><![CDATA[,University. Hamilton Mechanical Engineering Department ]]></institution>
<addr-line><![CDATA[ ON]]></addr-line>
<country>Canada</country>
</aff>
<pub-date pub-type="pub">
<day>00</day>
<month>08</month>
<year>2008</year>
</pub-date>
<pub-date pub-type="epub">
<day>00</day>
<month>08</month>
<year>2008</year>
</pub-date>
<volume>31</volume>
<numero>2</numero>
<fpage>133</fpage>
<lpage>141</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_arttext&amp;pid=S0254-07702008000200004&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_abstract&amp;pid=S0254-07702008000200004&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_pdf&amp;pid=S0254-07702008000200004&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="en"><p><![CDATA[A computer program based on the finite element method was developed to predict the lateral vibration modes and frequencies in the Bottom Hole Assembly (BHA) of a drillstring. This model is applicable in both a planning and a real time mode of operation to avoid resonance problems. The analysis used in this model proceeds in two stages. The first stage solves the two-dimensional nonlinear static deformation of the drillstring; this gives the deformed shape of the BHA and the side forces at points where the BHA touches the wellbore wall. In this way, the length of the BHA that is free to vibrate in the lateral direction is obtained. The second stage consists in a dynamic analysis of the system, to obtain the lateral vibration modes and frequencies. The model was compared with experimental and simulated results obtained from several BHA configurations, giving excellent results.]]></p></abstract>
<abstract abstract-type="short" xml:lang="es"><p><![CDATA[Se desarrolló un programa computacional mediante el método de elementos finitos, que permite predecir las frecuencias y modos transversales de vibración en el Ensamblaje de Fondo (BHA) de las sartas de perforación. Este modelo se puede aplicar tanto en la planificación como en tiempo real durante la operación de perforación, con la finalidad de evitar problemas de resonancia en el sistema. Este análisis se lleva a cabo en dos etapas. En la primera se resuelve el problema bidimensional y no lineal de la deformación estática de la sarta; esto proporciona su perfil deformado y las fuerzas en los puntos donde contacta las paredes del hoyo. De esta forma se determina la longitud efectiva del ensamblaje de fondo que está libre de vibrar lateralmente. La segunda, consiste en un análisis dinámico del sistema para obtener las frecuencias y modos de vibración transversales. El modelo fue validado con varias configuraciones de sartas de perforación utilizadas en otros estudios y en mediciones experimentales, obteniéndose excelentes resultados.]]></p></abstract>
<kwd-group>
<kwd lng="en"><![CDATA[Drillstring vibration]]></kwd>
<kwd lng="en"><![CDATA[BHA]]></kwd>
<kwd lng="en"><![CDATA[vibration modes]]></kwd>
<kwd lng="es"><![CDATA[Sartas de perforación]]></kwd>
<kwd lng="es"><![CDATA[BHA]]></kwd>
<kwd lng="es"><![CDATA[Modos de vibración]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[  <BASEFONT SIZE="3">     <P ALIGN="CENTER" style="word-spacing: 0; line-height: 100%"> <B><font color="#1f1a17" face="Verdana" size="3">Computer model to predict drillstring lateral vibration modes and frequencies  using the finite-element-method and modal analysis.</font></B></P>     <P ALIGN="CENTER" style="word-spacing: 0; line-height: 100%"><font face="Verdana" size="2"><b> David Bukowitz<sup>1</sup>, Joaqu&#237;n Mor&#225;n<sup>1 </sup> y Rafael Bravo<sup>2&nbsp;</sup></b></font></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2" face="Verdana"><SUP><FONT COLOR="#1f1a17">1</FONT></SUP><FONT COLOR="#1f1a17" face="Verdana">Escuela de Mec&#225;nica, Facultad de Ingenier&#237;a, Universidad del Zulia. Apartado  4011-A-526, Maracaibo, Venezuela. Tel: +58-261-7598772. <a href="mailto:dbukowitz@luz.edu.ve">dbukowitz@luz.edu.ve</a>.&nbsp;</FONT></font></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font face="Verdana" size="2"><sup>2</sup><FONT COLOR="#1f1a17" size="2" face="Verdana">Mechanical  Engineering Department. McMaster University. Hamilton, ON, Canada.&nbsp;</FONT></font></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Abstract&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> A computer program based on the finite element method was developed to  predict the lateral vibration modes and frequencies in the Bottom Hole  Assembly (BHA) of a drillstring. This model is applicable in both a planning  and a real time mode of operation to avoid resonance problems. The analysis  used in this model proceeds in two stages. The first stage solves the two-dimensional  nonlinear static deformation of the drillstring; this gives the deformed  shape of the BHA and the side forces at points where the BHA touches the  wellbore wall. In this way, the length of the BHA that is free to vibrate  in the lateral direction is obtained. The second stage consists in a dynamic  analysis of the system, to obtain the lateral vibration modes and frequencies.  The model was compared with experimental and simulated results obtained  from several BHA configurations, giving excellent results.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Key words:&nbsp;</FONT></B><FONT COLOR="#1f1a17" size="2" face="Verdana">Drillstring vibration, BHA, vibration modes.&nbsp; </FONT></P>     <P ALIGN="CENTER" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> <b> Programa computacional para predecir las frecuencias y modos de vibraci&#243;n  transversales en sartas de perforaci&#243;n mediante el m&#233;todo de elementos finitos  y an&#225;lisis modal.</b></FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Resumen&nbsp; </FONT></B> </P>     ]]></body>
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Se desarroll&#243; un programa computacional mediante el m&#233;todo de elementos  finitos, que permite predecir las frecuencias y modos transversales de  vibraci&#243;n en el Ensamblaje de Fondo (BHA) de las sartas de perforaci&#243;n.  Este modelo se puede aplicar tanto en la planificaci&#243;n como en tiempo real  durante la operaci&#243;n de perforaci&#243;n, con la finalidad de evitar problemas  de resonancia en el sistema. Este an&#225;lisis se lleva a cabo en dos etapas.  En la primera se resuelve el problema bidimensional y no lineal de la deformaci&#243;n  est&#225;tica de la sarta; esto proporciona su perfil deformado y las fuerzas  en los puntos donde contacta las paredes del hoyo. De esta forma se determina  la longitud efectiva del ensamblaje de fondo que est&#225; libre de vibrar lateralmente.  La segunda, consiste en un an&#225;lisis din&#225;mico del sistema para obtener las  frecuencias y modos de vibraci&#243;n transversales. El modelo fue validado  con varias configuraciones de sartas de perforaci&#243;n utilizadas en otros  estudios y en mediciones experimentales, obteni&#233;ndose excelentes resultados.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Palabras clave:&nbsp;</FONT></B><FONT COLOR="#1f1a17" size="2" face="Verdana">Sartas de perforaci&#243;n, BHA, Modos de vibraci&#243;n.</FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Recibido el 30 de Julio de 2007&nbsp; En forma revisada el 24 de Marzo de 2008&nbsp;</FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Introducci&#243;n&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Las vibraciones mec&#225;nicas presentes en las sartas de perforaci&#243;n tienen  gran influencia en el rendimiento de la perforaci&#243;n de pozos petroleros.  &#201;stas se pueden clasificar en tres tipos seg&#250;n su direcci&#243;n: axial, torsional  y lateral o transversal [1]; &#233;sta &#250;ltima es la responsable en la mayor&#237;a  de los casos, de las fallas en las herramientas y componentes del ensamblaje  de fondo [2].&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Dentro de una metodolog&#237;a integrada de control de vibraciones, el modelaje  y simulaci&#243;n de las sartas de perforaci&#243;n constituye una actividad fundamental  en la fase de an&#225;lisis y planificaci&#243;n de los programas de perforaci&#243;n  de los pozos. Por lo que se ha detectado la importancia de la misma, para  lograr el incremento del rendimiento en el proceso de perforaci&#243;n.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En este estudio, se presentan los fundamentos te&#243;ricos y la metodolog&#237;a  de modelaje mediante el m&#233;todo de elementos finitos, para obtener como  producto un programa computacional que permite simular las condiciones  din&#225;micas de la sarta de perforaci&#243;n cuando se encuentra en operaci&#243;n.  De esta manera se podr&#225;n conocer las frecuencias y los modos de vibraci&#243;n  transversales a las cuales est&#225; sometida el Ensamblaje de Fondo (BHA) de  la Sarta de Perforaci&#243;n, para as&#237; evitar el efecto de resonancia y hacer  m&#225;s efectivo el proceso&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Vibraciones en la sarta de perforaci&#243;n&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Los desplazamientos y esfuerzos asociados con las vibraciones, no son significativamente  grandes hasta que el sistema es excitado con una se&#241;al a una de sus frecuencias  naturales, lo que causa la resonancia. La mayor fuente de excitaci&#243;n es  la velocidad de giro. Si el BHA posee una frecuencia natural transversal,  axial o torsional cercana a la velocidad de rotaci&#243;n y ese modo no se encuentra  bien amortiguado, entonces existe un peligro de resonancia en el ensamblaje  de fondo que puede originar una falla debido a fatiga [3].&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> La interacci&#243;n roca-mecha es otra de las fuentes de excitaci&#243;n, la cual  puede estar bien amortiguada si la formaci&#243;n es blanda; pero si la formaci&#243;n  es dura, se generan frecuencias debido al impacto de los dientes o insertos  de la mecha. En el caso de una mecha tric&#243;nica se pueden esperar por ejemplo,  frecuencias de 3xRPM [4].&nbsp; </FONT></P>     ]]></body>
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Otras fuentes potenciales de excitaci&#243;n la constituyen las bombas de lodo  y los estabilizadores. Un estabilizador con 4 aletas rectas por ejemplo,  puede generar una se&#241;al con frecuencias de 4xRPM [4].&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Vibraciones transversales de la sarta&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Las frecuencias resonantes transversales dependen principalmente de las  dimensiones y rigidez de los elementos de la sarta, de la ubicaci&#243;n y holgura  de los estabilizadores, del peso aplicado sobre la mecha y de la inclinaci&#243;n  del hoyo. Este &#250;ltimo par&#225;metro es de suma importancia, ya que es uno de  los factores que determina el punto en el cual la tuber&#237;a por encima del  &#250;ltimo estabilizador hace contacto con las paredes del hoyo, estableciendo  efectivamente la longitud del sistema vibratorio transversal. Por este  motivo, la vibraci&#243;n transversal no se puede apreciar en la superficie,  a menos que se acople con los modos axiales y torsionales.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Descripci&#243;n general del modelo&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Para obtener la informaci&#243;n requerida sobre el comportamiento del sistema,  se utiliza el M&#233;todo de Elementos Finitos (MEF), de amplia aceptaci&#243;n para  la soluci&#243;n num&#233;rica de problemas de ingenier&#237;a, particularmente en el  &#225;rea de elasticidad tanto est&#225;tica como din&#225;mica [5]. El comportamiento  de la sarta de perforaci&#243;n se analiza en un plano longitudinal que contiene  al sistema (<a href="#fig1">Figura 1</a>), fij&#225;ndose las condiciones de contorno en el tope,  fondo y puntos de contacto entre la sarta-hoyo [6], y se divide en tres  problemas desacoplados entre si: vibraciones transversales, axiales y torsionales.  El objetivo del presente an&#225;lisis num&#233;rico del sistema es determinar los  modos y frecuencias de vibraci&#243;n transversales.</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig1"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04fig1.gif" width="380" height="787"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> An&#225;lisis din&#225;mico transversal&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> De los tres tipos de an&#225;lisis, el caso m&#225;s complejo es el de vibraciones  transversales. Esto es debido a que las condiciones de contorno no est&#225;n  predeterminadas antes de obtener la soluci&#243;n, dado que los puntos de contacto  de la sarta con el hoyo, debido a las fuerzas est&#225;ticas aplicadas, determinar&#225;n  las condiciones de contorno, pero estos puntos a su vez no se conocen hasta  que se haga un an&#225;lisis no lineal geom&#233;trico est&#225;tico en el rango el&#225;stico  lineal del modelo. Por lo tanto, antes de efectuar el an&#225;lisis din&#225;mico  transversal, es necesario efectuar un an&#225;lisis est&#225;tico para determinar  la forma deformada de la sarta, con lo que se obtienen los puntos de contacto  entre sarta y agujero que se usar&#225;n como condiciones de contorno en el  an&#225;lisis din&#225;mico transversal.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> An&#225;lisis est&#225;tico&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En el an&#225;lisis est&#225;tico se busca obtener la forma deformada de la sarta  debido a las cargas aplicadas, tales como el peso propio de la misma, las  fuerzas de flotaci&#243;n debidas a lodo de perforaci&#243;n, y el peso sobre la  mecha especificado, tomando en cuenta las restricciones de desplazamiento  a lo largo del sistema, debidas a los miembros (mecha, estabilizadores,  mesa rotatoria), y al confinamiento de la sarta en el agujero. Dado que  no se conocen a priori los puntos de contacto entre la sarta y el agujero,  que dependen de la configuraci&#243;n deformada de la sarta, que a su vez depende  de los puntos de contacto, el problema es de naturaleza no lineal y tiene  que ser resuelto iterativamente.&nbsp; </FONT></P>     ]]></body>
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En el an&#225;lisis est&#225;tico de un sistema el&#225;stico usando el MEF, se busca  reducir el problema continuo a uno discreto, mediante la ecuaci&#243;n algebraica  matricial de la forma:&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form1.gif" width="84" height="22">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(1)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> en donde <I>K </I>es la matriz de rigidez del sistema, <i>Q</i> es el vector de grados  de libertad (GDL), formado por los desplazamientos de los nodos de los  elementos, y <I>F</I> es el vector de cargas nodales equivalentes del sistema.  La matriz <I>K</I> y el vector <I>F</I> se obtienen de superponer o &#147;ensamblar&#148;, las  matrices de rigidez de los elementos.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Como se mencion&#243; anteriormente, la sarta de perforaci&#243;n se modelar&#225; como  una estructura plana con elementos conectados r&#237;gidamente. Durante el an&#225;lisis  est&#225;tico se utilizan elementos tipo marco, de 3 grados de libertad por  nodo (<a href="#fig2">Figura 2</a>).</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig2"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04fig2.gif" width="476" height="381"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Elemento Marco Bidimensional&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Los grados de libertad nodales son los desplazamientos axiales y transversales,  y la rotaci&#243;n transversal. Bas&#225;ndose en esta configuraci&#243;n, se puede obtener  la matriz de rigidez el&#225;stica y el vector de cargas nodales equivalentes  del elemento como:&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form2.gif" width="320" height="127">&nbsp;&nbsp;&nbsp;&nbsp;(2)&nbsp; </FONT></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form3.gif" width="402" height="64"><FONT COLOR="#1f1a17" size="2" face="Verdana">(3)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> con <img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form3.1.gif" width="57" height="39">. La matriz <img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form3.2.gif" width="24" height="22"> es sim&#233;trica y las constantes involucradas son:&nbsp; </FONT></P>     
]]></body>
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <I><FONT COLOR="#1f1a17" face="Verdana"> E</FONT></I><FONT COLOR="#1f1a17" face="Verdana">:&nbsp;</FONT></font><FONT COLOR="#1f1a17" size="2" face="Verdana">M&#243;dulo de Young del material&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <I><FONT COLOR="#1f1a17" face="Verdana"> A</FONT></I><FONT COLOR="#1f1a17" face="Verdana">:&nbsp;</FONT></font><FONT COLOR="#1f1a17" size="2" face="Verdana">&#193;rea de la secci&#243;n transversal&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <I><FONT COLOR="#1f1a17" face="Verdana"> L</FONT></I><FONT COLOR="#1f1a17" face="Verdana">:&nbsp;</FONT></font><FONT COLOR="#1f1a17" size="2" face="Verdana">Longitud del elemento finito&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font color="#1f1a17" face="Verdana" size="2">I<sub>z</sub>:&nbsp;Momento de Inercia de &#193;rea centroidal con respecto a un eje transversal&nbsp;</font></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana">P<sub>x'</sub> P<sub>y'</sub>:&nbsp;Cargas distribuidas por unidad de longitud (por gravedad) en las direcciones  axial y transversal, respectivamente.&nbsp;</FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Para resolver el problema est&#225;tico, hay que tomar en cuenta el debilitamiento  o reforzamiento geom&#233;trico de los elementos de la sarta debido a fuerzas  de compresi&#243;n o tensi&#243;n a las que estos se encuentran sometidos. Esto se  manifiesta a trav&#233;s de una matriz de rigidez geom&#233;trica que se presenta  a continuaci&#243;n [4]:&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form4.gif" width="267" height="195"><FONT COLOR="#1f1a17" size="2" face="Verdana">&nbsp;&nbsp;&nbsp;&nbsp;(4)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> La matriz </FONT><font face="Verdana" size="2" color="#1F1A17"><sub><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form4.1.gif" width="21" height="21"> </sub></font><FONT COLOR="#1f1a17" size="2" face="Verdana">es sim&#233;trica, donde <I>F </I>es la fuerza axial promedio en el elemento,  negativa si es a compresi&#243;n y positiva si es a tracci&#243;n, de tal manera  que la matriz de rigidez del elemento es la suma de la rigidez el&#225;stica  m&#225;s la rigidez geom&#233;trica del elemento:&nbsp; </FONT></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form5.gif" width="128" height="34">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(5)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> La matriz de rigidez y el vector de cargas nodales equivalentes del sistema  completo, se obtienen ensamblando las matrices locales, tomando en cuenta  la orientaci&#243;n de cada elemento respecto al sistema de coordenadas global:&nbsp; </FONT></P>     ]]></body>
<body><![CDATA[<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form6.gif" width="242" height="88">&nbsp;&nbsp;&nbsp;(6)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> en donde la matriz <I>R</I> representa la transformaci&#243;n de rotaci&#243;n entre el  sistema de coordenadas local del elemento <I>e</I> y el sistema de referencia  global, y el signo sumatoria representa el proceso de ensamble de la matrices  tomando en cuenta la conectividad inter-elementos.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 150%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Antes de resolver el sistema <img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form1.gif" width="84" height="22"> para los GDL nodales <I>Q</I>, hay que eliminar  la singularidad de la matriz <I>K</I> introduciendo las condiciones de contorno  de desplazamiento prescrito, e incluir las fuerzas concentradas aplicadas  a la sarta (peso sobre la mecha, tensi&#243;n en el malacate).&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El procedimiento descrito anteriormente resuelve el problema el&#225;stico lineal,  sin tomar en cuenta el problema de contacto de la sarta con el hoyo. El  proceso iterativo necesario para resolver este problema se basa en la soluci&#243;n  del problema lineal repetidas veces, variando las condiciones de contorno,  hasta que se cumpla el criterio de convergencia que est&#225; relacionado con  el hecho de que la sarta no puede penetrar en la pared, y que la pared  no puede &#147;halar&#148; a la sarta para mantener el contacto, por lo que las reacciones  en los puntos de contacto tienen que tener signos opuestos al desplazamiento  nodal en cada nodo de la sarta en contacto con las paredes del hoyo. En  el diagrama de flujo de la <a href="#fig3"> Figura 3 </a> se muestra el proceso iterativo antes  descrito.&nbsp; </FONT></P>     <p ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig3"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04fig3.gif" width="570" height="1046"></a>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> An&#225;lisis din&#225;mico&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Una vez determinada la forma deformada de la sarta a trav&#233;s del an&#225;lisis  est&#225;tico, se puede efectuar el an&#225;lisis din&#225;mico para obtener los modos  y frecuencias de vibraci&#243;n del sistema en la direcci&#243;n transversal a la  sarta. En este caso, el sistema din&#225;mico de la sarta se modela como una  viga unidimensional, utilizando el m&#233;todo de elementos finitos. Esto implica  nuevamente convertir el problema continuo en un problema discreto, mediante  la siguiente ecuaci&#243;n algebraica matricial:&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form7.gif" width="184" height="26"><FONT COLOR="#1f1a17" size="2" face="Verdana">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(7)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> en donde <I>M</I> es la matriz de masa del sistema, <I>C</I> es la matriz de amortiguamiento,  <I>K</I> es la matriz de rigidez y <I>F</I> es el vector de cargas nodales equivalentes  del sistema. El elemento tipo viga usado en esta etapa del problema se  muestra en la <a href="#fig4"> Figura&nbsp;4</a>.&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig4"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04fig4.gif" width="493" height="289"></a></P>     
]]></body>
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En este caso, cada nodo tiene dos grados de libertad, que son los desplazamientos  transversales y la rotaci&#243;n transversal. Bas&#225;ndose en esta configuraci&#243;n,  se pueden obtener las matrices de masa y rigidez el&#225;stica del elemento  como:&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form8.gif" width="360" height="92"><FONT COLOR="#1f1a17" size="2" face="Verdana">&nbsp;&nbsp;&nbsp;&nbsp;(8)&nbsp; </FONT></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form9.gif" width="300" height="95">&nbsp;&nbsp;&nbsp;&nbsp;(9)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> en donde las propiedades geom&#233;tricas y mec&#225;nicas involucradas en las matrices  se definen a continuaci&#243;n:&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <FONT COLOR="#1f1a17" face="Symbol" size="2"><i>r</i></FONT><FONT COLOR="#1f1a17" face="Verdana" size="2">:&nbsp;Densidad del material&nbsp;</FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <I><FONT COLOR="#1f1a17" face="Verdana"> A</FONT></I><FONT COLOR="#1f1a17" face="Verdana">:&nbsp;</FONT></font><FONT COLOR="#1f1a17" size="2" face="Verdana">&#193;rea de la secci&#243;n transversal&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <I><FONT COLOR="#1f1a17" face="Verdana"> L</FONT></I><FONT COLOR="#1f1a17" face="Verdana">:&nbsp;</FONT></font><FONT COLOR="#1f1a17" size="2" face="Verdana">Longitud del elemento&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <I><FONT COLOR="#1f1a17" face="Verdana"> E</FONT></I><FONT COLOR="#1f1a17" face="Verdana">:&nbsp;</FONT></font><FONT COLOR="#1f1a17" size="2" face="Verdana">M&#243;dulo de Young&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <I><FONT COLOR="#1f1a17" face="Verdana"> I</FONT></I><FONT COLOR="#1f1a17" face="Verdana">:&nbsp;</FONT></font><FONT COLOR="#1f1a17" size="2" face="Verdana">Momento de Inercia de Area centroidal con respecto a un eje transversal.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Adicionalmente, en el problema de vibraciones transversales hay que tomar  en cuenta el debilitamiento o reforzamiento geom&#233;trico debido a fuerzas  de compresi&#243;n o tensi&#243;n aplicadas a cada uno de los elementos de la sarta.  Esto se manifiesta a trav&#233;s de una matriz de rigidez geom&#233;trica que se  presenta a continuaci&#243;n [4]:&nbsp; </FONT></P>     ]]></body>
<body><![CDATA[<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form10.gif" width="304" height="178">&nbsp;&nbsp;&nbsp;&nbsp;(10)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> en donde <I>F </I>es la fuerza axial promedio en el elemento, negativa si es a  compresi&#243;n y positiva si es a tracci&#243;n, de tal manera que la matriz de  rigidez del elemento es la suma de la rigidez el&#225;stica mas la rigidez geom&#233;trica  del elemento:&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form11.gif" width="118" height="29">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(11)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Como se explic&#243; en la secci&#243;n anterior, las matrices de masa y rigidez  del sistema completo se obtienen ensamblando las matrices locales, tomando  en cuenta la conectividad inter-elementos:&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04form12.gif" width="224" height="50">&nbsp;&nbsp;&nbsp;&nbsp;(12)&nbsp; </FONT></P>     
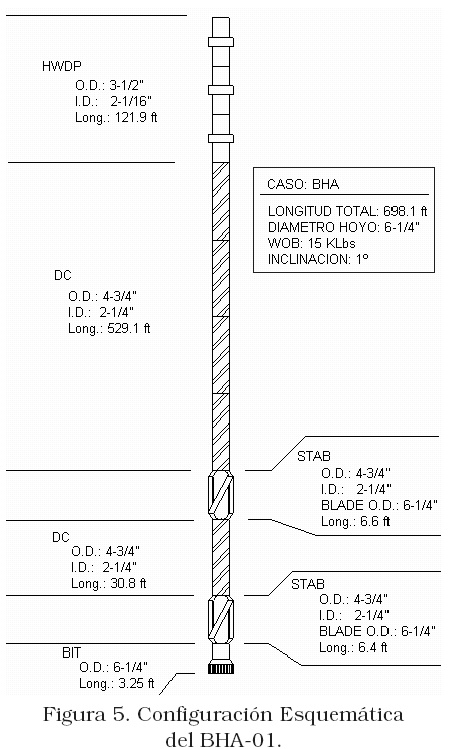
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En este punto, se introducen las condiciones de contorno de desplazamiento  prescrito al sistema, modificando <I>K</I> y <I>M</I>. Para el an&#225;lisis de las vibraciones  transversales, estas condiciones de contorno incluyen los desplazamientos  prescritos debido a la presencia de elementos como la mecha y los estabilizadores,  que est&#225;n en contacto con el hoyo e introducen condiciones de contorno  articuladas, y la mesa rotatoria, que introduce una condici&#243;n de contorno  empotrada [7, 8], as&#237; como las condiciones de contorno articuladas debido  al contacto de secciones de la sarta con el hoyo debido a la deflexi&#243;n  est&#225;tica, que fue determinada durante el an&#225;lisis est&#225;tico descrito anteriormente.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Dado que en este trabajo el prop&#243;sito es obtener las frecuencias y modos  de vibraci&#243;n del sistema y no la respuesta en el tiempo, el sistema se  resuelve utilizando an&#225;lisis modal, mediante las matrices de rigidez y  masa obtenidas en esta secci&#243;n.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Resultados y Discusi&#243;n&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Se realizaron comparaciones con varios modelos y mediciones experimentales  en cuanto a las frecuencias y los modos de vibraci&#243;n transversales, y se  verific&#243; la longitud del ensamblaje de fondo que estaba libre de vibrar.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El BHA-01 se ha usado en numerosos estudios, posee una longitud de 698  pies, fue utilizada para recolectar datos de un pozo experimental perforado  en cemento [9], tambi&#233;n fue analizada por Burgess-McDaniel-Das [4] para  los casos de vibraci&#243;n transversal.&nbsp; </FONT></P>     ]]></body>
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En la <a href="#fig5"> Figura 5</a> se representan esquem&#225;ticamente los componentes del BHA-01  y su ensamble. Se consider&#243; un di&#225;metro del hoyo de 6.25 pulg, una densidad  de lodo de 10 lbs/gal, se utiliz&#243; un peso sobre la mecha de 15 KLbs y una  inclinaci&#243;n de hoyo de 1&#176;.&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig5"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04fig5.gif" width="449" height="749"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Se discretiz&#243; el sistema para cada 2.5 pies de longitud de la sarta, ya  que estudios de sensibilidad realizados indican que este espaciado es necesario  para obtener una informaci&#243;n de autovalores confiables; para valores mucho  menores los resultados se mantienen sin mucho cambio, pero el tiempo de  computaci&#243;n se incrementa considerablemente; mientras que para longitudes  mucho mayores se mejora el tiempo de c&#243;mputos pero se sacrifica la confiabilidad  de los resultados.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Del an&#225;lisis est&#225;tico se obtuvo el primer punto de contacto tuber&#237;a-hoyo  por encima del &#250;ltimo estabilizador a 104 pies desde la mecha (<a href="#fig6">Figura 6</a>),  lo cual concuerda con datos experimentales y otros estudios realizados  a este BHA [4, 9], los cuales utilizaron m&#233;todos y discretizaciones similares  a los aplicados.&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig6"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04fig6.gif" width="387" height="613"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En la <a href="#fig7"> Figura 7</a> se muestran los dos primeros modos de vibraci&#243;n del ensamblaje  de fondo, los cuales muestran patrones similares a los obtenidos por Burgess-McDaniel-Das  [4].</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig7"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art04fig7.gif" width="545" height="443"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En la <a href="#Tabla 1"> Tabla 1</a>, se comparan las frecuencias de resonancia obtenidas mediante  el programa desarrollado, pruebas experimentales [9] y las obtenidas por  Burgess-McDaniel-Das [4]. Se puede apreciar que tanto para el primer y  segundo modo los valores obtenidos concuerdan con los de las referencias.</FONT></P>     <p align="center"><font color="#1f1a17" face="Verdana" size="2"><b><a name="Tabla 1">Tabla 1</a>. </b>Comparación de Resultados para el BHA [6]&nbsp;</font></p>     <div align="center">       ]]></body>
<body><![CDATA[<center>   <table width="500" border="1">     <tbody>       <tr>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">Modos           de Vibración del BHA&nbsp;</font></p>         </td>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">Modelo           Desarrollado&nbsp;</font></p>         </td>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">Spanos-Rice-Payne3&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top" width="200">               <p align="left"><font color="#1f1a17" size="2" face="Verdana">Primer           modo Lateral (Hz)&nbsp;</font></p>         </td>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">1.68&nbsp;</font></p>         </td>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">1.70&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top" width="200">               <p align="left"><font color="#1f1a17" size="2" face="Verdana">Segundo           modo Lateral (Hz)&nbsp;</font></p>         </td>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">4.20&nbsp;</font></p>         </td>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">4.20&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top" width="200">               ]]></body>
<body><![CDATA[<p align="left"><font color="#1f1a17" size="2" face="Verdana">Tercer           modo Lateral (Hz)&nbsp;</font></p>         </td>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">5.42&nbsp;</font></p>         </td>         <td vAlign="top" width="200">               <p align="center"><font color="#1f1a17" size="2" face="Verdana">5.20&nbsp;</font></p>         </td>       </tr>     </tbody>   </table>   </center> </div>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Se efectuaron tres pruebas mas con el BHA-01 [4], con diferentes longitudes  de la sarta y usando la misma discretizaci&#243;n anterior, obteni&#233;ndose excelentes  resultados. Adem&#225;s se realizaron pruebas con el modelo de Sarta utilizado  por Spanos-Rice-Payne [7], donde se obtuvieron modos de vibraci&#243;n laterales  y frecuencias similares; estas &#250;ltimas se comparan en la <a href="#Tabla 1"> Tabla 1</a>.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Conclusiones&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Se desarroll&#243; un programa computacional basado en el m&#233;todo de elementos  finitos, que permite determinar las frecuencias y los modos de vibraci&#243;n  transversales de la sarta de perforaci&#243;n, el cual fue validado mediante  la comparaci&#243;n con otros estudios de simulaci&#243;n y pruebas experimentales.&nbsp; </FONT></P>     <p ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El programa determina efectivamente los puntos de contacto entre la sarta  y el hoyo, de tal manera se puede determinar la longitud de la sarta que  est&#225; libre de vibrar transversalmente.&nbsp; </FONT>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Se obtuvieron excelentes resultados usando longitudes de los elementos  menores a 2.5 pies.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En funci&#243;n de la rapidez de ejecuci&#243;n, el programa puede ser utilizado  en campo para precisar los rangos de operaci&#243;n segura o los cambios a realizar  en la configuraci&#243;n del BHA, para minimizar los riesgos de fallas durante  el proceso de perforaci&#243;n. La rapidez del programa depende de la longitud  de la sarta y de la longitud de los elementos seleccionada. En el caso  de la prueba realizada con el BHA-01, la simulaci&#243;n dur&#243; aproximadamente  6 segundos en un computador con procesador de 1.6 GHz.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Agradecimiento&nbsp; </FONT></B> </P>     ]]></body>
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Los autores agradecen a la Empresa Core Services de Venezuela por su ayuda  y colaboraci&#243;n en la ejecuci&#243;n de este proyecto.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Referencias Bibliogr&#225;ficas&nbsp; </FONT></B> </P>     <!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 1.&nbsp;P.C. Kriesels, W.J.G. Keultjes, Shell EP Technology Applications and Research,  P. Dumont (SPE), Issam Huneidi, Al Furat Petroleum Company, O.O. Owoeye  (SPE), R.A. Hartmann (SPE), Shell Petroleum Development Company Nigeria:  &#147;Cost Savings Through an Integrated Approach to Drillstring Vibration Control&#148;.  SPE/IADC 57555 (1999) 2.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354305&pid=S0254-0770200800020000400001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 2.&nbsp;S.L. Chen, K. Blackwood, Security DBS, A Halliburton Company, and E. Lamine,  Consultant: &#147;Field Investigation of the Effect of Stick-Slip, Lateral,  and Whirl Vibrations on Roller Cone Bit Performance&#148;. SPE 56439 (1999)  1.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354306&pid=S0254-0770200800020000400002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 3.&nbsp;J.W. Nicholson, Shell Research B.V.: &#147;An Integrated Approach to Drilling  Dynamics Planning, Identification and Control&#148;. IADC/SPE-27537 (1994) 949.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354307&pid=S0254-0770200800020000400003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 4.&nbsp;T.M. Burgess, G.L. McDaniel &amp; P.K. Das.: &#147;Improving BHA Tool Reliability  with Drillstring Vibration Models: Field Experience and Limitations&#148;. SPE/IADC  16109 (1987) 517-530.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354308&pid=S0254-0770200800020000400004&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 5.&nbsp;Y. A. Khulief, M. A. Mohiuddin: &#147;On the dynamic analysis of rotors using  modal reduction, Finite Elements in Analysis and Design&#148; v.26 n.1, p.41-55,  May 15, 1997.</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354309&pid=S0254-0770200800020000400005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 6.&nbsp;Clayer, F., Vandiver, J.K. &amp; Lee, H.Y.: &#147;The Effect of Surface and Downhole  Boundary Conditions on the Vibration of Drillstrings&#148;. SPE 20447 (1990)  431-439.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354310&pid=S0254-0770200800020000400006&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 7.&nbsp;P.D. Spanos, Rice, U. &amp; M.L. Payne: &#147;Advances in Dynamic Bottomhole Assembly  Modeling and Dynamic Response Determination&#148;. IADC/SPE 23905 (1992) 581-590.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354311&pid=S0254-0770200800020000400007&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 8.&nbsp;M.C. Apostal, G.A. Haduch, J.B. Williams: &#147;A study to determine the effect  of damping on finite-element-based, forced-frequency-response models for  bottomhole assembly vibration analysis&#148;. SPE 20458, Proceedings of the  65th SPE Annual Technical Conference &amp; Exhibition, New Orleans (1990).&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354312&pid=S0254-0770200800020000400008&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 9.&nbsp;A.A. Besaisow &amp; M.L. Payne: &#147;A Study of Excitation Mechanism and Resonances  Inducing BHA Vibrations&#148;. SPE 15560 (1986) 1-10.</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2354313&pid=S0254-0770200800020000400009&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --> ]]></body>
<back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Kriesels]]></surname>
<given-names><![CDATA[P.C]]></given-names>
</name>
<name>
<surname><![CDATA[Keultjes]]></surname>
<given-names><![CDATA[W.J.G]]></given-names>
</name>
</person-group>
<source><![CDATA[Shell EP Technology Applications and Research, P. Dumont (SPE), Issam Huneidi, Al Furat Petroleum Company, O.O. Owoeye (SPE), R.A. Hartmann (SPE), Shell Petroleum Development Company Nigeria: Cost Savings Through an Integrated Approach to Drillstring Vibration Control]]></source>
<year>1999</year>
<page-range>2</page-range><publisher-name><![CDATA[SPE/IADC 57555]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Chen]]></surname>
<given-names><![CDATA[S.L]]></given-names>
</name>
<name>
<surname><![CDATA[Blackwood]]></surname>
<given-names><![CDATA[K]]></given-names>
</name>
<name>
<surname><![CDATA[Security]]></surname>
<given-names><![CDATA[DBS]]></given-names>
</name>
</person-group>
<source><![CDATA[A Halliburton Company, and E. Lamine, Consultant: Field Investigation of the Effect of Stick-Slip, Lateral, and Whirl Vibrations on Roller Cone Bit Performance]]></source>
<year>1999</year>
<page-range>1</page-range><publisher-name><![CDATA[SPE 56439]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Nicholson]]></surname>
<given-names><![CDATA[J.W]]></given-names>
</name>
</person-group>
<source><![CDATA[Shell Research B.V: An Integrated Approach to Drilling Dynamics Planning, Identification and Control]]></source>
<year>1994</year>
<page-range>949</page-range><publisher-name><![CDATA[IADC/SPE-27537]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Burgess]]></surname>
<given-names><![CDATA[T.M]]></given-names>
</name>
<name>
<surname><![CDATA[McDaniel]]></surname>
<given-names><![CDATA[G.L]]></given-names>
</name>
<name>
<surname><![CDATA[Das]]></surname>
<given-names><![CDATA[P.K]]></given-names>
</name>
</person-group>
<source><![CDATA[Improving BHA Tool Reliability with Drillstring Vibration Models: Field Experience and Limitations]]></source>
<year>1987</year>
<page-range>517-530</page-range><publisher-name><![CDATA[SPE/IADC 16109]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Khulief]]></surname>
<given-names><![CDATA[Y. A]]></given-names>
</name>
<name>
<surname><![CDATA[Mohiuddin]]></surname>
<given-names><![CDATA[M. A]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[On the dynamic analysis of rotors using modal reduction, Finite Elements in Analysis and Design]]></article-title>
<source><![CDATA[]]></source>
<year>May </year>
<month>15</month>
<day>, </day>
<volume>26</volume>
<numero>1</numero>
<issue>1</issue>
<page-range>41-55</page-range></nlm-citation>
</ref>
<ref id="B6">
<label>6</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Clayer]]></surname>
<given-names><![CDATA[F]]></given-names>
</name>
<name>
<surname><![CDATA[Vandiver]]></surname>
<given-names><![CDATA[J.K]]></given-names>
</name>
<name>
<surname><![CDATA[Lee]]></surname>
<given-names><![CDATA[H.Y]]></given-names>
</name>
</person-group>
<source><![CDATA[The Effect of Surface and Downhole Boundary Conditions on the Vibration of Drillstrings]]></source>
<year>1990</year>
<page-range>431-439</page-range><publisher-name><![CDATA[SPE 20447]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B7">
<label>7</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Spanos]]></surname>
<given-names><![CDATA[P.D]]></given-names>
</name>
<name>
<surname><![CDATA[Rice]]></surname>
<given-names><![CDATA[U]]></given-names>
</name>
<name>
<surname><![CDATA[Payne]]></surname>
<given-names><![CDATA[M.L]]></given-names>
</name>
</person-group>
<source><![CDATA[Advances in Dynamic Bottomhole Assembly Modeling and Dynamic Response Determination]]></source>
<year>1992</year>
<page-range>581-590</page-range><publisher-name><![CDATA[IADC/SPE 23905]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B8">
<label>8</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Apostal]]></surname>
<given-names><![CDATA[M.C]]></given-names>
</name>
<name>
<surname><![CDATA[Haduch]]></surname>
<given-names><![CDATA[G.A]]></given-names>
</name>
<name>
<surname><![CDATA[Williams]]></surname>
<given-names><![CDATA[J.B]]></given-names>
</name>
</person-group>
<source><![CDATA[A study to determine the effect of damping on finite-element-based, forced-frequency-response models for bottomhole assembly vibration analysis]]></source>
<year></year>
<conf-name><![CDATA[ SPE 20458, Proceedings of the 65th SPE Annual Technical Conference & Exhibition]]></conf-name>
<conf-date>1990</conf-date>
<conf-loc>New Orleans </conf-loc>
</nlm-citation>
</ref>
<ref id="B9">
<label>9</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Besaisow]]></surname>
<given-names><![CDATA[A.A]]></given-names>
</name>
<name>
<surname><![CDATA[Payne]]></surname>
<given-names><![CDATA[M.L]]></given-names>
</name>
</person-group>
<source><![CDATA[A Study of Excitation Mechanism and Resonances Inducing BHA Vibrations]]></source>
<year>1986</year>
<page-range>1-10</page-range><publisher-name><![CDATA[SPE 15560]]></publisher-name>
</nlm-citation>
</ref>
</ref-list>
</back>
</article>