<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>0254-0770</journal-id>
<journal-title><![CDATA[Revista Técnica de la Facultad de Ingeniería Universidad del Zulia]]></journal-title>
<abbrev-journal-title><![CDATA[Rev. Téc. Ing. Univ. Zulia]]></abbrev-journal-title>
<issn>0254-0770</issn>
<publisher>
<publisher-name><![CDATA[Facultad de Ingeniería, Universidad del Zulia]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S0254-07702008000200010</article-id>
<title-group>
<article-title xml:lang="en"><![CDATA[Direct torque control of induction machines with current limitation and ripple reduction using fuzzy logic]]></article-title>
<article-title xml:lang="es"><![CDATA[Control directo de par de máquinas de inducción con limitación de corriente y reducción del rizado mediante lógica difusa]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Ortega]]></surname>
<given-names><![CDATA[Marcel]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Restrepo]]></surname>
<given-names><![CDATA[José A]]></given-names>
</name>
<xref ref-type="aff" rid="A02"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Viola]]></surname>
<given-names><![CDATA[Julio]]></given-names>
</name>
<xref ref-type="aff" rid="A02"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Giménez]]></surname>
<given-names><![CDATA[María I]]></given-names>
</name>
<xref ref-type="aff" rid="A02"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Guzmán]]></surname>
<given-names><![CDATA[Víctor]]></given-names>
</name>
<xref ref-type="aff" rid="A02"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,Universidad Nacional Experimental Politécnica Antonio José de Sucre Dpto. Electrónica ]]></institution>
<addr-line><![CDATA[Puerto Ordaz ]]></addr-line>
<country>Venezuela</country>
</aff>
<aff id="A02">
<institution><![CDATA[,Universidad Simón Bolívar Dpto. Electrónica y Circuitos ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
<country>Venezuela</country>
</aff>
<pub-date pub-type="pub">
<day>00</day>
<month>08</month>
<year>2008</year>
</pub-date>
<pub-date pub-type="epub">
<day>00</day>
<month>08</month>
<year>2008</year>
</pub-date>
<volume>31</volume>
<numero>2</numero>
<fpage>190</fpage>
<lpage>198</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_arttext&amp;pid=S0254-07702008000200010&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_abstract&amp;pid=S0254-07702008000200010&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_pdf&amp;pid=S0254-07702008000200010&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="en"><p><![CDATA[The classic Direct Torque Control scheme proposed by Takahashi y Noguchi [1] obtains fast torque responses of the induction machine. This control scheme however does not regulate the current demand, and the developed torque presents high ripple levels. In this paper a modification to the DTC algorithm is presented where a control loop is added to limit the stator current to a preset value. The proposed control strategy also allows for stator voltage regulation, resulting in a reduction of the electric torque ripple. In the proposed scheme the control voltage vector amplitude modulation is accomplished by a fuzzy controller with two inputs. The proposed control scheme was analized in simulations performed in C language, and afterwards experimental results were obtained with an 1 ½ HP induction motor and the Plataforma III system developed by the SIEP group of the Simón Bolívar University.]]></p></abstract>
<abstract abstract-type="short" xml:lang="es"><p><![CDATA[El esquema de Control Directo de Par clásico (DTC, Direct Torque Control) presentado por Takahashi y Noguchi [1] logra una respuesta rápida del par de la máquina de inducción. Sin embargo, este esquema de control no permite la regulación de la demanda de corriente y adicionalmente el par generado presenta un fuerte rizado. En este artículo se presenta una modificación del algoritmo DTC clásico que emplea un lazo de control para limitar la corriente de estator a un valor prefijado. La estrategia de control propuesta permite también regular el voltaje aplicado al estator, con lo cual se obtiene una reducción en el rizado de par eléctrico. La modulación de la magnitud del vector de voltaje de control en el esquema de control propuesto se realiza mediante un controlador difuso de dos entradas. El esquema propuesto se analizó mediante simulaciones en lenguaje C y posteriormente los resultados obtenidos se corroboraron experimentalmente en un motor de inducción de 1 ½ HP con el sistema Plataforma III, desarrollado por el Grupo SIEP de la Universidad Simón Bolívar.]]></p></abstract>
<kwd-group>
<kwd lng="en"><![CDATA[Direct torque control]]></kwd>
<kwd lng="en"><![CDATA[induction machine]]></kwd>
<kwd lng="en"><![CDATA[fuzzy logic]]></kwd>
<kwd lng="es"><![CDATA[Control directo de par]]></kwd>
<kwd lng="es"><![CDATA[máquina de inducción]]></kwd>
<kwd lng="es"><![CDATA[lógica difusa]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[  <BASEFONT SIZE="3">     <P ALIGN="CENTER" style="word-spacing: 0; line-height: 100%"> <B><font color="#1f1a17" face="Verdana" size="3">Direct torque control of induction machines with current limitation and  ripple reduction using fuzzy logic.</font></B></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><font face="Verdana" size="2"><b> Marcel Ortega<sup>1</sup>, Jos&#233; A. Restrepo<sup>2</sup>, Julio Viola<sup>2</sup>, Mar&#237;a I. Gim&#233;nez<sup>2</sup> y V&#237;ctor  Guzm&#225;n<sup>2&nbsp;</sup></b></font></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"><SUP><FONT COLOR="#1f1a17" face="Verdana">1</FONT></SUP><FONT COLOR="#1f1a17" face="Verdana">Dpto. Electr&#243;nica, Universidad Nacional Experimental Polit&#233;cnica Antonio  Jos&#233; de Sucre. Puerto Ordaz, Venezuela. <a href="mailto:mortega_unexpo@yahoo.com">mortega_unexpo@yahoo.com</a>.</FONT></font></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font face="Verdana" size="2"><sup>2</sup>Dpto.  Electr&#243;nica y Circuitos, Universidad Sim&#243;n Bol&#237;var, Apartado postal 89000.  Valle de</font><FONT COLOR="#1f1a17" size="2" face="Verdana"> Sartenejas, Baruta, Venezuela. Tel: 58 212 906 3630. Fax: 58 212  906 3631. <a href="mailto:restrepo@usb.ve">restrepo@usb.ve</a>,</FONT>&nbsp;<FONT COLOR="#1f1a17" size="2" face="Verdana"> <a href="mailto:jcviola@usb.ve">jcviola@usb.ve</a>, <a href="mailto:mgimenez@usb.ve">mgimenez@usb.ve</a></FONT><FONT COLOR="#1f1a17" size="2" face="Verdana">, <a href="mailto:vguzman@usb.ve"> vguzman@usb.ve</a>&nbsp;&nbsp;</FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Abstract&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> The classic Direct Torque Control scheme proposed by Takahashi y Noguchi  [1] obtains fast torque responses of the induction machine. This control  scheme however does not regulate the current demand, and the developed  torque presents high ripple levels. In this paper a modification to the  DTC algorithm is presented where a control loop is added to limit the stator  current to a preset value. The proposed control strategy also allows for  stator voltage regulation, resulting in a reduction of the electric torque  ripple. In the proposed scheme the control voltage vector amplitude modulation  is accomplished by a fuzzy controller with two inputs. The proposed control  scheme was analized in simulations performed in C language, and afterwards  experimental results were obtained with an 1 &#189; HP induction motor and the  Plataforma III system developed by the SIEP group of the Sim&#243;n Bol&#237;var  University.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <B><FONT COLOR="#1f1a17" face="Verdana"> Key words:&nbsp;</FONT></B><FONT COLOR="#1f1a17" face="Verdana">Direct torque control, induction machine, fuzzy logic.&nbsp;</FONT></font></P>     <P ALIGN="CENTER" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> <b> Control directo de par de m&#225;quinas de inducci&#243;n con limitaci&#243;n de corriente  y reducci&#243;n del rizado mediante l&#243;gica difusa.</b></FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Resumen&nbsp; </FONT></B> </P>     ]]></body>
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El esquema de Control Directo de Par cl&#225;sico (DTC, Direct Torque Control)  presentado por Takahashi y Noguchi [1] logra una respuesta r&#225;pida del par  de la m&#225;quina de inducci&#243;n. Sin embargo, este esquema de control no permite  la regulaci&#243;n de la demanda de corriente y adicionalmente el par generado  presenta un fuerte rizado. En este art&#237;culo se presenta una modificaci&#243;n  del algoritmo DTC cl&#225;sico que emplea un lazo de control para limitar la  corriente de estator a un valor prefijado. La estrategia de control propuesta  permite tambi&#233;n regular el voltaje aplicado al estator, con lo cual se  obtiene una reducci&#243;n en el rizado de par el&#233;ctrico. La modulaci&#243;n de la  magnitud del vector de voltaje de control en el esquema de control propuesto  se realiza mediante un controlador difuso de dos entradas. El esquema propuesto  se analiz&#243; mediante simulaciones en lenguaje C y posteriormente los resultados  obtenidos se corroboraron experimentalmente en un motor de inducci&#243;n de  1 &#189; HP con el sistema Plataforma III, desarrollado por el Grupo SIEP de  la Universidad Sim&#243;n Bol&#237;var.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font size="2"> <B><FONT COLOR="#1f1a17" face="Verdana"> Palabras clave:&nbsp;</FONT></B><FONT COLOR="#1f1a17" face="Verdana">Control directo de par, m&#225;quina de inducci&#243;n, l&#243;gica difusa.&nbsp;</FONT></font></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Recibido el 18 de Junio de 2007&nbsp; En forma revisada el 02 de Junio de 2008&nbsp;</FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 1. Introducci&#243;n&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> La m&#225;quina de inducci&#243;n (MI) se utiliza ampliamente en convertidores de  corriente alterna (CA), pero su control es complejo y costoso debido a  que la MI es una planta de control multivariable altamente no-lineal. Inicialmente,  las posibilidades de control de la MI se restring&#237;an a la conexi&#243;n directa  a la red el&#233;ctrica, o a la utilizaci&#243;n de estrategias de control escalar,  como el control Voltaje/Frecuencia (CVH, Constant Volts/Hertz). Aunque  esta t&#233;cnica de control es simple, tiene un rango limitado de operaci&#243;n,  es imprecisa en el rango de baja velocidad, y presenta una respuesta pobre  del par.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En la d&#233;cada de los 70, F. Blaschke [2] propone el Control de Campo Orientado  para m&#225;quinas de inducci&#243;n (FOC, Field Oriented Control), en el que las  corrientes del estator son orientadas en fase (<I>d</I>) y en cuadratura (<I>q</I>) con  el vector del flujo del rotor.<I> </I>Bajo estas condiciones el par desarrollado  es proporcional a la corriente en cuadratura y el flujo del rotor a la  corriente en fase, por lo que se pueden controlar de manera independiente  mediante la regulaci&#243;n de las corrientes del estator en las componentes  <I>d-q</I>; sin embargo el buen funcionamiento de esta t&#233;cnica depende del conocimiento  de los par&#225;metros del modelo de la MI y de las variaciones de la carga  [3].&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En la d&#233;cada de los 80, Takahashi y Noguchi [1] proponen el Control Directo  de Par, (DTC, Direct Torque Control), adecuado para aplicaciones de mediana  y baja potencia. El DTC selecciona directamente la conectividad de los  interruptores del puente inversor para controlar el flujo del estator y  el par desarrollado, empleando un conjunto de reglas cualitativas. Con  el DTC se obtiene una respuesta r&#225;pida del par, ya que es posible desacoplar  las variables de par y de flujo del estator en la MI. En este esquema de  control, el par presenta un fuerte rizado y la corriente del estator se  eleva dr&#225;sticamente durante el arranque y en los cambios de referencia  del flujo del estator. Esta sobre-corriente puede destruir los interruptores  del puente inversor, por lo tanto es necesario implementar un m&#233;todo para  limitar la corriente del estator. En consecuencia, en este trabajo se propone  un esquema de limitaci&#243;n de la corriente del estator, implementado mediante  un algoritmo de DTC que emplea SV-PWM (Space Vector Pulse Width Modulation)  y una funci&#243;n lineal para modular la magnitud del vector de voltaje de  control. Las pruebas de laboratorio se han realizado en una MI de 1 &#189; HP  controlada con el sistema de pruebas experimentales Plataforma, desarrollado  por el Grupo SIEP de la Universidad Sim&#243;n Bol&#237;var [4].&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 2. Modelo de la M&#225;quina de Inducci&#243;n&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El modelo equivalente de la m&#225;quina de inducci&#243;n que permite calcular las  cantidades b&#225;sicas, cuando el motor opera en el estado estacionario o en  el estado transitorio, est&#225; basado en los conceptos de cantidades vectoriales  introducidos por Kovacs [10, 11]. La forma compacta de las ecuaciones que  modelan la m&#225;quina de inducci&#243;n en un marco de referencia estacionario  orientado al estator es la presentada en las ecuaciones (1)-(3).&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form1.gif" width="240" height="119">&nbsp;&nbsp;&nbsp;&nbsp;(1)&nbsp; </FONT></P>     
]]></body>
<body><![CDATA[<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form2.gif" width="208" height="45">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(2)&nbsp; </FONT></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form3.gif" width="159" height="45">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(3)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> donde&nbsp; </FONT></P> <i>     <p ALIGN="LEFT"><font COLOR="#231f20" face="Verdana" size="2">V<sub>s</sub>&nbsp; (t), V<sub>r</sub> </font></i><font COLOR="#231f20" face="Verdana" size="2">(</font><i><font COLOR="#231f20" face="Verdana" size="2">t</font></i><font COLOR="#231f20" face="Verdana" size="2">): Tensión de estator y de rotor.</font></p> <i>     <p ALIGN="LEFT"><font COLOR="#231f20" face="Verdana" size="2">i<sub>s</sub> (t), i<sub>r</sub> </font></i><font COLOR="#231f20" face="Verdana" size="2">(</font><i><font COLOR="#231f20" face="Verdana" size="2">t</font></i><font COLOR="#231f20" face="Verdana" size="2">): Corriente de estator y de rotor.</font></p> <i>     <p ALIGN="LEFT"><font COLOR="#231f20" face="Verdana" size="2">R<sub>s</sub><sub>,</sub> R<sub>r</sub></font></i><font COLOR="#231f20" face="Verdana" size="2">: Resistencia de estator y de rotor.</font></p> <i>     <p ALIGN="LEFT"><font COLOR="#231f20" face="Verdana" size="2">L<sub>m</sub>, L<sub>s</sub>, L<sub>r</sub></font></i><font COLOR="#231f20" face="Verdana" size="2">: Inductancia de magnetización, de estator</font> <font COLOR="#231f20" face="Verdana" size="2">y de rotor.</font></p>     <p ALIGN="LEFT"><i><font color="#231f20" face="Symbol" size="2">Y </font><font COLOR="#231f20" face="Verdana" size="2"><sub>r</sub> </font></i><font face="Verdana" size="2"><font COLOR="#231f20">(</font><i><font COLOR="#231f20">t</font></i><font COLOR="#231f20">): Flujo de rotor.</font></font></p> <i>     <p ALIGN="LEFT"><font COLOR="#231f20" face="Verdana" size="2">P</font></i><font COLOR="#231f20" face="Verdana" size="2">: Número de pares de polos.</font></p> <i>     <p ALIGN="left"><font COLOR="#231f20" face="Verdana" size="2">T<sub>e</sub>, T<sub>L</sub></font></i><font COLOR="#231f20" face="Verdana" size="2">: Par eléctrico y par de carga.</font></p> <i>     ]]></body>
<body><![CDATA[<p ALIGN="LEFT"><font COLOR="#231f20" face="Verdana" size="2">J<sub>L</sub></font></i><font COLOR="#231f20" face="Verdana" size="2">: Inercia del sistema mecánico más</font> <font COLOR="#231f20" face="Verdana" size="2">inercia del rotor.</font></p> <i>     <p ALIGN="LEFT"><font color="#231f20" face="Symbol" size="3"><span style="mso-char-type: symbol; mso-symbol-font-family: Symbol; font-family: Symbol; mso-ascii-font-family: Verdana; mso-hansi-font-family: Verdana">w</span> </font><font COLOR="#231f20" face="Verdana" size="2"><sub>m</sub> </font></i><font COLOR="#231f20" face="Verdana" size="2">: Velocidad mecánica del motor.</font></p>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 3. L&#243;gica Difusa&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El primer controlador difuso lo desarroll&#243; Mamdani [5] basado en la teor&#237;a  de conjuntos difusos propuesta por Zadeh [6]. En 1985 Takagi y Sugeno [7]  proponen un modelo de inferencia difusa, en un esfuerzo para desarrollar  una aproximaci&#243;n sistem&#225;tica para las reglas difusas generadas a partir  de un conjunto de datos de entrada/salida dado. La forma t&#237;pica de la regla  difusa propuesta por el modelo de Takagi-Sugeno es:&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><font size="2"><I><B><FONT COLOR="#1f1a17" face="Verdana"> SI </FONT></B></I> <FONT COLOR="#1f1a17" face="Verdana">  &#147;x&#148; es <I>A </I>y &#147;y&#148; es <I>B <B>Entonces </B></I>z = <I>f(x,y)</I>&nbsp; </FONT></font></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> donde &#147;<I>x</I>&#148; e &#147;<I>y</I>&#148; son las variables de entrada, <I>A</I> y <I>B</I> son los correspondientes  conjuntos difusos y <I>z</I> la salida. La <a href="#fig1"> Figura 1</a> muestra el razonamiento difuso  de un modelo difuso de Takagi-Sugeno (T-S) de orden cero, en el cual las  funciones de pertenencia de los conjuntos de salida, Z<sub>i,j</sub>, son constantes.  En forma general, la salida del modelo difuso de T-S de orden cero est&#225;  dada por (4), donde Z<sub>i</sub> es la salida correspondiente a la regla i-&#233;sima y <sup>i</sup></FONT><sub><font size="2" color="#1F1A17" face="Symbol">m</font></sub><FONT COLOR="#1f1a17" size="2" face="Verdana">() &nbsp;es el grado de pertenencia de la variable de entrada al i-&#233;simo conjunto.&nbsp;</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form4.gif" width="101" height="109">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(4)&nbsp; </FONT></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig1"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig1.gif" width="578" height="387"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El modelo difuso de T-S es m&#225;s f&#225;cil de calcular que el modelo difuso de  Mamdani y se considera adecuado cuando se desea reducir el tiempo de c&#243;mputo  del controlador.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 4. Esquema de Control Propuesto&nbsp; </FONT></B> </P>     ]]></body>
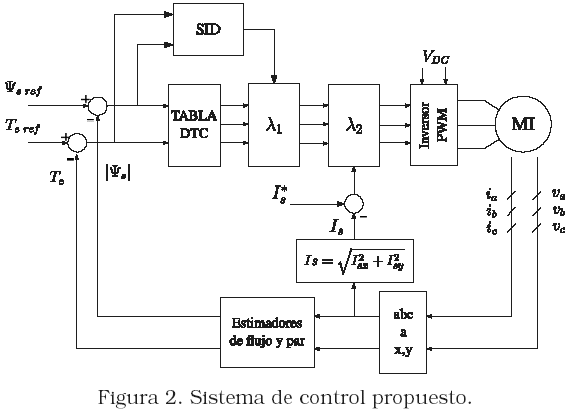
<body><![CDATA[<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El esquema de control propuesto se muestra en la <a href="#fig2"> Figura 2</a>. Est&#225; conformado  por un estimador de par y de flujo del estator, un Sistema de Inferencia  Difusa (SID) y un lazo de control de corriente.</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig2"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig2.gif" width="571" height="414"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 4.1. Estimadores de par y flujo&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El flujo desarrollado por la MI se estima mediante las ecuaciones (5) y  (5) y el par desarrollado se estima mediante la ecuaci&#243;n (7).&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form5.gif" width="279" height="37">&nbsp;&nbsp;&nbsp;&nbsp;(5)&nbsp; </FONT></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form6.gif" width="274" height="37">&nbsp;&nbsp;&nbsp;&nbsp;(6)&nbsp;</FONT></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form7.gif" width="234" height="55">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(7)&nbsp;</FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 4.2. Control difuso&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El controlador difuso empleado en el dise&#241;o del sistema propuesto es del  tipo T-S de orden cero [8]. Tiene como entradas el error de flujo de estator, </FONT><font color="#1f1a17" face="Symbol" size="3">e</font><i><font color="#231f20" face="Symbol" size="2">Y</font></i><FONT COLOR="#1f1a17" size="2" face="Verdana"><sub>s</sub>, y el error de par, </FONT><font color="#1f1a17" face="Symbol" size="3">e</font><FONT COLOR="#1f1a17" size="2" face="Verdana">T<sub>e</sub>. Los voltajes de referencia para la generaci&#243;n del  vector espacial de voltaje de estator se obtienen de la tabla de selecci&#243;n  de voltajes &#243;ptimos del DTC cl&#225;sico o DTC de Takahashi-Noguchi [1].&nbsp;</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form8.gif" width="185" height="114">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(8a)&nbsp; </FONT></P>     
]]></body>
<body><![CDATA[<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form8.1.gif" width="189" height="53">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(8b)&nbsp; </FONT></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><font face="Verdana" size="2"> Este vector espacial de voltaje se modula por un factor </font><font size="2" face="Symbol">l</font><font face="Verdana" size="2"><sub>1</sub> que est&#225; en  el rango 0 a 1, obtenido como indica la ecuaci&#243;n (8a) antes de alimentar  al bloque de modulaci&#243;n por ancho de pulso (PWM). Los valores de w<sub>i,j </sub> se obtienen  multiplicando las funciones de pertenencia evaluadas para los valores de  error de flujo y de par dados, tal como se indica en (8b). Los indices i,j toman los valores NG (Negativo Grande), NP (Negativo Peque&#241;o), C (Cero),  PP (Positivo Peque&#241;o), PG (Positivo Grande), seleccionando de esta forma  las distintas funciones de pertenencia. Las<a href="#fig3"> Figuras 3 </a> y <a href="#fig4"> 4 </a> presentan las  funciones de pertenencia para el error de flujo de est</font><FONT COLOR="#1f1a17" size="2" face="Verdana">ator y el error de  par respectivamente. Los valores de C<sub>i,j</sub> corresponden a los elementos de la  matriz de reglas de 5&#215;5 mostrada en la <a href="#Tabla 1"> Tabla 1</a>. En este trabajo los valores  asociados con las reglas son constantes seleccionadas heur&#237;sticamente e  iguales a: C=0; P=0,15; M=0,5; G=1,0&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig3"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig3.gif" width="495" height="258"></a></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig4"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig4.gif" width="501" height="303"></a></P> <basefont>     
<p align="center"><font color="#1f1a17" face="Verdana" size="2"><b><a name="Tabla 1">Tabla 1</a>. </b>Matriz de Reglas&nbsp;</font></p>     <div align="center">       <center>   <table width="500" border="1">     <tbody>       <tr>         <td vAlign="top" rowSpan="2"><font face="Verdana" size="2">&nbsp;&nbsp;</font></td>       </center>       <td vAlign="top" colSpan="6">             <p align="center"><font color="#1f1a17" face="Symbol" size="3">e</font><i><font color="#231f20" face="Symbol" size="2">Y</font></i><FONT COLOR="#1f1a17" size="2" face="Verdana"><sub>s</sub> </FONT></p>       </td>     </tr>         <center>     <tr>       <td vAlign="top"><font face="Verdana" size="2">&nbsp;</font></td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">PG&nbsp;</font></p>       </td>       <td vAlign="top">             ]]></body>
<body><![CDATA[<p align="center"><font color="#1f1a17" face="Verdana" size="2">PP&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">C&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">NP&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">NG&nbsp;</font></p>       </td>     </tr>     <tr>       <td rowSpan="5">             <p align="center"><font color="#1f1a17" face="Symbol" size="3">e</font><i><font color="#231f20" face="Symbol" size="2">T</font></i><FONT COLOR="#1f1a17" size="2" face="Verdana"><sub>s</sub>&nbsp;</FONT></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">PG&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">M&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>       <td vAlign="top">             ]]></body>
<body><![CDATA[<p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>     </tr>     <tr>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">PP&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">P&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">P&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">P&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>     </tr>     <tr>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">C&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">C&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">C&nbsp;</font></p>       </td>       <td vAlign="top">             ]]></body>
<body><![CDATA[<p align="center"><font color="#1f1a17" face="Verdana" size="2">C&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">C&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">C&nbsp;</font></p>       </td>     </tr>     <tr>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">NP&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">P&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">P&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">P&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>     </tr>     <tr>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">NG&nbsp;</font></p>       </td>       <td vAlign="top">             ]]></body>
<body><![CDATA[<p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">M&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>       <td vAlign="top">             <p align="center"><font color="#1f1a17" face="Verdana" size="2">G&nbsp;</font></p>       </td>     </tr>     </tbody>   </table>   </center> </div>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 4.3. Lazo de control de corriente&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> El lazo de control de corriente permite modular la magnitud del vector  de voltaje de control con un factor </FONT> <FONT COLOR="#1f1a17" face="Symbol" size="2">l</FONT><FONT COLOR="#1f1a17" size="2" face="Verdana"><SUB>2</SUB>, limitando la corriente del estator  a un valor pre-fijado I<sup>*</sup></FONT><font face="Verdana" size="2" color="#1F1A17"><sub>s</sub></font><FONT COLOR="#1f1a17" size="2" face="Verdana">. El factor </FONT><FONT COLOR="#1f1a17" size="2" face="Symbol">l</FONT><FONT COLOR="#1f1a17" size="2" face="Verdana"><SUB>2</SUB> se calcula con la ecuaci&#243;n (9), donde  <I>f</I>(</FONT><I><font color="#1f1a17" face="Symbol" size="3">e </font><FONT COLOR="#1f1a17" size="2" face="Verdana">I</FONT></I><FONT COLOR="#1f1a17" size="2" face="Verdana"><SUB><I>s</I></SUB>), para el sistema de control propuesto, es una funci&#243;n de amplitud  m&#225;xima igual a 1, cuya forma se muestra en la <a href="#fig5"> Figura 5</a>. As&#237; se var&#237;a la  magnitud del vector de voltaje de control gradualmente en funci&#243;n del error  de la corriente del estator dado por la ecuaci&#243;n (10), donde el m&#243;dulo  de la corriente de estator est&#225; dado por (11).&nbsp;</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Symbol">l</FONT><FONT COLOR="#1f1a17" size="2" face="Verdana"><sub>2</sub> = &nbsp;&nbsp;</FONT><FONT COLOR="#1f1a17" size="2" face="Verdana"><I>f</I>(</FONT><I><font color="#1f1a17" face="Symbol" size="3">e </font><FONT COLOR="#1f1a17" size="2" face="Verdana">I</FONT></I><FONT COLOR="#1f1a17" size="2" face="Verdana"><SUB><I>s</I></SUB>)</FONT><FONT COLOR="#1f1a17" size="2" face="Verdana">&nbsp;&nbsp;&nbsp;(9)&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><I><font color="#1f1a17" face="Symbol" size="3">e </font><FONT COLOR="#1f1a17" size="2" face="Verdana">I</FONT></I><FONT COLOR="#1f1a17" size="2" face="Verdana"><I><SUB>s =</SUB></I>&nbsp;&nbsp;</FONT><FONT COLOR="#1f1a17" size="2" face="Verdana">I<sup>*</sup></FONT><font face="Verdana" size="2" color="#1F1A17"><sub>s</sub></font><FONT COLOR="#1f1a17" size="2" face="Verdana">&nbsp;- I<sub>s</sub><sub>&nbsp;&nbsp; </sub>(10)&nbsp;</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10form9.gif" width="140" height="40"><FONT COLOR="#1f1a17" size="2" face="Verdana">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;(11)&nbsp; </FONT></P>     
]]></body>
<body><![CDATA[<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig5"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig5.gif" width="474" height="367"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> La corriente tambi&#233;n se puede limitar al aplicar el vector de voltaje cero  para detener la progresi&#243;n del flujo del estator e impedir el crecimiento  de la corriente del estator [9]. N&#243;tese que este m&#233;todo es un caso particular  del expresado en el p&#225;rrafo anterior, cuando la funci&#243;n <I>f</I>(</FONT><I><font color="#1f1a17" face="Symbol" size="3">e </font><FONT COLOR="#1f1a17" size="2" face="Verdana">I</FONT></I><FONT COLOR="#1f1a17" size="2" face="Verdana"><SUB><I>s</I></SUB>) es un escal&#243;n.  El valor de </FONT><FONT COLOR="#1f1a17" size="2" face="Symbol">D</FONT><FONT COLOR="#1f1a17" size="2" face="Verdana">I utilizado en este trabajo fue de 4 A.&nbsp;</FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 5. Resultados de las Simulaciones&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> A continuaci&#243;n se presentan los resultados de la simulaci&#243;n del esquema  de control mostrado en la <a href="#fig2"> Figura 2</a>. Los par&#225;metros de la MI empleados tanto  en las simulaciones como durante la pruebas experimentales se presentan  en la<a href="#Tabla 2"> Tabla 2</a>&nbsp;y los datos de placa se presentan en la <a href="#Tabla 3"> Tabla&nbsp;3</a>.&nbsp; </FONT></P> <basefont>     <p align="center"><font color="#1f1a17" face="Verdana" size="2"><a name="Tabla 2"><b>Tabla 2</b></a><b>. </b>Parámetros de la MI utilizados en las simulaciones y en las pruebas experimentales&nbsp;</font></p>     <div align="center">       <center>   <table width="400" border="1">     <tbody>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2"><font color="#1f1a17">R<sub>s</sub></font><font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">1.486 </font><font color="#1f1a17" face="Symbol" size="2">W</font><font color="#1f1a17" face="Verdana" size="2">&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2"><font color="#1f1a17">R<sub>r</sub></font><font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               ]]></body>
<body><![CDATA[<p align="center"><font color="#1f1a17" face="Verdana" size="2">1.3 </font><font color="#1f1a17" face="Symbol" size="2">W</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2"><font color="#1f1a17">L<sub>s</sub></font><font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">0.080           H&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2"><font color="#1f1a17">L<sub>r</sub></font><font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">0.080           H&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2"><font color="#1f1a17">L<sub>m</sub></font><font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">0.066           H&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">J&nbsp;</font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">0.089           kg.m<font color="#1f1a17"><sup>2</sup></font><font color="#1f1a17">&nbsp;</font></font></p>         </td>       </tr>     </tbody>   </table>   </center> </div>     <p align="center"><font color="#1f1a17" face="Verdana" size="2"><b><a name="Tabla 3">Tabla 3. </a></b>Datos de placa de la MI&nbsp;</font></p>     ]]></body>
<body><![CDATA[<div align="center">       <center>   <table width="400" border="1">     <tbody>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">Fabricante<font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">Baldor&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">Volts<font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">208-230/460&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">Amp<font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">5-4/2.6&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">Hz<font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">60&nbsp;</font></p>         </td>       </tr>       <tr>         <td vAlign="top">               ]]></body>
<body><![CDATA[<p align="center"><font color="#1f1a17" face="Verdana" size="2">RPM<font color="#1f1a17">&nbsp;</font></font></p>         </td>         <td vAlign="top">               <p align="center"><font color="#1f1a17" face="Verdana" size="2">3450&nbsp;</font></p>         </td>       </tr>     </tbody>   </table>   </center> </div>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En la <a href="#fig6"> Figura 6</a> se muestra las respuestas del par y flujo del estator en  la MI con el DTC de Takahashi-Noguchi [1]. El par crece r&#225;pidamente y el  flujo del estator se mantiene en una trayectoria circular. Sin embargo,  como se muestra en la <a href="#fig7"> Figura 7</a>, en el arranque la corriente se eleva aproximadamente  a siete veces el valor de la corriente en estado estacionario.&nbsp;</FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig6"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig6.gif" width="496" height="785"></a></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig7"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig7.gif" width="513" height="457"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> La primera estrategia de limitaci&#243;n de la corriente del estator consiste  en aplicar el vector de voltaje cero cuando la corriente alcanza un valor  l&#237;mite, como proponen Chapuis <I>et al.</I> [9]. La <a href="#fig8"> Figura 8</a> muestra el comportamiento  de las variables par generado y flujo de estator de la MI con la primera  estrategia de limitaci&#243;n de corriente en el sistema de control propuesto.  La corriente resultante, mostrada en la<a href="#fig9"> Figura 9(a)</a>, presenta un rizado  de alta frecuencia cuando act&#250;a la limitaci&#243;n de corriente. La segunda  estrategia de limitaci&#243;n de la corriente del estator consiste en graduar  la magnitud del vector de voltaje de control en funci&#243;n de la se&#241;al de  error de la corriente del estator. La <a href="#fig9"> Figura 9 (b)</a> muestra la corriente  del estator cuando se implementa esta segunda estrategia. El rizado de  la corriente disminuye en la zona donde se limita la corriente mientras  que el par y el flujo del estator son an&#225;logos a los mostrados en la <a href="#fig8"> Figura 8</a>.&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig8"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig8.gif" width="491" height="818"></a></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig9"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig9.gif" width="460" height="736"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 6. Resultados Experimentales&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Las pruebas de laboratorio se realizaron con una MI de 1 &#189; HP, en el banco  de pruebas experimentales desarrollado por el Grupo SIEP de la Universidad  Sim&#243;n Bol&#237;var [4]. Las <a href="#fig10"> Figuras 10</a> y <a href="#fig11"> 11</a> presentan la respuesta de la MI  con el esquema propuesto, cuando se aplica la primera estrategia de limitaci&#243;n  de corriente. Como se esperaba de las simulaciones, la corriente presenta  un rizado de alta frecuencia en la zona donde se limita la corriente.&nbsp; </FONT></P>     ]]></body>
<body><![CDATA[<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig10"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig10.gif" width="437" height="801"></a></P>     
<P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig11"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig11.gif" width="514" height="815"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> La <a href="#fig12"> Figura 12</a> muestra la corriente del estator en el esquema propuesto,  cuando se aplica la segunda estrategia de limitaci&#243;n de la corriente del  estator. Todos los resultados experimentales coinciden esencialmente con  las simulaciones realizadas, pero presentan una magnitud de rizado mayor.&nbsp; </FONT></P>     <P ALIGN="center" style="word-spacing: 0; line-height: 100%"><a name="fig12"><img border="0" src="/img/fbpe/rtfiuz/v31n2/art10fig12.gif" width="563" height="829"></a></P>     
<P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> 7. Conclusiones&nbsp; </FONT></B> </P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> En el esquema del DTC de Takahashi-Noguchi se aplica el vector de voltaje  cero para detener la progresi&#243;n del flujo y por ende reducir el crecimiento  del par. En este trabajo se presenta un esquema de DTC que controla el  par y el flujo de la MI, sin aplicar el vector de voltaje nulo. El rizado  del par mostrado es similar al DTC de Takahashi-Noguchi. Este trabajo propone  una estrategia de limitaci&#243;n de corriente que reduce el rizado de la corriente  cuando &#233;sta se limita. Esta aplicaci&#243;n est&#225; inspirada en la teor&#237;a de los  conjuntos difusos, y permite variar gradualmente la magnitud del vector  de voltaje de control en funci&#243;n del error de la corriente del estator.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Las estrategias de limitaci&#243;n de corriente mostradas en este trabajo se  aplican con un retardo en la respuesta del par, el cual se logra al hacer  crecer el flujo en un sola direcci&#243;n. Sin embargo, es posible limitar la  corriente del estator cuando el flujo crece de forma natural como se muestra  en la <a href="#fig11"> Figura 11</a>. En esta situaci&#243;n se empobrece la respuesta del par y  el rizado de la corriente depende de la estrategia de limitaci&#243;n de la  corriente.&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> Es posible dise&#241;ar un controlador difuso de dos salidas para modular la  magnitud y la fase del vector de voltaje de control. Sin embargo, tanto  las simulaciones como las pruebas experimentales demuestran que la respuesta  del sistema depende del ajuste del controlador y que la inercia del sistema  afecta el ajuste del controlador difuso. Por otra parte, la modulaci&#243;n  de s&#243;lo la magnitud del vector de voltaje de control mediante un controlador  difuso cuando se aplica la tabla de voltajes &#243;ptimos del DTC de Takahashi-Noguchi  no requiere de ajustes rigurosos del controlador difuso. Tambi&#233;n es posible  dise&#241;ar un controlador difuso de tres entradas donde se considere como  entrada el error de la corriente del estator. Sin embargo, el ajuste de  este controlador es mucho m&#225;s complejo debido a la matriz de reglas de  tres dimensiones generada por las funciones de pertenencia [8].&nbsp; </FONT></P>     <P ALIGN="justify" style="word-spacing: 0; line-height: 100%"> <B><FONT COLOR="#1f1a17" size="2" face="Verdana"> Referencias Bibliogr&#225;ficas&nbsp; </FONT></B> </P>     <!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 1.&nbsp;Takahashi I., Noguchi T., A New Quick-Response and High-Efficiency Control  Strategy of an Induction Motor, IEEE Trans. on Industry Applications, Vol.  IA-22, No. 5, pp. 820-827, September/October 1986.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356416&pid=S0254-0770200800020001000001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 2.&nbsp;Blaschke F., A New Method for the Structural Decoupling of A.C Induction  Machines, in Conf. Rec. IFAC D&#252;sseldorf, Germany, Oct. 1971.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356417&pid=S0254-0770200800020001000002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 3.&nbsp;Nordin K., Novotny D., Zinger D, The Influence of Motor Parameter Deviations  in Feedforward Field Orientation Drive Systems, IEEE Transactions on Industry  Applications, Vol IA-21. No. 4, pp. 1009-1015, July 1985.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356418&pid=S0254-0770200800020001000003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 4.&nbsp;Gim&#233;nez M., Restrepo J., Mill&#225;n A., Guzm&#225;n V., Viola J., Aller J., Bueno  A., Nuevos Desarrollos para el Sistema Plataforma III, Universidad Sim&#243;n  Bol&#237;var, IV Congreso de Ingenier&#237;a El&#233;ctrica, Caracas, Venezuela, Septiembre  2004.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356419&pid=S0254-0770200800020001000004&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 5.&nbsp;Mamdani E., Assilian S., An experiment in linguistic synthesis with a fuzzy  logic controller, Int. J. Man-Mach stud, vol 7 pp. 1-13, 1975.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356420&pid=S0254-0770200800020001000005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 6.&nbsp;Zadeh L., Fuzzy Sets, Information and Control 8 338-353, 1965.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356421&pid=S0254-0770200800020001000006&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 7.&nbsp;Takagi T., Sugeno M., Fuzzy identification of systems and its applications  to modeling and control, IEEE Transactions on Systems Man, and Cybernetics  Vol SMC-15. No 1, January/February 1985.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356422&pid=S0254-0770200800020001000007&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 8.&nbsp;Ortega M., Control Directo del Par de Motores de Inducci&#243;n Empleando L&#243;gica  Difusa con limitaci&#243;n de Corriente, Tesis de Maestr&#237;a, Universidad Sim&#243;n  Bol&#237;var, Enero 2005.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356423&pid=S0254-0770200800020001000008&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 9.&nbsp;Chapuis Y., Kosaka T., Matsui N., Performance Improvement up Condition  for DSP-Based Direct Torque Control of an Induction Machine, Fourth International  Power Electronics Conference, IPEC&#146;2000, Tokio, Japan, April, 2000.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356424&pid=S0254-0770200800020001000009&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 10.&nbsp;K. P. Kovacs, Transiente Vorg&#228;nge in Wechselstrommachinen Verein der Ungarischen  Akademic der Wissenschaften Budapest, Hungary, 1959.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356425&pid=S0254-0770200800020001000010&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><P ALIGN="justify" style="word-spacing: 0; line-height: 100%"><FONT COLOR="#1f1a17" size="2" face="Verdana"> 11.&nbsp;K. P. Kovacs, Transient Penomena in Electrical Machines, Amsterdam: Elsevier,1984.&nbsp;</FONT>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=2356426&pid=S0254-0770200800020001000011&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --> ]]></body>
<back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Takahashi]]></surname>
<given-names><![CDATA[I]]></given-names>
</name>
<name>
<surname><![CDATA[Noguchi]]></surname>
<given-names><![CDATA[T]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A New Quick-Response and High-Efficiency Control Strategy of an Induction Motor,]]></article-title>
<source><![CDATA[IEEE Trans on Industry Applications]]></source>
<year>1986</year>
<volume>IA-22</volume>
<numero>5</numero>
<issue>5</issue>
<page-range>820-827</page-range></nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Blaschke]]></surname>
<given-names><![CDATA[F]]></given-names>
</name>
</person-group>
<source><![CDATA[A New Method for the Structural Decoupling of A.C Induction Machines]]></source>
<year></year>
<conf-name><![CDATA[ in Conf. Rec. IFAC Düsseldorf]]></conf-name>
<conf-date>Oct. 1971</conf-date>
<conf-loc>Germany </conf-loc>
</nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Nordin]]></surname>
<given-names><![CDATA[K]]></given-names>
</name>
<name>
<surname><![CDATA[Novotny]]></surname>
<given-names><![CDATA[D]]></given-names>
</name>
<name>
<surname><![CDATA[Zinger]]></surname>
<given-names><![CDATA[D]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[The Influence of Motor Parameter Deviations in Feedforward Field Orientation Drive Systems]]></article-title>
<source><![CDATA[IEEE Transactions on Industry Applications]]></source>
<year>July</year>
<month> 1</month>
<day>98</day>
<volume>IA-21</volume>
<numero>4</numero>
<issue>4</issue>
<page-range>1009-1015</page-range></nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Giménez]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
<name>
<surname><![CDATA[Restrepo]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[Millán]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[Guzmán]]></surname>
<given-names><![CDATA[V]]></given-names>
</name>
<name>
<surname><![CDATA[Viola]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[Aller]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[Bueno]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
</person-group>
<source><![CDATA[Nuevos Desarrollos para el Sistema Plataforma III, Universidad Simón Bolívar, IV Congreso de Ingeniería Eléctrica]]></source>
<year>Sept</year>
<month>ie</month>
<day>mb</day>
<publisher-loc><![CDATA[Caracas ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Mamdani]]></surname>
<given-names><![CDATA[E]]></given-names>
</name>
<name>
<surname><![CDATA[Assilian]]></surname>
<given-names><![CDATA[S]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[An experiment in linguistic synthesis with a fuzzy logic controller]]></article-title>
<source><![CDATA[Int. J. Man-Mach stud]]></source>
<year>1975</year>
<volume>7</volume>
<page-range>1-13</page-range></nlm-citation>
</ref>
<ref id="B6">
<label>6</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Zadeh]]></surname>
<given-names><![CDATA[L]]></given-names>
</name>
</person-group>
<source><![CDATA[Fuzzy Sets, Information and Control 8]]></source>
<year>1965</year>
<page-range>338-353</page-range></nlm-citation>
</ref>
<ref id="B7">
<label>7</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Takagi]]></surname>
<given-names><![CDATA[T]]></given-names>
</name>
<name>
<surname><![CDATA[Sugeno]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Fuzzy identification of systems and its applications to modeling and control]]></article-title>
<source><![CDATA[IEEE Transactions on Systems Man, and Cybernetics]]></source>
<year>1985</year>
<volume>SMC-15</volume>
<numero>1</numero>
<issue>1</issue>
</nlm-citation>
</ref>
<ref id="B8">
<label>8</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Ortega]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
</person-group>
<source><![CDATA[Control Directo del Par de Motores de Inducción Empleando Lógica Difusa con limitación de Corriente]]></source>
<year>Ener</year>
<month>o </month>
<day>20</day>
<publisher-name><![CDATA[Universidad Simón Bolívar]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B9">
<label>9</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Chapuis]]></surname>
<given-names><![CDATA[Y]]></given-names>
</name>
<name>
<surname><![CDATA[Kosaka]]></surname>
<given-names><![CDATA[T]]></given-names>
</name>
<name>
<surname><![CDATA[Matsui]]></surname>
<given-names><![CDATA[N]]></given-names>
</name>
</person-group>
<source><![CDATA[Performance Improvement up Condition for DSP-Based Direct Torque Control of an Induction Machine, Fourth International Power Electronics Conference, IPEC’2000]]></source>
<year>Apri</year>
<month>l,</month>
<day> 2</day>
<publisher-loc><![CDATA[Tokio ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B10">
<label>10</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Kovacs]]></surname>
<given-names><![CDATA[K. P]]></given-names>
</name>
</person-group>
<source><![CDATA[Transiente Vorgänge in Wechselstrommachinen Verein der Ungarischen Akademic der Wissenschaften Budapest]]></source>
<year>1959</year>
<publisher-loc><![CDATA[Hungary ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B11">
<label>11</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Kovacs]]></surname>
<given-names><![CDATA[K. P]]></given-names>
</name>
</person-group>
<source><![CDATA[Transient Penomena in Electrical Machines]]></source>
<year>1984</year>
<publisher-loc><![CDATA[Amsterdam ]]></publisher-loc>
</nlm-citation>
</ref>
</ref-list>
</back>
</article>
