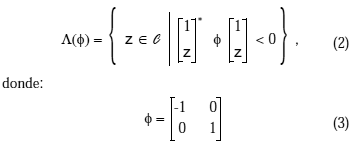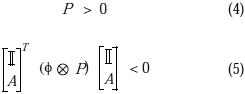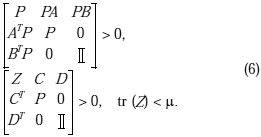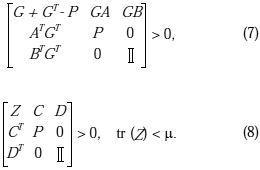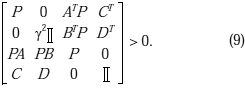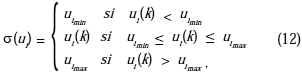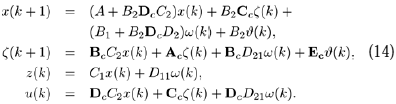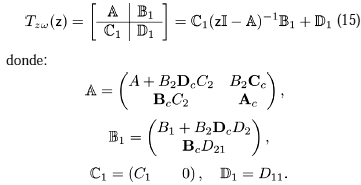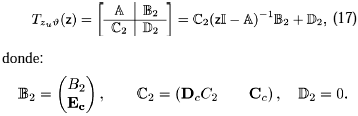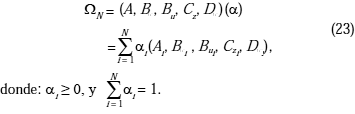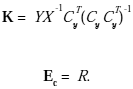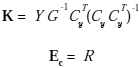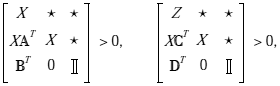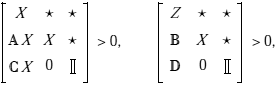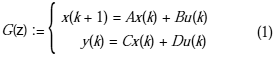
<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>0798-4065</journal-id>
<journal-title><![CDATA[Revista de la Facultad de Ingeniería Universidad Central de Venezuela]]></journal-title>
<abbrev-journal-title><![CDATA[Rev. Fac. Ing. UCV]]></abbrev-journal-title>
<issn>0798-4065</issn>
<publisher>
<publisher-name><![CDATA[Universidad Central de Venezuela]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S0798-40652011000300009</article-id>
<title-group>
<article-title xml:lang="es"><![CDATA[Control y compensación AW robusta en sistemas lineales a tiempo discreto inciertos]]></article-title>
<article-title xml:lang="en"><![CDATA[Robust control and aw compensation in uncertain discrete-time linear systems]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Ríos Bolívar]]></surname>
<given-names><![CDATA[Addison]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,Universidad de Los Andes Facultad de Ingeniería Escuela de Ingeniería de Sistemas]]></institution>
<addr-line><![CDATA[Mérida ]]></addr-line>
<country>Venezuela</country>
</aff>
<pub-date pub-type="pub">
<day>00</day>
<month>09</month>
<year>2011</year>
</pub-date>
<pub-date pub-type="epub">
<day>00</day>
<month>09</month>
<year>2011</year>
</pub-date>
<volume>26</volume>
<numero>3</numero>
<fpage>97</fpage>
<lpage>110</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_arttext&amp;pid=S0798-40652011000300009&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_abstract&amp;pid=S0798-40652011000300009&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://ve.scielo.org/scielo.php?script=sci_pdf&amp;pid=S0798-40652011000300009&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="es"><p><![CDATA[En esta contribución se presenta un método para la síntesis de controladores con compensación de la saturación en los actuadores. La técnica se aplica en sistemas lineales a tiempo discreto con incertidumbres politópicas, tomando como base un índice de desempeño sobre una función de transferencia que involucra la diferencia entre la señal de salida del actuador y la salida del controlador, y su efecto sobre la señal de control. Para ello, la saturación en los actuadores es considerada como una perturbación en el desempeño de la acción de la señal de control, lo que permite establecer índices de funcionamiento para el diseño de la ley de control (realimentación estática de la salida) y para la síntesis de una ganancia de compensación para el problema de windup. Así, el método exhibe ciertas propiedades de robustez frente a cambios en el funcionamiento de los actuadores. Para la síntesis de las ganancias de realimentación estática de la salida y de la ganancia de compensación, se propone un método derivado de las técnicas de control óptimo robusto en H2-H¥ para sistemas lineales con incertidumbres politópicas, basado en desigualdades lineales matriciales. Para verificar las propiedades de la técnica propuesta se presenta un ejemplo numérico.]]></p></abstract>
<abstract abstract-type="short" xml:lang="en"><p><![CDATA[In this contribution an approach for the synthesis of robust controller with compensation of saturation in the actuators is presented. The technique is applied in discrete-time linear systems with polytopic uncertainties, taking into account a performance index on a transfer function that involves the difference between the actuator output signal and the controller output, and its effect on the control signal. For it, the saturation in the actuators is considered like a disturbance in the performance of the action of the control signal, which allows to establish operation indices for the design of the control law (static output feedback), and for the synthesis of a gain of compensation for the problem of windup. Thus, the method exhibits certain properties of robustness in front of changes in the operation of the actuators. For the synthesis of the gains of static output feedback and the compensation gain, an approach derived from the techniques of robust optimal control in H2/H¥ for linear systems with polytopic uncertainties is proposed, which is based on linear matrix inequalities (LMIs). In order to verify the properties of the propose technique a numerical example is also presented.]]></p></abstract>
<kwd-group>
<kwd lng="es"><![CDATA[Sistemas lineales a tiempo discreto]]></kwd>
<kwd lng="es"><![CDATA[Realimentación estática de la salida]]></kwd>
<kwd lng="es"><![CDATA[Control robusto]]></kwd>
<kwd lng="es"><![CDATA[Incertidumbre politópica]]></kwd>
<kwd lng="es"><![CDATA[Desigualdades matriciales lineales]]></kwd>
<kwd lng="es"><![CDATA[Normas H2-H¥]]></kwd>
<kwd lng="en"><![CDATA[Discrete-time linear systems]]></kwd>
<kwd lng="en"><![CDATA[Static output feedback]]></kwd>
<kwd lng="en"><![CDATA[Robust control]]></kwd>
<kwd lng="en"><![CDATA[Polytopical uncertainty]]></kwd>
<kwd lng="en"><![CDATA[Linear matrix Inequalities (LMI)]]></kwd>
<kwd lng="en"><![CDATA[H2/H¥ Norms]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[ <p align="center"><b><span style="font-family: Verdana">Control y  compensación <span style="text-transform: uppercase">aw</span> robusta en  sistemas lineales a tiempo discreto inciertos</span></b></p>     <p align="center"><font size="2" face="Verdana">Addison Ríos Bolívar</font></p>     <p align="justify"><font size="2" face="Verdana">Universidad de Los Andes. Facultad de Ingeniería. Escuela de Ingeniería de  Sistemas Mérida, 5101, Venezuela</font></p>     <p align="justify"><b><font size="2" face="Verdana">RESUMEN</font></b></p>     <p align="justify"><font size="2" face="Verdana">En esta contribución se presenta un método para la síntesis de controladores  con compensación de la saturación en los actuadores. La técnica se aplica en  sistemas lineales a tiempo discreto con incertidumbres politópicas, tomando como  base un índice de desempeño sobre una función de transferencia que involucra la  diferencia entre la señal de salida del actuador y la salida del controlador, y  su efecto sobre la señal de control. Para ello, la saturación en los actuadores  es considerada como una perturbación en el desempeño de la acción de la señal de  control, lo que permite establecer índices de funcionamiento para el diseño de  la ley de control (realimentación estática de la salida) y para la síntesis de  una ganancia de compensación para el problema de windup. Así, el método exhibe  ciertas propiedades de robustez frente a cambios en el funcionamiento de los  actuadores. Para la síntesis de las ganancias de realimentación estática de la  salida y de la ganancia de compensación, se propone un método derivado de las  técnicas de control óptimo robusto en H<sub>2</sub>-H</font><sub><font face="Symbol">¥</font></sub><font size="2" face="Verdana"> para sistemas  lineales con incertidumbres politópicas, basado en desigualdades lineales  matriciales. Para verificar las propiedades de la técnica propuesta se presenta  un ejemplo numérico.</font></p>     <p align="justify"><font face="Verdana"><b><font size="2">Palabras clave:</font></b><font size="2"> Sistemas lineales a tiempo discreto, Realimentación  estática de la salida, Control robusto. Incertidumbre politópica, Desigualdades  matriciales lineales, Normas H<sub>2</sub>-H</font></font><sub><font face="Symbol">¥</font></sub><font size="2" face="Verdana">.</font></p>     <p align="center"><b> <span lang="EN-US" style="font-family: Verdana"> <font size="2">Robust control and <span style="text-transform: uppercase">aw</span>  compensation in uncertain discrete-time linear systems</font></span></b></p>     <p align="justify"><b><font size="2" face="Verdana">ABSTRACT</font></b></p>     <p align="justify"><font size="2" face="Verdana">In this contribution an approach for the synthesis of robust controller with  compensation of saturation in the actuators is presented. The technique is  applied in discrete-time linear systems with polytopic uncertainties, taking  into account a performance index on a transfer function that involves the  difference between the actuator output signal and the controller output, and its  effect on the control signal. For it, the saturation in the actuators is  considered like a disturbance in the performance of the action of the control  signal, which allows to establish operation indices for the design of the  control law (static output feedback), and for the synthesis of a gain of  compensation for the problem of windup. Thus, the method exhibits certain  properties of robustness in front of changes in the operation of the actuators.  For the synthesis of the gains of static output feedback and the compensation  gain, an approach derived from the techniques of robust optimal control in H<sub>2</sub>/H</font><sub><font face="Symbol">¥</font></sub><font size="2" face="Verdana">  for linear systems with polytopic uncertainties is proposed, which is based on  linear matrix inequalities (LMIs). In order to verify the properties of the  propose technique a numerical example is also presented.</font></p>     <p align="justify"><font face="Verdana"><b><font size="2">Keywords:</font></b><font size="2"> Discrete-time linear systems, Static output feedback, Robust  control, Polytopical uncertainty, Linear matrix Inequalities (LMI), H<sub>2</sub>/H</font></font><sub><font face="Symbol">¥</font></sub><font size="2" face="Verdana">  Norms.</font></p>     ]]></body>
<body><![CDATA[<p align="justify"><font size="2" face="Verdana">Recibido: mayo de 2010 Recibido en forma final revisado: agosto de 2011</font></p>     <p align="justify"><b><font size="2" face="Verdana">INTRODUCCIÓN</font></b></p>     <p align="justify"><font size="2" face="Verdana">En la actualidad, es común encontrar esquemas de control de procesos  industriales complejos que deben satisfacer múltiples objetivos y por lo tanto  deben operar en diferentes modos de control. La habilidad de un sistema de  control de operar en múltiples ambientes y con multi-objetivos, partiendo del  reconocimiento de la situación específica y sirviéndola adecuadamente, se puede  definir como control inteligente (Narendra &amp; Balakrishnan, 1997). Cada situación  específica define el modo de operación y cada uno de los modos tiene un  controlador que se ha diseñado para satisfacer los objetivos de desempeño  correspondiente a ese modo. La conmutación entre regímenes de operación se logra  por una selección de la entrada de la planta a partir de las salidas de un  número de controladores en paralelo, cada uno de los cuales corresponde a un  modo en particular. Entonces la conmutación de modos es la sustitución de la  entrada a la planta en virtud de que la salida de un controlador se reemplaza  por otro.</font></p>     <p align="justify"><font size="2" face="Verdana">Como consecuencia de las limitaciones (saturación) y de conmutación de  controladores, la entrada de control a los procesos será distinta a la salida de  dichos controladores. Cuando esto sucede, la salida de los controladores no  conduce apropiadamente la planta y los estados del mismo se actualizan  fuertemente, situación que se denomina windup (Åström &amp; Rundqwist, 1989). En  términos generales, el windup es una inconsistencia entre la entrada de control  al proceso y los estados internos del controlador. Los efectos adversos del  rebote son un deterioro significativo del desempeño, sobre-disparo y en algunos  casos inestabilidad (Campo &amp; Morari, 1990).</font></p>     <p align="justify"><font size="2" face="Verdana">El problema de análisis y síntesis de sistemas de control para sistemas  lineales invariantes en el tiempo (LTI) sujetos a limitaciones y sustituciones  en la entrada de la planta tiene dos formas de ser abordados: una es  incorporando las limitaciones y sustituciones en el diseño del sistema de  control (Zheng <i>et al</i>. 1993). La otra es que se puede atacar el problema mediante  compensación, la cual consiste en dos etapas: una primera etapa considera el  diseño del sistema de control sin tomar en cuenta las restricciones físicas de  los actuadores, de manera que se pueden imponer distintos objetivos de  funcionamiento. La segunda etapa se refiere al diseño de alguna compensación a  través de una realimentación adicional a fin de minimizar los efectos negativos  de la saturación de los actuadores.</font></p>     <p align="justify"><font size="2" face="Verdana">En general, esta técnica se estudia como el problema de transferencia sin  salto anti-rebote (AWBT, por sus siglas en inglés) o problema de compensación  anti-windup (AW). A los fines de obtener compensadores globales, en Kothare <i>et  al</i>. (1994) se presenta un marco general para el problema de AWBT, el cual está  basado en el paradigma de diseñar un controlador lineal que ignore las entradas  no-lineales e incorpore compensación a objeto de minimizar los efectos adversos  del efecto windup. La generalidad de ese trabajo permite considerar cualquier  estructura de sistema de control incluyendo realimentación de estados, pre-adelanto  (feedforward), grados de libertad múltiples, cascadas y controladores no  cuadrados en general. La principal desventaja de estos métodos es que no se  consideran los efectos de la saturación de los actuadores sobre los índices de  desempeño que se imponen para el diseño del controlador. Además, cambios en los  límites de saturación de los actuadores tampoco son tomados en cuenta lo cual,  desde el punto de vista de robustez, puede resultar muy inconveniente.</font></p>     <p align="justify"><font size="2" face="Verdana">Otra desventaja, no menos importante, es que en todos los esquemas de  compensación es fundamental la medición de la salida no-lineal de los actuadores  (Kothare &amp; Morari, 1997; Zheng <i>et al</i>. 1993). En consecuencia, esta medición  puede resultar una limitante a los fines de implementar la compensación en los  procesos industriales (Ríos-Bolívar &amp; García, 2004).</font></p>     <p align="justify"><font size="2" face="Verdana">De manera de considerar la robustez en el diseño de la compensaciónAWBT, en  Mulder <i>et al</i>. (2001) se presenta una formulación general del problema de  síntesis AWBT multivariable. La compensación resultante se obtiene por  minimización de una ganancia pesada en L<sub>2</sub>, usando desigualdades  lineales matriciales, pero los cambios de acción de los actuadores no se  consideran y no se evalúan los efectos respecto a los índices desempeño del  sistema en lazo cerrado cuando se está en saturación.</font></p>     <p align="justify"><font size="2" face="Verdana">Por otro lado, en Wada &amp; Saeki (2003) se presenta un método basado en el  desempeño L<sub>2</sub>, con el cual se obtiene un compensador anti-rebote  estático. En este caso, tanto el desempeño nominal como el desempeño robusto se  reducen a un problema de autovalores generalizados. En Hu &amp; Lin (2001) se aborda  el diseño de compensación AW con rechazo a perturbaciones para sistemas LTI a  tiempo discreto, donde, considerando realimentación de estados solamente,  establece condiciones para un conjunto invariante ante la presencia de  perturbación persistente para el diseño de la compensación.</font></p>     <p align="justify"><font size="2" face="Verdana">En Mulder &amp; Kothare (2002) se muestra el diseño de un controlador dinámico y  una ganancia de compensación estática de manera simultánea, en la cual se  considera el efecto de la saturación sobre el desempeño en lazo cerrado, pero no  se toma en consideración los posibles cambios en los límites de operación de los  actuadores, no hay robustez.</font></p>     ]]></body>
<body><![CDATA[<p align="justify"><font size="2" face="Verdana">Un enfoque empleado para la síntesis de la ganancia de compensación AW bajo  criterios de robustez basado en LMIs es presentado en Gomes da Silva Jr. &amp;  Tarbouriech (2005). Mientras que en Cao &amp; Lin, (2006), se presenta un diseño de  compensación anti-windup para sistemas politópicos. Allí se utilizan funciones  de Lyapunov dependientes de parámetros para reducir el conservatismo. La  robustez se considera para la incertidumbre del sistema dinámico.</font></p>     <p align="justify"><font size="2" face="Verdana">Por otro lado, en Ríos-Bolívar  <i>et al</i>. (2005), se presenta una técnica para  compensación AWBT en controladores PID basada en la caracterización de las  normas H<sub>2</sub> y H</font><sub><font size="2" face="Symbol">¥</font></sub><font size="2" face="Verdana"> como desigualdades matriciales lineales, al  igual que en Ríos-Bolívar &amp; Godoy (2005) y Ríos-Bolívar &amp; Godoy (2006), para  controladores multivariables. La robustez se considera asegurando el desempeño  en lazo cerrado a pesar de cambios desconocidos en los límites de saturación de  los actuadores, pero no se considera sobre el funcionamiento en lazo cerrado de  acuerdo a las premisas de diseño del controlador.</font></p>      <p align="justify"><font size="2" face="Verdana">En Ríos-Bolivar <i>et al</i>. (2010), se presenta un método para la síntesis de sistemas de control con compensación de saturación en los actuadores para sistemas lineales a tiempo continuo con incertidumbres politópicas, tomando como base un índice de desempeño basado en la descripción dada en Ríos-Bolivar &amp; Godoy (2005) y Ríos-Bolivar &amp; Godoy (2006).</font></p>     <p align="justify"><font size="2" face="Verdana">En este trabajo se presenta un método de diseño de controladores dinámicos con compensación robusta para sistemas LTI basado en las normas H<sub>2</sub>-H</font><sub><font size="2" face="Symbol">¥</font></sub><font size="2" face="Verdana">. La síntesis del controlador dinámico y la ganancia de compensación se realizan simultáneamente, tomando en consideración el desempeño en lazo cerrado y cambios en los limites de saturación de los actuadores. La característica de desempeño robusto se analiza sobre la función de transferencia del lazo cerrado de la salida del actuador respecto a la diferencia entre la señal de control efectiva al proceso y la salida del controlador, la cual se considera como una señal de perturbación. Así, se considera la minimización de las normas H<sub>2</sub>-H</font><sub><font size="2" face="Symbol">¥</font></sub><font size="2" face="Verdana">, descritas como un problema de optimización convexa, de esa función de transferencia, en conjunción con las especificaciones de desempeño en lazo cerrado en ausencia de saturación.</font></p> <b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Notación. </font></b><font FACE="Symbol" SIZE="2"> Â</font><b><font FACE="Verdana" SIZE="2"> </font> </b> <font FACE="Verdana" SIZE="2">es el conjunto de números reales. Para una matriz </font> <i><font FACE="Verdana" SIZE="2">A</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">A<sup>T</sup> </font></i> <font FACE="Verdana" SIZE="2">denota su transpuesta. </font><i> <font FACE="Verdana" SIZE="2">L</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub> es el espacio de </font> <font FACE="Verdana" LANG="JA" SIZE="2">Hilbert de señales vectoriales definidas en (-&#8734;,&#8734;), </font> <font FACE="Verdana" SIZE="2">tal que: <sub> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ecx.gif" width="132" height="29"></sub></font><font FACE="Verdana" LANG="JA" SIZE="2">&lt; &#8734;, </font><font FACE="Symbol" LANG="JA" SIZE="2">&quot;</font><font FACE="Verdana" LANG="JA" SIZE="2">x </font> <font FACE="Symbol" LANG="JA" SIZE="2">Î</font><font FACE="Verdana" LANG="JA" SIZE="2">  l<sub>2</sub>. </font><i><font FACE="Verdana" SIZE="2">diag</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">A</font></i><font FACE="Verdana" SIZE="2">,</font><i><font FACE="Verdana" SIZE="2">B</font></i><font FACE="Verdana" SIZE="2">) es una matriz diagonal con entradas </font> <i><font FACE="Verdana" SIZE="2">A </font></i> <font FACE="Verdana" SIZE="2">y </font><i><font FACE="Verdana" SIZE="2">B </font></i> <font FACE="Verdana" SIZE="2">en su diagonal. En las particiones de matrices simétricas </font> <font FACE="Symbol" SIZE="2">*</font><font FACE="Verdana" SIZE="2"> denota cada uno </font> <font FACE="Verdana" LANG="JA" SIZE="2">de sus bloques simétricos. define la matriz identidad de</font><font size="2" face="Verdana"> dimensión apropiada.</p> </font>     
<p ALIGN="justify"><b><font FACE="Verdana" SIZE="2">PRELIMINARES</font></b></p>     <p ALIGN="justify"><font size="2" face="Verdana">En esta sección se establecen algunos resultados preliminares a los fines de dar condiciones de desempeño adicionales en el análisis de los sistemas lineales a tiempo discreto (DTLS, por sus siglas en inglés). Considérese el sistema:</font></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec1.gif" width="274" height="58"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">donde: </font><i><font FACE="Verdana" SIZE="2">x</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">)</font><font FACE="Symbol" SIZE="2">ÎÂ</font><i><font FACE="Verdana" SIZE="2"><sup>n</sup> </font></i> <font FACE="Verdana" SIZE="2">son los estados, </font><i><font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">)</font><font FACE="Symbol" SIZE="2">ÎÂ</font><i><sup><font FACE="Verdana" SIZE="2">m</font></sup><font FACE="Verdana" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">son los controles y </font> <i><font FACE="Verdana" SIZE="2">y</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">)</font><font FACE="Symbol" SIZE="2">ÎÂ</font><sup><i><font FACE="Verdana" SIZE="2">p</font></i></sup><font FACE="Verdana" SIZE="2"> </font><font FACE="Verdana" SIZE="2">son las variables medidas. Las matrices </font><i><font FACE="Verdana" SIZE="2">A</font></i><font FACE="Verdana" SIZE="2">,</font><i><font FACE="Verdana" SIZE="2">B,C,D</font></i><font size="2" face="Verdana"> son bien conocidas y de dimensiones apropiadas.</p> </font>     <p ALIGN="justify"><font size="2" face="Verdana">Se sabe que G(z) es estable si los autovalores de A pertenecen a la región estable del plano complejo, esto es:</font></p>     ]]></body>
<body><![CDATA[<p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec2.gif" width="350" height="143"></p>     
<p ALIGN="justify"><font size="2" face="Verdana">En términos de Lyapunov, esa condición de estabilidad se describe por el siguiente Lema:</font></p> <b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Lema 2.1 (LMI Estándar) </font></b> <font FACE="Verdana" SIZE="2"><i>Considérese el sistema (1).</i> <i>Entonces, todos los autovalores de A pertenecen a </i></font>  <font FACE="Symbol" LANG="JA" SIZE="2">L</font><font FACE="Verdana" LANG="JA" SIZE="2">(</font><font FACE="Symbol" LANG="JA" SIZE="2">f</font><font FACE="Verdana" LANG="JA" SIZE="2">)</font><font size="2" face="Verdana"> </font> <i><font FACE="Verdana" SIZE="2">dado por (2) si y solamente si existe una matriz P</font><font FACE="Symbol" SIZE="2">Î </font> <font FACE="Verdana" SIZE="2">S<sub>n</sub> que</font></i><font size="2" face="Verdana"> <i>satisface el siguiente conjunto de LMIs</i>:</font></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec4.gif" width="245" height="94"></p>     
<p ALIGN="justify"><font face="Verdana"><b><font size="2">Demostración</font></b><font size="2"> (Pipeleers <i>et al</i>. 2009)</font></font></p>     <p ALIGN="justify"><font size="2" face="Verdana">Para estudiar el desempeño de ese sistema, en la teoría de control óptimo robusto, es tradicional aplicar criterios basados en normas. Así, existen versiones mejoradas del Lema Real Acotado de manera de minimizar el conservatismo (Oliveira <i>et al</i>. 2002; Xu <i>et al</i>. 2007; He <i>et al</i>. 2005), o en el caso de desempeño en H<sub>2</sub> (Oliveira <i>et al</i>. 2002; Pipeleers <i>et al</i>. 2009), esto nuevamente, con la finalidad de reducir el conservatismo. Seguidamente, algunos de estos métodos serán presentados y sirven de base para el desarrollo de los resultados que se muestran en esta contribución.</font></p> <b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Condiciones LMI extendidas para DTLS</p>     <p align="justify">Lema 2.2 (</font></b><font FACE="Verdana" SIZE="2">H</font><b><font FACE="Verdana" SIZE="2"><sub>2</sub> extendido en tiempo discreto)</p> </font></b><i><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Considérese un sistema como el dado por </font></i> <font FACE="Verdana" SIZE="2">(1)<i>. Las siguientes</i> <i>declaraciones, con P </i>= </font><i><font FACE="Verdana" SIZE="2">P<sup>T</sup> </font></i> <font FACE="Verdana" SIZE="2">&gt; 0 </font><i><font FACE="Verdana" SIZE="2">, son equivalentes</font></i><font FACE="Verdana" SIZE="2">:</p> </font><i><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">i) A es estable y </font></i><b> <font FACE="Verdana" SIZE="2"><sub> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec4a.gif" width="101" height="29"></sub> &lt; </font></b><font FACE="Symbol" LANG="JA" SIZE="2">m</font><font FACE="Verdana" LANG="JA" SIZE="2">.</p> </font><i><font FACE="Verdana" SIZE="2">     
]]></body>
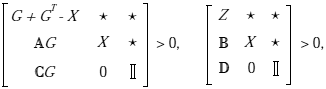
<body><![CDATA[<p align="justify">ii) Existe P y Z, tal que</font></i><font FACE="Verdana" SIZE="2">:</font></p>     <p align="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec6.gif" width="261" height="137"></p>     
<p align="justify"><i><font FACE="Verdana" SIZE="2">iii) Existe P, Z y G tal que</font></i><font FACE="Verdana" SIZE="2">:</font></p>     <p align="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec7.gif" width="260" height="170"></p>     
<p align="justify"><font face="Verdana"><b><font size="2">Demostración</font></b><font size="2">. La demostración esta basada en la aplicación de lema de proyección. Esta prueba puede ser evaluada en Duan <i>et al</i>. (2006).</font></font></p>     <p align="justify"><b><font size="2" face="Verdana">Lema 2.3 (H</font></b><sub><font size="2" face="Symbol">¥</font></sub><b><font size="2" face="Verdana"> extendido a tiempo discreto)</font></b></p>     <p align="justify"><i><font size="2" face="Verdana">Considere el sistema a tiempo discreto (1), con matrices (A, B, C, D). Las siguientes declaraciones, con P = P<sup>T</sup> &gt; 0 son equivalentes:</font></i></p>     <p align="justify"><i><font face="Verdana" size="2">i) A es estable y </font></i> <sub><img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec7a.gif" width="153" height="29"></sub></p>     
<p align="justify"><i><font face="Verdana" size="2">ii) Existe P, tal que:</font></i></p>     <p align="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec9.gif" width="245" height="88"></p>     
]]></body>
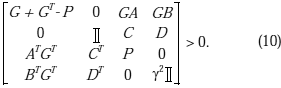
<body><![CDATA[<p align="justify"><i><font face="Verdana" size="2">iii) Existe P y G tal que:</font></i></p>     <p align="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec10.gif" width="281" height="88"></p>     
<p align="justify"><font face="Verdana"><b><font size="2">Demostración</font></b><font size="2">. La demostración se construye a partir del lema de proyección. Los detalles pueden ser evaluados en Duan <i>et al</i>. (2006).</font></font></p>     <p align="justify"><font size="2" face="Verdana">Estos resultados serán útiles para el diseño de controladores robustos por realimentación estática de la salida extendida, tal como se muestra a continuación.</font></p>     <p align="justify"><b><font FACE="Verdana" SIZE="2">PROBLEMA INTRODUCTORIO</font></b></p>     <p align="justify"><font size="2" face="Verdana">De manera de introducir el problema de robustez para el diseño de compensación anti-rebote, considérese el siguiente sistema lineal:</font></p> <i><font FACE="Verdana" SIZE="2">     <p ALIGN="center">x</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k </font></i><font FACE="Verdana" SIZE="2">+ 1) = </font><i> <font FACE="Verdana" SIZE="2">Ax</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><i><font FACE="Verdana" SIZE="2">B</font></i><sub><font FACE="Verdana" SIZE="2">1</font></sub><i><font FACE="Verdana" SIZE="2">w</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><i><font FACE="Verdana" SIZE="2">B</font></i><sub><font FACE="Verdana" SIZE="2">2</font></sub><font FACE="Symbol" LANG="JA" SIZE="2">s</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">)</p> </font><i><font FACE="Verdana" SIZE="2">     <p ALIGN="center">z</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) = </font><i><font FACE="Verdana" SIZE="2">C</font></i><sub><font FACE="Verdana" SIZE="2">1</font></sub><i><font FACE="Verdana" SIZE="2">x</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><i><font FACE="Verdana" SIZE="2">D</font></i><sub><font FACE="Verdana" SIZE="2">11</font></sub><i><font FACE="Verdana" SIZE="2">w</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">),</p> </font><i><font FACE="Verdana" SIZE="2">     <p align="center">y</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) = </font><i><font FACE="Verdana" SIZE="2">C</font></i><sub><font FACE="Verdana" SIZE="2">2</font></sub><i><font FACE="Verdana" SIZE="2">x</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><i><font FACE="Verdana" SIZE="2">D</font></i><sub><font FACE="Verdana" SIZE="2">21</font></sub><i><font FACE="Verdana" SIZE="2">w</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">),&nbsp;&nbsp;&nbsp;&nbsp;  (11)</p>     <p ALIGN="justify">donde: </font><i><font FACE="Verdana" SIZE="2">x</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><i><font FACE="Verdana" SIZE="2"><sup>n</sup> </font></i> <font FACE="Verdana" SIZE="2">son los estados, w</font><font FACE="Symbol" SIZE="2">ÎÂ</font><sup><i><font FACE="Verdana" SIZE="2">r</font></i></sup><font FACE="Verdana" SIZE="2"> son las perturbaciones, <i>u</i></font><font FACE="Symbol" SIZE="2">ÎÂ</font><sup><i><font face="Verdana" size="2">m</font></i></sup><font FACE="Verdana" SIZE="2"><i> </i>son los controles, </font><i><font FACE="Verdana" SIZE="2">z</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><i><font FACE="Verdana" SIZE="2"><sup>q</sup> </font></i> <font FACE="Verdana" SIZE="2">son las salidas controladas, y <i>y</i></font><font FACE="Symbol" SIZE="2">ÎÂ</font><sup><i><font face="Verdana" size="2">p</font></i></sup><font FACE="Verdana" SIZE="2"><i> </i>son las salidas medidas. </font> <i><font FACE="Verdana" SIZE="2">A</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">B</font></i><font FACE="Verdana" SIZE="2"><sub>1</sub>, </font><i><font FACE="Verdana" SIZE="2">B</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub>, </font><i><font FACE="Verdana" SIZE="2">C</font></i><font FACE="Verdana" SIZE="2"><sub>1</sub>, </font><i><font FACE="Verdana" SIZE="2">C</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub>, </font><i><font FACE="Verdana" SIZE="2">D</font></i><font FACE="Verdana" SIZE="2"><sub>11</sub>, </font><i><font FACE="Verdana" SIZE="2">D</font></i><font FACE="Verdana" SIZE="2"><sub>21</sub> son matrices conocidas de dimensiones apropiadas.</p>     ]]></body>
<body><![CDATA[<p ALIGN="justify">La función no-lineal  </font><font FACE="Symbol" LANG="JA" SIZE="2">s</font><font FACE="Verdana" LANG="JA" SIZE="2">(o) </font><font FACE="Verdana" SIZE="2">denota la saturación del actuador, </font> <font FACE="Verdana" LANG="JA" SIZE="2">la cual es definida por:</p> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec12.gif" width="302" height="73"></p>     
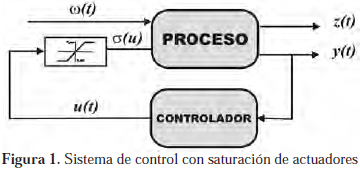
<p ALIGN="justify"><font size="2" face="Verdana">para i = 1, 2, ..., p. Esta función no-lineal describe las limitaciones y/o sustituciones debido al funcionamiento de los accionadores (<a href="#fig1">Figura 1</a>).</font></p>     <p ALIGN="center"><a name="fig1"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig1.gif" width="360" height="169"></a></p> <font FACE="Verdana" SIZE="2">     
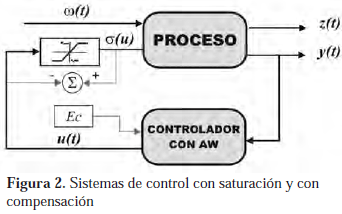
<p ALIGN="justify">El control efectivo aplicado al proceso </font> <font FACE="Symbol" LANG="JA" SIZE="2">s</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">) es una función no-lineal de la salida </font> <i><font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) del controlador.</p>     <p ALIGN="justify">A objeto de satisfacer los requerimientos de control, se considera un controlador dinámico con compensación, el cual es dado por:</p> </font> <font FACE="Symbol" LANG="JA" SIZE="2">     <p ALIGN="center">z</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k </font></i><font FACE="Verdana" SIZE="2">+ 1) = </font><b> <font FACE="Verdana" SIZE="2">A</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub> </font></i><font FACE="Symbol" LANG="JA" SIZE="2">z</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><b><font FACE="Verdana" SIZE="2">B</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub> y</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><b><font FACE="Verdana" SIZE="2">E</font></b><sub><i><font FACE="Verdana" SIZE="2">C</font></i></sub><font FACE="Verdana" SIZE="2">[</font><font FACE="Symbol" LANG="JA" SIZE="2">s</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">) - </font><i><font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">]</p> </font><i><font FACE="Verdana" SIZE="2">     <p align="center">u</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) = </font><b><font FACE="Verdana" SIZE="2">C</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub> </font></i><font FACE="Symbol" LANG="JA" SIZE="2">z</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><b><font FACE="Verdana" SIZE="2">D</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub> y</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">),&nbsp;&nbsp;&nbsp;&nbsp;  (13)</p>     <p ALIGN="justify">donde:  </font><b><font FACE="Verdana" SIZE="2">A</font></b><sub><i><font FACE="Verdana" SIZE="2">C</font></i></sub><font FACE="Verdana" SIZE="2">, <b>B</b></font><sub><i><font FACE="Verdana" SIZE="2">C</font></i></sub><font FACE="Verdana" SIZE="2">, </font><b><font FACE="Verdana" SIZE="2">C</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub>, </font></i><b><font FACE="Verdana" SIZE="2">D</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub> </font></i><font FACE="Verdana" SIZE="2">corresponden a las matrices dinámicas del controlador, las cuales son parámetros de diseño. </font> <b><font FACE="Verdana" SIZE="2">E</font></b><sub><i><font FACE="Verdana" SIZE="2">C</font></i></sub><font size="2" face="Verdana"> representa la ganancia de compensación, la cual es también un parámetro de diseño (<a href="#fig2">Figura 2</a>).</font></p>     <p ALIGN="center"><font size="2" face="Verdana"> <a name="fig2"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig2.gif" width="342" height="214"></a></p>     
]]></body>
<body><![CDATA[<p ALIGN="justify">Cuando la saturación ocurre, la señal </font> <font size="2" face="Symbol">J</font><font size="2" face="Verdana"> = </font> <font size="2" face="Symbol">s</font><font size="2" face="Verdana">(<i>u</i>) - <i>u</i> es distinta de cero y los efectos adversos se presentan. Considerando la minimización de dichos efectos mediante compensación, las matrices dinámicas del controlador </font><b><font FACE="Verdana" SIZE="2">A</font></b><sub><i><font FACE="Verdana" SIZE="2">C</font></i></sub><font FACE="Verdana" SIZE="2">, <b>B</b></font><sub><i><font FACE="Verdana" SIZE="2">C</font></i></sub><font FACE="Verdana" SIZE="2">, </font><b><font FACE="Verdana" SIZE="2">C</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub>, </font></i><b><font FACE="Verdana" SIZE="2">D</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub> </font></i><font FACE="Verdana" SIZE="2">son diseñadas sin tomar en cuenta la saturación, mientras que se sintetiza la ganancia de compensación <b>E</b></font><i><font FACE="Verdana" SIZE="2"><sub>C</sub> </font></i><font FACE="Verdana" SIZE="2">para poder mejorar el desempeño del lazo cerrado. La compensación toma lugar cuando la señal </font><font size="2" face="Symbol">J</font><font size="2" face="Verdana">  = </font><font size="2" face="Symbol">s</font><font size="2" face="Verdana">(<i>u</i>)  - <i>u </i>es no nula y la realimentación adicional, es incorporada de manera de hacer nula dicha señal, en el menor tiempo posible, mediante la actualización de la señal de control </font><i> <font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">, la cual entrará nuevamente en sus límites de acción.</p> </font>     <p ALIGN="justify"><font FACE="Verdana" SIZE="2">Así, el sistema en lazo cerrado está dado por:</font></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec14.gif" width="396" height="104"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">El desempeño del sistema en lazo cerrado y sin saturación se estudia a partir de la función de transferencia de la perturbación <i>w</i> a la salida controlada </font> <i><font FACE="Verdana" SIZE="2">z</font></i><font FACE="Verdana" SIZE="2">. Sea <i>T<sub>zw</sub></i> tal función de transferencia:</font></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec15.gif" width="361" height="185"></p> <i><font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Problema 1</font></i><font FACE="Verdana" SIZE="2">: Por requerimientos de desempeño, sin saturación, es necesario diseñar un controlador dinámico (13) tal que:</p>     <p ALIGN="justify">1. El sistema en lazo cerrado (14) sea asintóticamente estable.</p>     <p align="justify">2. ||<i>T<sub>zw</sub></i>||<sub>2</sub> &lt; </font>  <font FACE="Symbol" SIZE="2">m</font><font FACE="Verdana" SIZE="2"> ||<i>T<sub>zw</sub></i>||</font><sub><font size="2" face="Symbol">¥</font></sub><font FACE="Verdana" SIZE="2">   &lt; </font> <font FACE="Symbol" SIZE="2">g</font><font FACE="Verdana" SIZE="2"> donde </font>  <font FACE="Symbol" LANG="JA" SIZE="2">m</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font> <font FACE="Verdana" SIZE="2">&gt; 0 y </font><font FACE="Symbol" LANG="JA" SIZE="2">g</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font> <font FACE="Verdana" SIZE="2">&gt; 0.</p> </font>     <p align="justify"><font size="2" face="Verdana">Este es un problema típico en la literatura de control óptimo robusto.</font></p>     <p align="justify"><font size="2" face="Verdana">Cuando la saturación se activa es necesario preservar las propiedades de estabilidad. Dichas propiedades se garantizan por medio de la estabilidad global de los sistemas de entrada acotada, la cual debe ser utilizada en el diseño de la ganancia de compensación. Entonces, el problema de síntesis consiste en obtener E<sub>C</sub> que garantice la efectividad de la compensación bajo alguna condición de estabilidad robusta para sistemas perturbados. Así, en primer lugar, la estabilidad en lazo cerrado se satisface por la adecuada selección de las matrices dinámicas del controlador. La segunda condición, ligada a la estabilidad de los sistemas de entrada acotada, permitirá la compensación bajo condiciones de estabilidad robusta.</font></p> <font FACE="Verdana" SIZE="2">     ]]></body>
<body><![CDATA[<p ALIGN="justify">Por otro lado, es necesario considerar aspectos de robustez en relación con la operación de los accionadores. En este sentido, se debe diseñar la ganancia de compensación a objeto de garantizar la estabilidad en lazo cerrado y minimizar el efecto de la </font> <i><font FACE="Verdana" SIZE="2">señal perturbación </font><font FACE="Symbol" SIZE="2">J </font></i> <font FACE="Verdana" SIZE="2">sobre una salida controlada que dependa de la señal de control , bajo saturación. Por ejemplo, sea </font> <i><font FACE="Verdana" SIZE="2">z<sub>u</sub></font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) una salida controlada </font> <font FACE="Verdana" LANG="JA" SIZE="2">definida por</p> </font>     <p ALIGN="center"><i><font FACE="Verdana" SIZE="2">z<sub>u</sub> </font></i> <font FACE="Verdana" SIZE="2">= </font><b><font FACE="Verdana" SIZE="2">D</font></b><sub><font FACE="Verdana" SIZE="2">C</font></sub><i><font FACE="Verdana" SIZE="2">C</font></i><sub><font FACE="Verdana" SIZE="2">2</font></sub><i><font FACE="Verdana" SIZE="2">x </font></i><font FACE="Verdana" SIZE="2">+ </font><b> <font FACE="Verdana" SIZE="2">C</font></b><sub><i><font FACE="Verdana" SIZE="2">C</font></i></sub><font FACE="Symbol" LANG="JA" SIZE="2">z</font><font FACE="Verdana" LANG="JA" SIZE="2">&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;  (16)</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">que corresponde al control </font><i> <font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) considerando sin efecto la perturbación <i>w</i>(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">). Entonces, el problema de diseño de la ganancia de compensación se puede focalizar a partir de las normas </font> <i><font FACE="Verdana" SIZE="2">H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub> y  </font><i><font FACE="Verdana" SIZE="2">H</font></i><sub><font size="2" face="Symbol">¥</font></sub><font FACE="Verdana" SIZE="2">.</p>     <p ALIGN="justify">Considérese la función de transferencia de la perturbación </font> <font FACE="Symbol" SIZE="2">J </font> <font FACE="Verdana" SIZE="2">a la salida controlada </font> <i><font FACE="Verdana" SIZE="2">z<sub>u</sub></font></i><font FACE="Verdana" SIZE="2">:</font></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec17.gif" width="358" height="116"></p> <i><font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Problema 2</font></i><font FACE="Verdana" SIZE="2">: Dado el sistema dinámico (11), diseñar la ganancia de compensación </font> <b><font FACE="Verdana" SIZE="2">E</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub> </font></i><font FACE="Verdana" SIZE="2">para el controlador (13), tal que:</p>     <p ALIGN="justify">1. El sistema en lazo cerrado (14) sea asintóticamente estable.</p>     <p ALIGN="justify">2. El efecto de </font> <font FACE="Symbol" SIZE="2">J </font> <font FACE="Verdana" SIZE="2">sobre </font> <i><font FACE="Verdana" SIZE="2">z<sub>u</sub> </font></i> <font FACE="Verdana" SIZE="2">sea mínimo, en algún sentido.</p>     <p ALIGN="justify">En consecuencia, el índice de desempeño robusto respecto a cambios en los límites de saturación puede ser alcanzado.</p> </font>     <p ALIGN="justify"><font size="2" face="Verdana">Este funcionamiento robusto es una demanda típica en un ambiente de control industrial ya que los elementos actuadores (válvulas de control, dispositivos hidráulicos, entre otros), sufren deterioros debido al uso intensivo, obsolescencia de partes, degradación de los materiales de construcción, entre otros aspectos. Por lo tanto, es necesario diseñar los mecanismos de compensación con características de robustez.</font></p>     ]]></body>
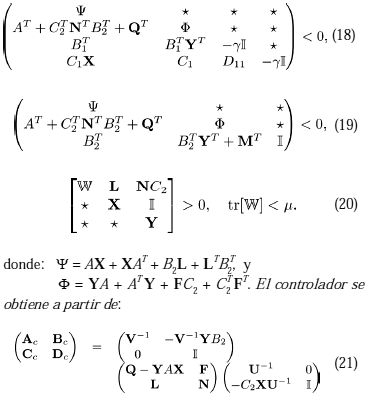
<body><![CDATA[<p ALIGN="justify"><font size="2" face="Verdana">En resumen, se han formulado dos problemas: un problema típico de control óptimo robusto y un problema de síntesis de la ganancia de compensación para AWBT robusto. Ambos problemas pueden ser considerados bajo una misma óptica como un problema de control multiobjetivo:</font></p> <i><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Problema 3</font></i><font FACE="Verdana" SIZE="2">: Dado el sistema dinámico (11), diseñar el controlador con compensación (13) tal que:</p>     <p ALIGN="justify">1. El sistema en lazo cerrado (14) sea asintóticamente estable.</p>     <p ALIGN="justify">2. ||<i>T<sub>zw</sub></i>||<sub>2</sub> &lt; <font FACE="Symbol" SIZE="2">m</font> ||<i>T<sub>zw</sub></i>||<sub><font size="2" face="Symbol">¥</font></sub> &lt; <font FACE="Symbol" SIZE="2">g</font> donde <font FACE="Symbol" LANG="JA" SIZE="2">m</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font>&gt; 0, <font FACE="Symbol" LANG="JA" SIZE="2">g</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font> &gt; 0; sujeto a que</font></p>     <p ALIGN="justify"><font FACE="Verdana" SIZE="2">3. El efecto de </font> <font FACE="Symbol" SIZE="2">J </font><font FACE="Verdana" SIZE="2">sobre </font><i> <font FACE="Verdana" SIZE="2">z<sub>u</sub> </font></i> <font FACE="Verdana" SIZE="2">sea mínimo, en algún sentido.</font></p>     <p ALIGN="justify"><font FACE="Verdana" SIZE="2">Bajo esta formulación, los objetivos de síntesis pueden ser una mezcla de desempeño </font> <i><font FACE="Verdana" SIZE="2">H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub>, desempeño </font><i><font FACE="Verdana" SIZE="2">H</font></i><sub><font size="2" face="Symbol">¥</font></sub><font FACE="Verdana" SIZE="2">, rechazo a perturbación, los cuales pueden ser descritos mediante desigualdades matriciales lineales, tal como ha sido establecido en la síntesis de controladores multi-objetivos. En este contexto, es posible desarrollar una técnica sistemática de diseño que combine aspectos importantes de la síntesis de control realimentado con el diseño de compensación anti-rebote, tomando ventaja de la formulación con criterios múltiples (Ríos-Bolívar, 2007; Ríos-Bolívar, 2008). Así en Ríos-Bolívar (2008), se ha resuelto este problema para sistemas con matrices dinámicas conocidas de acuerdo al siguiente resultado:</p> </font> <b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Teorema 3.1 </font></b><i> <font FACE="Verdana" LANG="JA" SIZE="2">Sea el sistema definido por </font></i><font FACE="Verdana" SIZE="2">(11). </font><i> <font FACE="Verdana" SIZE="2">Dicho sistema</font></i><font size="2" face="Verdana"> </font> <i> <font FACE="Verdana" SIZE="2">es estabilizable por el controlador por realimentación</font></i><font size="2" face="Verdana"> <i>dinámica de la salida con compensación AW, tal que</i> ||</font><i><font FACE="Verdana" SIZE="2">T<sub>zw</sub>||</font></i><sub><font size="2" face="Symbol">¥</font></sub><i><font FACE="Verdana" LANG="JA" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">&lt; </font> <font FACE="Symbol" LANG="JA" SIZE="2">g</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font><i><font FACE="Verdana" SIZE="2">y </font></i> <font FACE="Verdana" SIZE="2">||</font><i><font FACE="Verdana" SIZE="2">T<sub>zu</sub></font><sub><font FACE="Symbol" SIZE="2">J</font></sub><font FACE="Verdana" SIZE="2">||<span style="letter-spacing: -2pt"><sup>2</sup><sub>2</sub></span> </font></i> <font FACE="Verdana" SIZE="2">&lt; </font><font FACE="Symbol" LANG="JA" SIZE="2">m</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font> <font FACE="Verdana" SIZE="2"><i>si y solamente si, existen matrices</i> <i>de orden n, </i></font> <b><font FACE="Verdana" SIZE="2">X </font></b> <font FACE="Verdana" SIZE="2">&gt; 0 </font><i><font FACE="Verdana" SIZE="2">y </font></i><b> <font FACE="Verdana" SIZE="2">Y </font></b><font FACE="Verdana" SIZE="2">&gt; 0</font><i><font FACE="Verdana" SIZE="2">; matrices </font></i><b><font FACE="Verdana" SIZE="2">Q</font></b><font FACE="Verdana" SIZE="2">, </font><b><font FACE="Verdana" SIZE="2">L </font></b> <font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>nxn</sup><b> </b> </font><i> <font FACE="Verdana" SIZE="2">; matrices</font></i><font size="2" face="Verdana"> <b>F </b></font> <font FACE="Symbol" SIZE="2">ÎÂ</font><sup><font size="2" face="Verdana">nxp</font></sup><i><font FACE="Verdana" SIZE="2">, </font></i><font FACE="Verdana" SIZE="2"><b>N</b></font><font FACE="Symbol" SIZE="2">  ÎÂ</font><sup><font FACE="Verdana" SIZE="2">pxq</font></sup><i><font FACE="Verdana" SIZE="2">, </font></i><b><font FACE="Verdana" SIZE="2">M</font></b><font FACE="Symbol" SIZE="2">  ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>nxp</sup><b> </b> </font> <font FACE="Verdana" SIZE="2"><i>y la matriz simétrica</i> W</font><font FACE="Symbol" SIZE="2"> ÎÂ</font><i><font FACE="Verdana" SIZE="2"><sup>mxm</sup> tal que las siguientes LMIs son factibles</font></i><font FACE="Verdana" SIZE="2">:</p> </font>      <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec18.gif" width="366" height="395"></p> <i><font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">La matriz de ganancia de compensación </font></i><b> <font FACE="Verdana" SIZE="2">E</font></b><i><font FACE="Verdana" SIZE="2"><sub>C</sub> está dada por</font></i><font size="2" face="Verdana"> <b>E</b></font><i><font FACE="Verdana" SIZE="2"><sub>C</sub> </font></i><font FACE="Verdana" SIZE="2">= V<sup>-1</sup>M </font><i><font FACE="Verdana" SIZE="2">donde </font></i><b> <font FACE="Verdana" SIZE="2">V </font></b><i><font FACE="Verdana" SIZE="2">y </font></i><b> <font FACE="Verdana" SIZE="2">U </font></b><font FACE="Verdana" SIZE="2"><i>son matrices no singulares que</i> <i>satisfacen </i></font> <b><font FACE="Verdana" SIZE="2">YX + VU </font></b><font FACE="Verdana" SIZE="2">= &#921;&#921;</font></p> <b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Demostración: </font></b> <font FACE="Verdana" LANG="JA" SIZE="2">(Ríos-Bolívar, 2008) </p> </font><font FACE="Verdana" SIZE="2">     ]]></body>
<body><![CDATA[<p ALIGN="justify">El resultado anterior, desde una perspectiva muy conservativa, resuelve el problema para el manejo de perturbaciones y ciertas variaciones en los límites de acción de los actuadores, pero no considera incertidumbres en el modelo dinámico del sistema objeto de control.</p>     <p ALIGN="justify">Así, para garantizar robustez tanto en la dinámica de los procesos como por efecto del deterioro del funcionamiento de los accionadores, se debe considerar el diseño de sistemas de control para el manejo de perturbaciones e incertidumbres, tal como será presentado a continuación.</p> </font>      <p ALIGN="justify"><b><font FACE="Verdana" SIZE="2">CONTROL Y COMPENSACIÓN AW ROBUSTA</font></b></p>     <p ALIGN="justify"><font size="2" face="Verdana">A partir de este momento, se está interesado en diseñar controladores y compensadores robustos, en procesos donde existen incertidumbres politópicas. Sea el sistema incierto:</font></p> <i><font FACE="Verdana" SIZE="2">     <p ALIGN="center">x</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k </font></i><font FACE="Verdana" SIZE="2">+ 1) = </font><i> <font FACE="Verdana" SIZE="2">A</font></i><font FACE="Verdana" SIZE="2">(</font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">)</font><i><font FACE="Verdana" SIZE="2">x</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><i><font FACE="Verdana" SIZE="2">B</font></i><sub><i><font face="Verdana" size="2">w</font></i></sub><font FACE="Verdana" SIZE="2">(</font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">)<i>w</i>(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><i><font FACE="Verdana" SIZE="2">B<sub>u</sub></font></i><font FACE="Verdana" SIZE="2">(</font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">)</font><font FACE="Symbol" LANG="JA" SIZE="2">s</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">)</p> </font><i><font FACE="Verdana" SIZE="2">     <p ALIGN="center">z</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) = </font><i><font FACE="Verdana" SIZE="2">C<sub>z</sub></font></i><font FACE="Verdana" SIZE="2">(</font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">)</font><i><font FACE="Verdana" SIZE="2">x</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><i><font FACE="Verdana" SIZE="2">D</font></i><sub><i><font face="Verdana" size="2">w</font></i></sub><font FACE="Verdana" SIZE="2">(</font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">)<i>w</i>(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">)</p> </font><i><font FACE="Verdana" SIZE="2">     <p align="center">y</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) = </font><i><font FACE="Verdana" SIZE="2">C<sub>y </sub>x</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">),&nbsp;&nbsp;&nbsp;&nbsp; (22)</p>     <p ALIGN="justify">donde, tal como ha sido indicado, <i>x</i></font><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><i><sup>n</sup></i> son los estados, <i>w</i></font><font FACE="Symbol" SIZE="2">ÎÂ</font><sup><i><font face="Verdana" size="2">r</font></i></sup><font FACE="Verdana" SIZE="2"> son las perturbaciones, <i>u</i></font><font FACE="Symbol" SIZE="2">ÎÂ</font><sup><i><font face="Verdana" size="2">p</font></i></sup><font FACE="Verdana" SIZE="2"> son los controles, <i>z</i></font><font FACE="Symbol" SIZE="2">ÎÂ</font><sup><i><font face="Verdana" size="2">m</font></i></sup><font FACE="Verdana" SIZE="2"> son las salidas controladas, y <i>y</i></font><font FACE="Symbol" SIZE="2">ÎÂ</font><sup><i><font face="Verdana" size="2">q</font></i></sup><font FACE="Verdana" SIZE="2"> son las salidas medidas. Adicionalmente, las matrices desconocidas del sistema conforman un politopo incierto, es decir, pertenecen a una </font><i><font FACE="Verdana" SIZE="2">cáscara convexa</font></i><font FACE="Verdana" SIZE="2">, con lo cual:</p> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec23.gif" width="355" height="114"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Dado que </font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font> <font FACE="Verdana" SIZE="2">está restringida a un conjunto unitario, ya que </font> <font FACE="Symbol" LANG="JA" SIZE="2">a</font><i><font FACE="Verdana" SIZE="2"><sub>i</sub> </font></i><font FACE="Verdana" LANG="JA" SIZE="2">&#8805; 0, &#8721;</font><span style="letter-spacing: -2pt"><i><sup><font FACE="Verdana" LANG="JA" SIZE="2">N</font></sup></i></span><font FACE="Verdana" LANG="JA" SIZE="2"><sub><span style="letter-spacing: -2pt"><i>i</i></span>=1 </sub> </font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><i><font FACE="Verdana" SIZE="2"><sub>i</sub> </font></i><font FACE="Verdana" SIZE="2">= 1, entonces las matrices (</font><i><font FACE="Verdana" SIZE="2">A</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">B </font></i> <font FACE="Verdana" SIZE="2">, <i>C</i></font><sub><i><font FACE="Verdana" SIZE="2">z</font></i></sub><font FACE="Verdana" SIZE="2">, <i>D<sub>w</sub></i>)(</font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">) </font><font FACE="Verdana" LANG="JA" SIZE="2">son funciones afines del vector de parámetros</font><font size="2" face="Verdana"> inciertos </font><font size="2" face="Symbol">aÎÂ</font><font FACE="Verdana" SIZE="2"><i><sup>N </sup></i>descrito por la combinación convexa de las matrices vértices </font><i><font FACE="Verdana" SIZE="2">A<sub>i</sub></font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">B<sub>wi</sub> </font></i> <font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">B<sub>ui</sub></font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">C<sub>zi</sub></font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">D<sub>wi</sub> </font></i> <font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">i </font></i><font FACE="Verdana" SIZE="2">= 1, 2,..., </font><i> <font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">.</p>     ]]></body>
<body><![CDATA[<p ALIGN="justify">Como se puede observar, la matriz  </font><i><font FACE="Verdana" SIZE="2">C<sub>y</sub> </font></i> <font FACE="Verdana" SIZE="2">se considera conocida. Eso tiene correspondencia con el hecho de que ella representa, desde el punto de vista práctico, un elemento fundamental y preciso para la implantación de los sistemas de control, que son los sensores, los cuales nos permiten construir controladores por realimentación de la salida medida.</p>     <p ALIGN="justify">Ahora, aplicando un control por realimentación de la salida estática y de acuerdo al problema introductorio, entonces:</p> </font>      <p ALIGN="center"><font face="Verdana" size="2">u(k) = Ky(k) + E<sub>c</sub></font><font size="2" face="Symbol">J</font><font face="Verdana" size="2">(k)&nbsp;&nbsp;&nbsp;&nbsp;  (24)</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">donde: </font><b><font FACE="Verdana" SIZE="2">K </font></b> <font FACE="Verdana" SIZE="2">es la ganancia de realimentación estática de la salida, a diseñar. Así, las matrices del lazo cerrado para </font> <i> <font FACE="Verdana" SIZE="2">T<sub>zw</sub> </font></i> <font FACE="Verdana" SIZE="2">(z) son:</p> </font>     <p ALIGN="center"><font face="Verdana" size="2">A = <i>A</i>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  + <i>B<sub>u</sub></i>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)K<i>C<sub>y</sub></i>  ,</font></p>     <p ALIGN="center"><font face="Verdana" size="2">B = [B<sub><i>w</i></sub>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  B<sub><i>u</i></sub>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  + B<sub><i>u</i></sub>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  E<sub>c</sub>] ,&nbsp;&nbsp;&nbsp; (25)</font></p>     <p ALIGN="center"><font face="Verdana" size="2">C<sub>1</sub> = C<sub><i>z</i></sub>  (</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">), D<sub>1</sub>  = [D (</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  0].</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">De manera similar, si de acuerdo a (24), </font> <i> <font FACE="Verdana" SIZE="2">zu</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) = </font><b><font FACE="Verdana" SIZE="2">K </font></b><i> <font FACE="Verdana" SIZE="2">y </font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><b><font FACE="Verdana" SIZE="2">E<sub>c</sub></font></b><font FACE="Symbol" SIZE="2">J</font><b><font FACE="Verdana" SIZE="2"> </font></b> <font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">), entonces las matrices del lazo cerrado para </font> <i><font FACE="Verdana" SIZE="2">T<sub>zu</sub></font></i><font size="2" face="Verdana"> </font><font size="2" face="Symbol">J</font><font size="2" face="Verdana">(z) son:</p> </font>     <p ALIGN="center"><font face="Verdana" size="2">A = <i>A</i>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  + <i>B<sub>u</sub></i>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)K<i>C<sub>y</sub></i>  ,</font></p>     <p ALIGN="center"><font face="Verdana" size="2">B = [B<sub><i>w</i></sub>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  B<sub><i>u</i></sub>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  + B<sub><i>u</i></sub>(</font><font size="2" face="Symbol">a</font><font face="Verdana" size="2">)  E<sub>c</sub>] ,&nbsp;&nbsp;&nbsp; (26)</font></p>     ]]></body>
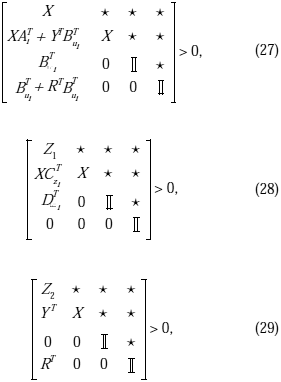
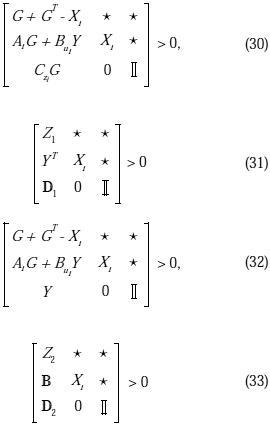
<body><![CDATA[<p ALIGN="center"><font face="Verdana" size="2">C<sub>2</sub> = K<i>C<sub>y</sub></i>  , D<sub>2</sub> = [0 E<sub>c</sub>].</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Es evidente que para realimentación de estados </font><i> <font FACE="Verdana" SIZE="2">C<sub>y</sub></font></i><font FACE="Verdana" SIZE="2">=II. De acuerdo al </font> <i> <font FACE="Verdana" SIZE="2">Problema 3 </font></i><font FACE="Verdana" SIZE="2">y siguiendo las directrices del diseño de la ganancia de compensación para el problema de saturación de los accionadores, dicha ganancia se puede obtener, en base a nuestro planteamiento, por dos vías: 1) Diseñando, en primer lugar, la ganancia de realimentación estática de la salida, tomando en consideración solamente la función de transferencia </font> <i><font FACE="Verdana" SIZE="2">T<sub>zw</sub> </font></i> <font FACE="Verdana" SIZE="2">(z), y luego determinar la compensación, a partir de la función de transferencia </font> <i> <font FACE="Verdana" SIZE="2">T<sub>zu</sub></font><font FACE="Symbol" SIZE="2">J</font></i><font FACE="Verdana" SIZE="2">(z). 2) Diseñando, simultáneamente, ambas ganancias. Este es el caso que seguiremos a continuación.</p> </font><b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Control y Compensación AW en </font></b> <font FACE="Verdana" SIZE="2">H</font><b><font FACE="Verdana" SIZE="2"><sub>2</sub></p>     <p ALIGN="justify">Del Lema 2.2 se obtiene el siguiente resultado:</p>     <p ALIGN="justify">Teorema 4.1  </font></b><i><font FACE="Verdana" SIZE="2">Considérese el sistema </font></i><font FACE="Verdana" SIZE="2">(22) </font><i> <font FACE="Verdana" SIZE="2">sobre el politopo</font></i><font size="2" face="Verdana"> (23), </font><i> <font FACE="Verdana" SIZE="2">con z<sub>u</sub></font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) = </font><b><font FACE="Verdana" SIZE="2">K</font></b><i><font FACE="Verdana" SIZE="2">y</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">) + </font><b><font FACE="Verdana" SIZE="2">E<sub>c</sub></font></b><font FACE="Symbol" SIZE="2">J</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">). <i>Se obtiene una ley de control</i> <i>por realimentación estática de la salida y compensación</i> <b><i>AW</i></b>, </font><i><font FACE="Verdana" SIZE="2">de la forma </font></i> <font FACE="Verdana" SIZE="2">(24), <i>garantizando un desempeño subóptimo</i> </font> <i><font FACE="Verdana" SIZE="2">en H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub> para  </font><i><font FACE="Verdana" SIZE="2">T<sub>zw</sub> </font></i> <font FACE="Verdana" SIZE="2">(z) y </font><i><font FACE="Verdana" SIZE="2">T<sub>zu</sub></font><font FACE="Symbol" SIZE="2">J</font><font FACE="Verdana" SIZE="2"> </font></i> <font FACE="Verdana" SIZE="2">(z) <i>a partir del siguiente</i> <i>problema de optimización</i>:</p>     <p ALIGN="center">min</p> </font><i><font FACE="Verdana" SIZE="2">     <p ALIGN="center">G, Y, R, Z<sub>j</sub>, X, X<sub>i</sub>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp; tr(Z<sub>j</sub>);</p>     <p ALIGN="center">i </font></i><font FACE="Verdana" SIZE="2">= 1,..., </font><i> <font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">j </font></i> <font FACE="Verdana" SIZE="2">= 1, 2.</p> </font>     <p ALIGN="justify"><i><font FACE="Verdana" SIZE="2">los siguientes conjuntos de LMIs son equivalentes</font></i><font FACE="Verdana" SIZE="2">:</font></p>     <p ALIGN="justify"><i><font face="Verdana" size="2">i)</font></i></p>     ]]></body>
<body><![CDATA[<p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec27.gif" width="281" height="382"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">para </font><i><font FACE="Verdana" SIZE="2">i </font></i> <font FACE="Verdana" SIZE="2">= 1,..., </font><i><font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">j </font></i> <font FACE="Verdana" SIZE="2">= 1, 2, </font><i><font FACE="Verdana" SIZE="2">X </font></i> <font FACE="Verdana" SIZE="2">= </font><i><font FACE="Verdana" SIZE="2">X<sup>T</sup> </font></i> <font FACE="Verdana" SIZE="2">&gt; 0</font><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>nxn</sup>, </font><i> <font FACE="Verdana" SIZE="2">Y</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>px</sup></font><sup><font face="Verdana" size="2">q</font></sup><i><font FACE="Verdana" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">, </font> <i> <font FACE="Verdana" SIZE="2">Z<sub>j</sub></font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>sx</sup></font><sup><font face="Verdana" size="2">s</font></sup><i><font FACE="Verdana" SIZE="2"> </font></i> <font FACE="Verdana" SIZE="2">. <i>A partir de lo cual, las ganancias de realimentación</i> <i>estática de la salida y de compensación están dadas por</i></font></p>     <p ALIGN="center"><font FACE="Verdana" SIZE="2"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec27a.gif" width="133" height="89"></font></p>     
<p ALIGN="justify"><font FACE="Verdana" SIZE="2"><i>ii)</i></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec30.gif" width="270" height="425"></p>     
<p ALIGN="justify">para </font><i><font FACE="Verdana" SIZE="2">i </font></i> <font FACE="Verdana" SIZE="2">= 1,..., </font><i><font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">j </font></i> <font FACE="Verdana" SIZE="2">= 1, 2, </font><i><font FACE="Verdana" SIZE="2">y donde</font></i><font FACE="Verdana" SIZE="2">: </font><i><font FACE="Verdana" SIZE="2">G</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>nxn</sup>, </font><i><font FACE="Verdana" SIZE="2">Y</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>pxn</sup>, </font> <i><font FACE="Verdana" SIZE="2">Z<sub>j</sub></font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>sx</sup><sup>s</sup>, </font><i> <font FACE="Verdana" SIZE="2">Xi </font></i><font FACE="Verdana" SIZE="2">= </font><i> <font FACE="Verdana" SIZE="2">Xi </font></i><font FACE="Verdana" SIZE="2">&gt; 0</font><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>nxn</sup>.</p> <i>     <p ALIGN="justify">A partir de lo cual, las ganancias de realimentación</i> <i>estática de la salida y de compensación están dadas por:</p> </i> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec30a.gif" width="139" height="68"></p> <b><i><font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Demostración:</p> </font></i></b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Considérese que existe una solución factible para el problema de realimentación estática de la salida, según el control (24). Entonces, a partir de las matrices dinámicas del lazo cerrado y según el Lema 2.2, para la parte </font> <i> <font FACE="Verdana" SIZE="2">i) </font></i><font FACE="Verdana" SIZE="2">se aplica una transformación congruente </font> <i><font FACE="Verdana" SIZE="2">diag</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">X</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">X</font></i><font FACE="Verdana" SIZE="2">, II) para la primera LMI en (6), y la transformación </font> <i><font FACE="Verdana" SIZE="2">diag</font></i><font FACE="Verdana" SIZE="2">(II, </font><i> <font FACE="Verdana" SIZE="2">X</font></i><font FACE="Verdana" SIZE="2">, II) para la segunda LMI en (6), con </font> <i><font FACE="Verdana" SIZE="2">X </font></i><font FACE="Verdana" SIZE="2">= </font><i> <font FACE="Verdana" SIZE="2">P</font></i><font FACE="Verdana" SIZE="2"><sup>-1</sup>. Así, se obtienen las siguientes LMIs, para las matrices de lazo cerrado A, B, C y D:</p> </font>     ]]></body>
<body><![CDATA[<p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec30b.gif" width="280" height="86"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Utilizando las matrices de lazo cerrado (25) y (26), las desigualdades matriciales son linealizadas a partir del cambio de variables </font> <i><font FACE="Verdana" SIZE="2">Y </font></i> <font FACE="Verdana" SIZE="2">= </font><b><font FACE="Verdana" SIZE="2">K</font></b><i><font FACE="Verdana" SIZE="2">C<sub>y</sub> X </font></i> <font FACE="Verdana" SIZE="2">y </font><b><font FACE="Verdana" SIZE="2">E<sub>c</sub> </font></b> <font FACE="Verdana" SIZE="2">= </font><i><font FACE="Verdana" SIZE="2">R</font></i><font FACE="Verdana" SIZE="2">, entonces se llega al resultado mostrado en el apartado </font> <i><font FACE="Verdana" SIZE="2">i)</font></i><font FACE="Verdana" SIZE="2">. Para el apartado </font> <i><font FACE="Verdana" SIZE="2">ii) </font></i><font FACE="Verdana" SIZE="2">se utiliza el sistema dual, entonces se obtienen las siguientes desigualdades matriciales:</p> </font>      <p align="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec30c.gif" width="277" height="85"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">las cuales, siguiendo el procedimiento mostrado en Duan <i>et</i> <i>al</i>. (2006), empleando funciones de Lyapunov dependientes de parámetros, se obtiene:</p> </font>     <p align="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec30d.gif" width="326" height="89"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">por lo tanto, sustituyendo las expresiones para las matrices de lazo cerrado y aplicando el cambio de variables <i>Y </i>= </font> <b><font FACE="Verdana" SIZE="2">K</font></b><i><font FACE="Verdana" SIZE="2">C<sub>y</sub>G </font></i><font FACE="Verdana" SIZE="2">y </font><b> <font FACE="Verdana" SIZE="2">E<sub>c</sub> </font></b> <font FACE="Verdana" SIZE="2">= </font><i><font FACE="Verdana" SIZE="2">R</font></i><font FACE="Verdana" SIZE="2">, se obtienen los resultados dados en el apartado </font> <i><font FACE="Verdana" SIZE="2">i)</font></i><font FACE="Verdana" SIZE="2">.</p> </font><b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Control y Compensación AW en </font></b> <font FACE="Verdana" SIZE="2">H</font><sub><font size="2" face="Symbol">¥</font></sub></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Del Lema 2.3 se deriva el siguiente resultado:</p> </font><b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Teorema 4.2 </font></b><i><font FACE="Verdana" SIZE="2">Considérese el sistema </font></i><font FACE="Verdana" SIZE="2">(22) </font><i> <font FACE="Verdana" SIZE="2">sobre el politopo</font></i><font size="2" face="Verdana"> (23), </font><i> <font FACE="Verdana" SIZE="2">con z<sub>u</sub> </font></i><font FACE="Verdana" SIZE="2">= </font><b><font FACE="Verdana" SIZE="2">K </font></b><i> <font FACE="Verdana" SIZE="2">y </font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">t</font></i><font FACE="Verdana" SIZE="2">) + </font><b><font FACE="Verdana" SIZE="2">E<sub>c</sub></font></b><font FACE="Symbol" SIZE="2">J</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">). <i>Se obtiene una ley de control</i> <i>por realimentación estática de la salida y compensación</i> <b><i>AW</i></b>, </font><i><font FACE="Verdana" SIZE="2">de la forma </font></i> <font FACE="Verdana" SIZE="2">(24), <i>garantizando un desempeño subóptimo</i> <i>en </i>H</font><sub><font size="2" face="Symbol">¥</font></sub><font FACE="Verdana" LANG="JA" SIZE="2"> </font><font FACE="Verdana" SIZE="2">para </font><i> <font FACE="Verdana" SIZE="2">T<sub>zw</sub> </font></i> <font FACE="Verdana" SIZE="2">(z) </font><i><font FACE="Verdana" SIZE="2">y T<sub>zu</sub></font><font FACE="Symbol" SIZE="2">J</font></i><font FACE="Verdana" SIZE="2">(z), <i>a partir del siguiente</i> <i>problema de optimización</i>:</p>     <p ALIGN="center">min</p> </font><i><font FACE="Verdana" SIZE="2">     ]]></body>
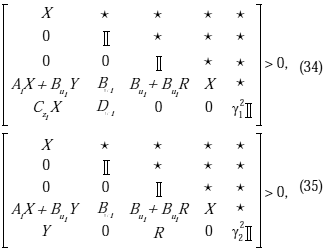
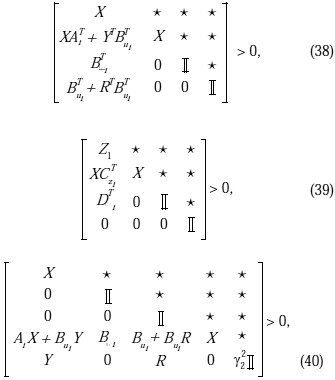
<body><![CDATA[<p ALIGN="center">G, Y, R, X, X<sub>i</sub>&nbsp;&nbsp; </font> <font FACE="Symbol" LANG="JA" SIZE="2">g</font><font FACE="Verdana" SIZE="2"><sub>j</sub><sup>2</sup> tal que</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="center">i </font></i><font FACE="Verdana" SIZE="2">= 1,..., </font><i> <font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">j </font></i> <font FACE="Verdana" SIZE="2">= 1, 2.</font></p>     <p ALIGN="justify"><i><font FACE="Verdana" SIZE="2">los siguientes conjuntos de LMIs son equivalentes</font></i><font FACE="Verdana" SIZE="2">:</font></p>     <p ALIGN="justify"><i><font face="Verdana" size="2">i)</font></i></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec34.gif" width="324" height="252"></p>     
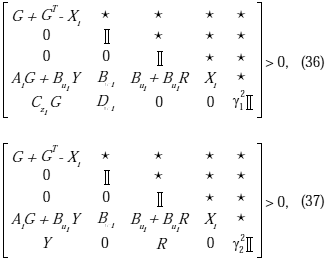
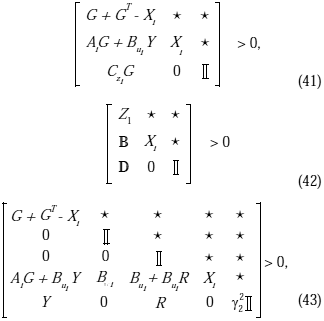
<p ALIGN="justify"><i><font face="Verdana" size="2">ii)</font></i></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec36.gif" width="325" height="260"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">para </font><i><font FACE="Verdana" SIZE="2">i </font></i> <font FACE="Verdana" SIZE="2">= 1,..., </font><i><font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">j </font></i> <font FACE="Verdana" SIZE="2">= 1, 2, </font><i><font FACE="Verdana" SIZE="2">donde</font></i><font FACE="Verdana" SIZE="2">: </font><i><font FACE="Verdana" SIZE="2">G</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>nxn</sup>, </font><i><font FACE="Verdana" SIZE="2">Y</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><sup>pxn</sup>. </font><i><font FACE="Verdana" SIZE="2">A</font></i><font size="2" face="Verdana"> </font> <i><font FACE="Verdana" SIZE="2">partir de lo cual, las ganancias de realimentación estática</font></i><font size="2" face="Verdana"> <i>de la salida y de compensación están dadas por</p> </i></font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec30a.gif" width="139" height="68"></p> <b><font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Demostración</p> </font></b><font FACE="Verdana" SIZE="2">     ]]></body>
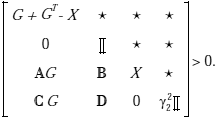
<body><![CDATA[<p ALIGN="justify">Considérese que existe una solución factible para el problema de realimentación estática de la salida, según el control (24). Entonces, a partir de las matrices dinámicas del lazo cerrado y según el Lema 2.3, para la parte </font> <i> <font FACE="Verdana" SIZE="2">i) </font></i><font FACE="Verdana" SIZE="2">se aplica una transformación congruente </font> <i><font FACE="Verdana" SIZE="2">diag</font></i><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">X</font></i><font FACE="Verdana" SIZE="2">, II, </font><i><font FACE="Verdana" SIZE="2">X</font></i><font FACE="Verdana" SIZE="2">, II) para la LMI en (9), con </font> <i><font FACE="Verdana" SIZE="2">X </font></i><font FACE="Verdana" SIZE="2">= </font><i> <font FACE="Verdana" SIZE="2">P</font></i><font FACE="Verdana" SIZE="2"><sup>-1</sup>. Así, se obtiene la siguiente LMI, para las matrices de lazo cerrado A, B, C y D:</p> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec36a.gif" width="149" height="105"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">Utilizando las matrices de lazo cerrado (25) y (26), las desigualdades matriciales son linealizadas a partir del cambio de variables </font> <i><font FACE="Verdana" SIZE="2">Y </font></i> <font FACE="Verdana" SIZE="2">= </font><b><font FACE="Verdana" SIZE="2">K</font></b><i><font FACE="Verdana" SIZE="2">C<sub>y</sub>G </font></i><font FACE="Verdana" SIZE="2">y </font><b> <font FACE="Verdana" SIZE="2">E<sub>c</sub> </font></b> <font FACE="Verdana" SIZE="2">= </font><i><font FACE="Verdana" SIZE="2">R</font></i><font FACE="Verdana" SIZE="2">, entonces se llega al resultado mostrado en el apartado </font> <i><font FACE="Verdana" SIZE="2">i)</font></i><font FACE="Verdana" SIZE="2">. Para el apartado <i>ii)</i>, siguiendo el procedimiento mostrado en Duan </font> <i> <font FACE="Verdana" SIZE="2">et al</font></i><font FACE="Verdana" SIZE="2">. (2006), empleando funciones de Lyapunov dependientes de parámetros, se obtiene:</p> </font>      <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec36b.gif" width="217" height="121"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">por lo tanto, sustituyendo las expresiones para las matrices de lazo cerrado y aplicando el cambio de variables <i>Y </i>= </font> <b><font FACE="Verdana" SIZE="2">K</font></b><i><font FACE="Verdana" SIZE="2">C<sub>y</sub>G </font></i><font FACE="Verdana" SIZE="2">y </font><b> <font FACE="Verdana" SIZE="2">E<sub>c</sub> </font></b> <font FACE="Verdana" SIZE="2">= </font><i><font FACE="Verdana" SIZE="2">R</font></i><font FACE="Verdana" SIZE="2">, se obtienen los resultados dados en el apartado </font> <i><font FACE="Verdana" SIZE="2">ii</font></i><font FACE="Verdana" SIZE="2">.</p>     <p ALIGN="justify">Los resultados así obtenidos en </font><i> <font FACE="Verdana" SIZE="2">H</font></i><sub><font size="2" face="Symbol">¥</font></sub><i><font FACE="Verdana" LANG="JA" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">y en </font><i> <font FACE="Verdana" SIZE="2">H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub> se pueden </font> <font FACE="Verdana" LANG="JA" SIZE="2">combinar a fin de obtener controladores con multiobjetivos.</font><font size="2" face="Verdana"> En las técnicas multiobjetivos clásicas, las expresiones de la forma </font><i><font FACE="Verdana" SIZE="2">A<sup>T</sup>P </font></i><font FACE="Verdana" SIZE="2">+ </font><i> <font FACE="Verdana" SIZE="2">PA </font></i><font FACE="Verdana" SIZE="2">involucran productos entre las matrices de Lyapunov y las matrices de diseño, tal como ha sido mostrado en los casos no relajados, lo que se </font> <font FACE="Verdana" LANG="JA" SIZE="2">traduce en conservatismo. A fin de garantizar la convexidad</font><font size="2" face="Verdana"> del problema, es necesario hacer una consideración </font>  <font FACE="Verdana" LANG="JA" SIZE="2">fundamental, reforzando todas las especificaciones a partir</font><font size="2" face="Verdana"> de una única función de Lyapunov. En el caso presentado, debido a las versiones extendidas de las caracterizaciones de las normas </font><i><font FACE="Verdana" SIZE="2">H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub>/ </font><i><font FACE="Verdana" SIZE="2">H</font></i><sub><font size="2" face="Symbol">¥</font></sub><i><font FACE="Verdana" LANG="JA" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">como LMIs, no se generan productos que involucren matrices de Lyapunov, y las matrices de diseño </font> <b><font FACE="Verdana" SIZE="2">K</font></b><font FACE="Verdana" SIZE="2">, </font><b><font FACE="Verdana" SIZE="2">E<sub>c</sub> </font></b> <font FACE="Verdana" SIZE="2">no dependerán de ellas, evitándose la necesidad de usar la misma matriz de Lyapunov para todas </font>  <font FACE="Verdana" LANG="JA" SIZE="2">las especificaciones.</p> </font><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Así, este hecho es muy importante debido a que no solamente hay una matriz de Lyapunov dependiente de parámetros para cada formulación, sino que hay, además, una función </font> <font FACE="Verdana" LANG="JA" SIZE="2">de Lyapunov para cada especificación de desempeño, lo</font><font size="2" face="Verdana"> que permite reducir el conservatismo.</p> </font><b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Corolario 4.1 </font></b><i><font FACE="Verdana" SIZE="2">Considérese el sistema </font></i><font FACE="Verdana" SIZE="2">(22) </font><i> <font FACE="Verdana" SIZE="2">sobre el politopo</font></i><font size="2" face="Verdana"> (23), con </font><i> <font FACE="Verdana" SIZE="2">z<sub>u</sub> </font></i> <font FACE="Verdana" SIZE="2">= </font><b><font FACE="Verdana" SIZE="2">K </font></b><i><font FACE="Verdana" SIZE="2">y </font></i> <font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">t</font></i><font FACE="Verdana" SIZE="2">) + </font><b><font FACE="Verdana" SIZE="2">E<sub>c</sub></font></b><font FACE="Symbol" SIZE="2">J</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">k</font></i><font FACE="Verdana" SIZE="2">). <i>Se obtiene una ley de control</i> <i>por realimentación estática de la salida y compensación</i> </font> <i><font FACE="Verdana" SIZE="2"><b>AW</b>, de la forma </font></i><font FACE="Verdana" SIZE="2">(24), <i>garantizando un desempeño subóptimo</i> </font> <i><font FACE="Verdana" SIZE="2">en H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub> </font><i><font FACE="Verdana" SIZE="2">para T<sub>zw</sub> </font></i> <font FACE="Verdana" SIZE="2">(z) <i>y un desempeño sub-óptimo</i> </font> <i><font FACE="Verdana" SIZE="2">en H</font></i><sub><font size="2" face="Symbol">¥</font></sub><i><font FACE="Verdana" LANG="JA" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">para </font><i> <font FACE="Verdana" SIZE="2">T<sub>zu</sub></font></i><font FACE="Symbol" SIZE="2">J</font><font FACE="Verdana" SIZE="2">(z), <i>a partir del siguiente problema de</i> <i>optimización</i>:</p>     <p ALIGN="center">min</p> </font><i><font FACE="Verdana" SIZE="2">     <p ALIGN="center">G, Y, R, X, X<sub>i</sub>&nbsp;&nbsp; tr (Z<sub>1</sub>) tal que</p>     ]]></body>
<body><![CDATA[<p ALIGN="center">i </font></i><font FACE="Verdana" SIZE="2">= 1,..., </font><i> <font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">j </font></i> <font FACE="Verdana" SIZE="2">= 1, 2.</p> </font>     <p ALIGN="justify"><i><font FACE="Verdana" SIZE="2">los siguientes conjuntos de LMIs son equivalentes</font></i><font FACE="Verdana" SIZE="2">:</font></p>     <p ALIGN="justify"><i><font face="Verdana" size="2">i)</font></i></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec38.gif" width="335" height="380"></p> <i><font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">para i </font></i><font FACE="Verdana" SIZE="2">= 1,..., </font><i><font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">donde X </font></i> <font FACE="Verdana" SIZE="2">= </font><i><font FACE="Verdana" SIZE="2">X<sup>T</sup> </font></i> <font FACE="Verdana" SIZE="2">&gt; 0</font><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><i><sup>nxn</sup></i></font><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">Y</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><i><font FACE="Verdana" SIZE="2"><sup>pxn</sup></font></i><font FACE="Verdana" SIZE="2">. </font><i><font FACE="Verdana" SIZE="2">A</font></i><font size="2" face="Verdana"> </font> <i><font FACE="Verdana" SIZE="2">partir de lo cual, las ganancias de realimentación estática</font></i><font size="2" face="Verdana"> <i>de la salida y de compensación están dadas por</i>:</font></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec30a.gif" width="139" height="68"></p>     
<p ALIGN="justify"><i><font face="Verdana" size="2">ii)</font></i></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec41.gif" width="324" height="321"></p> <i><font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">para i </font></i><font FACE="Verdana" SIZE="2">= 1,..., </font><i><font FACE="Verdana" SIZE="2">N</font></i><font FACE="Verdana" SIZE="2">, </font><i><font FACE="Verdana" SIZE="2">donde G</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><font FACE="Verdana" SIZE="2"><i><sup>nxn</sup></i>, </font><i> <font FACE="Verdana" SIZE="2">Y</font></i><font FACE="Symbol" SIZE="2">ÎÂ</font><i><font FACE="Verdana" SIZE="2"><sup>pxn</sup></font></i><font FACE="Verdana" SIZE="2">. </font><i><font FACE="Verdana" SIZE="2">A partir de lo</font></i><font size="2" face="Verdana"> </font> <i><font FACE="Verdana" SIZE="2">cual, las ganancias de realimentación estática de la salida</font></i><font size="2" face="Verdana"> <i>y de compensación están dadas por</i>:</font></p>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec30a.gif" width="139" height="68"></p> <b><font FACE="Verdana" SIZE="2">     
]]></body>
<body><![CDATA[<p ALIGN="justify">EJEMPLO NUMÉRICO</p> </font></b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">Para un ejemplo ilustrativo, considérese una variante del sistema dinámico inestable mostrado en Lee </font> <i><font FACE="Verdana" SIZE="2">et al</font></i><font FACE="Verdana" SIZE="2">. (2006):</p> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec41a.gif" width="348" height="295"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">donde: el parámetro </font> <font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Symbol" SIZE="2">Î</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font><font FACE="Verdana" SIZE="2">[2, 2.7]. Tal como se puede observar en la <a href="#fig3">Figura 3</a>, para los diferentes valores de </font>  <font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">, el sistema en lazo abierto es inestable.</font></p>     <p ALIGN="center"><font FACE="Verdana" SIZE="2"><a name="fig3"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig3.gif" width="406" height="723"></a></p>     
<p ALIGN="justify">En este ejemplo, se considera la saturación de los actuadores en el sentido de que </font>  <font FACE="Symbol" LANG="JA" SIZE="2">s</font><font FACE="Verdana" SIZE="2">(</font><i><font FACE="Verdana" SIZE="2">u</font></i><font FACE="Verdana" SIZE="2">)</font><font FACE="Symbol" SIZE="2">Î</font><font FACE="Verdana" SIZE="2"> [-6.2, 6.2].</p> </font><font FACE="Verdana" LANG="JA" SIZE="2">     <p ALIGN="justify">En primer lugar, a los fines de evaluar la estabilidad bajo</font><font size="2" face="Verdana"> incertidumbre, se considera el diseño de una ganancia de realimentación estática de la salida sin tomar en cuenta la saturación de los actuadores. Entonces, aplicando el Teorema 4.2 se obtiene la siguiente ganancia:</p> </font>     <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec41b.gif" width="110" height="51"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">la cual permite garantizar la estabilidad en lazo cerrado para todos los valores de </font> <font FACE="Verdana" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">, tal como se muestra en la <a href="#fig4">Figura 4</a>, con un índice de desempeño ||</font><i><font FACE="Verdana" SIZE="2">T<sub>zw</sub></font></i><font FACE="Verdana" SIZE="2">(z)</font><i><font FACE="Verdana" SIZE="2">||</font></i><sub><font size="2" face="Symbol">¥</font></sub><i><font FACE="Verdana" LANG="JA" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">&lt; 1.2611.</font></p>     <p ALIGN="center"><font FACE="Verdana" SIZE="2"><a name="fig4"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig4.gif" width="401" height="727"></a></p>     
]]></body>
<body><![CDATA[<p ALIGN="justify">Para  </font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" LANG="JA" SIZE="2"> </font> <font FACE="Verdana" SIZE="2">= 2.35, la <a href="#fig5">Figura 5</a> muestra el comportamiento temporal de las salidas controladas cuando no existe saturación en los actuadores.</font></p>     <p ALIGN="center"><font FACE="Verdana" SIZE="2"><a name="fig5"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig5.gif" width="363" height="345"></a></p>     
<p ALIGN="justify">En ella se puede observar la estabilización del sistema en lazo cerrado.</p>     <p ALIGN="justify">Cuando la saturación en los actuadores se hace presente y no hay compensación, el comportamiento temporal se deteriora (<a href="#fig6">Figura 6</a>). Esto sugiere el diseño de la ganancia de compensación.</p>     <p ALIGN="center"><a name="fig6"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig6.gif" width="371" height="330"></a></p>     
<p ALIGN="justify">Por lo tanto, nuevamente aplicando el Teorema 4.2 para la síntesis de la ganancia de realimentación estática de la salida y de la ganancia de compensación se obtienen:</p> </font>      <p ALIGN="center"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09ec41c.gif" width="184" height="127"></p> <font FACE="Verdana" SIZE="2">     
<p ALIGN="justify">con los índices de desempeño ||</font><i><font FACE="Verdana" SIZE="2">T<sub>zw</sub> </font></i> <font FACE="Verdana" SIZE="2">(z)</font><i><font FACE="Verdana" SIZE="2">||</font></i><sub><font size="2" face="Symbol">¥</font></sub><i><font FACE="Verdana" LANG="JA" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">&lt; 0.9255 y ||</font><i><font FACE="Verdana" SIZE="2">T<sub>zu</sub></font><font FACE="Symbol" SIZE="2">J</font></i><font FACE="Verdana" SIZE="2">(z)</font><i><font FACE="Verdana" SIZE="2">||</font></i><sub><font size="2" face="Symbol">¥</font></sub><i><font FACE="Verdana" LANG="JA" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">&lt; 0.2700.</p>     <p ALIGN="justify">En consecuencia, al tomarse en cuenta la saturación de los actuadores en el diseño del controlador se mejora el índice de desempeño del efecto de las perturbaciones sobre la </font> <font FACE="Verdana" LANG="JA" SIZE="2">salida controlada. Para verificar la estabilidad, la <a href="#fig7">Figura</a></font><font size="2" face="Verdana"><a href="#fig7"> 7</a> muestra la distribución de los polos con respecto a la variación del parámetro </font><font FACE="Symbol" LANG="JA" SIZE="2">a</font><font FACE="Verdana" SIZE="2">. Todos estos polos pertenecen a la región estable, por lo tanto el sistema en lazo cerrado es robustamente estable.</font></p>     <p ALIGN="center"><a name="fig7"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig7.gif" width="325" height="623"></a></p>     
]]></body>
<body><![CDATA[<p align="justify"><font size="2" face="Verdana">Para evaluar el efecto de la compensación, en primer lugar, consideremos el diseño del control sin tomar en cuenta la saturación e induciendo, para la simulación, que la misma se hace presente, a partir de lo cual se evalúa el desempeño con la ganancia compensación, que se obtiene en un segundo cálculo. Tal como se muestra en la <a href="#fig8">Figura 8</a>, el comportamiento temporal, con respecto a la evolución sin compensación, se mejora. El efecto de la saturación es minimizado en el sentido de que se alcanza el estado estacionario en un tiempo inferior respecto al comportamiento sin compensación (<a href="#fig6">Figura 6</a>), aproximándose a la evolución temporal sin la presencia de saturación en los accionadores.</font></p>     <p align="center"><a name="fig8"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig8.gif" width="392" height="327"></a></p>     
<p align="justify"><font size="2" face="Verdana">Una segunda evaluación se refiere a considerar el diseño de la ganancia de realimentación estática y de la ganancia de compensación de manera conjunta. La <a href="#fig9">Figura 9</a> muestra la evolución temporal de las salidas controladas, con realimentación de la salida y con compensación. Se puede observar que esta dinámica es más oscilatoria con respecto a la mostrada en la <a href="#fig8">Figura 8</a>, por cuanto la ubicación de los polos en lazo cerrado es distinta respecto al primer cálculo de la ganancia de estabilización estática.</font></p>     <p align="center"><a name="fig9"> <img border="0" src="/img/fbpe/rfiucv/v26n3/art09fig9.gif" width="355" height="353"></a></p>     
<p align="justify"><b><font FACE="Verdana" SIZE="2">CONCLUSIONES</font></b></p>     <p align="justify"><font size="2" face="Verdana">A partir de la salida, se ha planteado y resuelto el problema de control por realimentación estática de la salida y con compensación AW en sistemas lineales tiempo discreto con incertidumbres politópicas.</font></p>     <p align="justify"><font size="2" face="Verdana">El método de síntesis consiste en diseñar dos ganancias, una que corresponde a la realimentación estática de la salida y otra que corresponde a la ganancia de compensación AW. Así, se toman en cuenta dos funciones de transferencia.</font></p>     <p align="justify"><font size="2" face="Verdana">La primera que corresponde al desempeño en lazo cerrado de las salidas controladas respecto a las perturbaciones.</font></p> <font FACE="Verdana" SIZE="2">     <p ALIGN="justify">La segunda corresponde a tomar en cuenta el efecto de la saturación de los accionadores en la señal de control, de tal manera que la diferencia entre la salida del actuador y la salida del controlador se considera como una señal de perturbación adicional. Por lo tanto, bajo las premisas de estabilidad robusta y manejo de perturbaciones, se plantea el diseño en el marco del control óptimo robusto con criterios multi-objetivos, a partir de lo cual se obtienen las ganancias </font>  <font FACE="Verdana" LANG="JA" SIZE="2">bajo las premisas de la definición de las normas </font><i> <font FACE="Verdana" SIZE="2">H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub> y  </font><i><font FACE="Verdana" SIZE="2">H</font></i><sub><font size="2" face="Symbol">¥</font></sub><font size="2" face="Verdana"> como desigualdades matriciales lineales, y aplicadas a las funciones de transferencias señaladas. En consecuencia, las ganancias de realimentación de la salida extendida y de compensación AW se obtienen por solución de conjuntos de LMIs, según los criterios multi-objetivos que se impongan.</p>     <p ALIGN="justify">Dado que los resultados obtenidos se han derivado de versiones extendidas de las caracterizaciones de las normas <i>H</i><sub>2</sub>/</font><i><font FACE="Verdana" SIZE="2">H</font></i><sub><font size="2" face="Symbol">¥</font></sub><i><font FACE="Verdana" LANG="JA" SIZE="2"> </font></i><font FACE="Verdana" SIZE="2">como LMIs, se reduce el conservatismo, porque se </font> <font FACE="Verdana" LANG="JA" SIZE="2">utiliza una función de Lyapunov para cada especificación</font><font size="2" face="Verdana"> de desempeño.</p> </font><font FACE="Verdana" LANG="JA" SIZE="2">     ]]></body>
<body><![CDATA[<p ALIGN="justify">Los resultados, además de su verificación formal, han sido</font><font size="2" face="Verdana"> evaluados numéricamente e indican la efectividad de la compensación AW robusta.</p> </font><b><font FACE="Verdana" SIZE="2">     <p ALIGN="justify">AGRADECIMIENTOS</p> </font></b><font FACE="Verdana" LANG="JA" SIZE="2">     <p ALIGN="justify">Este trabajo ha sido financiado por el CDCHT de la</font><font size="2" face="Verdana"> Universidad de Los Andes, a través del proyecto No. <i>I-1268-11-02-A</i>, por lo que gratamente se reconoce este soporte.</p> </font><b><font FACE="Verdana" SIZE="2">     <p align="justify">REFERENCIAS</p> </font></b><font FACE="Verdana" SIZE="2">     <!-- ref --><p ALIGN="justify">1. Åström, K. J. &amp; Rundqwist, L. (1989). <i>Integrator windup</i> <i>and how to avoid it</i>. In: Proc. of the American Control Conference. pp. 1693–1698.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876941&pid=S0798-4065201100030000900001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">2. Campo, P. J. &amp; Morari, M. (1990). <i>Robust control of</i> <i>processes subject to saturation nonlinearities</i>. Comp. &amp; Chem. Enginnering 14, 343–358.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876942&pid=S0798-4065201100030000900002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">3. Cao, Y-Y. &amp; Zongli, L. (2006). </font><i><font FACE="Verdana" SIZE="2">An anti-windup design for</font></i><font size="2" face="Verdana"> </font> <i> <font FACE="Verdana" SIZE="2">polytopic systems by a parameter dependent lyapunov</font></i><font size="2" face="Verdana"> <i>function approach</i>. Intern. J. Syst. Sci. 37(2), 129–139.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876943&pid=S0798-4065201100030000900003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">4. Duan, Z., Zhang, J., Zhang, C., Mosca, E. (2006). </font><i><font FACE="Verdana" SIZE="2">Robust</font></i><font size="2" face="Verdana"> <i>H</i><sub>2</sub> </font><i><font FACE="Verdana" SIZE="2">and H</font><font FACE="Verdana" LANG="JA"><sub>&#8734;</sub></font><font FACE="Verdana" LANG="JA" SIZE="2"> filtering for uncertain linear systems</font></i><font FACE="Verdana" SIZE="2">. Automatica 42, 1919–1926.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876944&pid=S0798-4065201100030000900004&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">5. Gomes Da Silva Jr., J. M. &amp; Tarbouriech, S. (2005). <i>Antiwindup</i> </font> <i><font FACE="Verdana" SIZE="2">design with guaranteed regions of stability:</font></i><font size="2" face="Verdana"> </font> <i> <font FACE="Verdana" SIZE="2">An LMI approach</font></i><font FACE="Verdana" SIZE="2">. IEEE Tran. on Autom. Control 50(1), 106–111.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876945&pid=S0798-4065201100030000900005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">6. He, Y., Wu, M., She, J. H. (2005). <i>Improved boundedreallemma</i> </font> <i><font FACE="Verdana" SIZE="2">representation and H</font><font FACE="Verdana" LANG="JA"><sub>&#8734;</sub></font><font FACE="Verdana" LANG="JA" SIZE="2"> </font><font FACE="Verdana" SIZE="2">control of systems</font></i><font size="2" face="Verdana"> <i>with polytopic uncertainties</i>. IEEE Trans. on Autom. Control 52(7), 380–383.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876946&pid=S0798-4065201100030000900006&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">7. Hu, T. &amp; Lin, Z. (2001). <i>Disturbance rejection with</i> <i>saturation actuators for discrete-time linear systems</i>. In: Proc. 40th IEEE Conf. on Control and Decision. Vol. WeM01-3. Orlando, Florida, USA. pp. 1723–1728.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876947&pid=S0798-4065201100030000900007&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">8. Kothare, M. V. &amp; Morari, M. (1997). </font><i><font FACE="Verdana" SIZE="2">Stability analysis</font></i><font size="2" face="Verdana"> </font> <i> <font FACE="Verdana" SIZE="2">of anti-windup control systems: A review and</font></i><font size="2" face="Verdana"> <i>some generalizations</i>. In: Proc. European Control Conference ECC97.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876948&pid=S0798-4065201100030000900008&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">9. Kothare, M. V., Campo, P. J., Morari, M., Nett, C.N. (1994). </font><i><font FACE="Verdana" LANG="JA" SIZE="2">A unified framework for the study of antiwindup</font></i><font size="2" face="Verdana"> <i>designs</i>. Automatica 30(12), 1869–1883.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876949&pid=S0798-4065201100030000900009&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">10. Lee, K. H., Joon, H. L., Wook, H. K. (2006). </font><i><font FACE="Verdana" LANG="JA" SIZE="2">Sufficient</font></i><font size="2" face="Verdana"> </font> <i><font FACE="Verdana" SIZE="2">lmi conditions for H</font><sub><font FACE="Verdana" LANG="JA">&#8734;</font></sub><font FACE="Verdana" LANG="JA" SIZE="2"> </font><font FACE="Verdana" SIZE="2">output feedback stabilization</font></i><font size="2" face="Verdana"> <i>of linear discrete-time systems</i>. IEEE Trans. on Automatic Control 51(4), 675–680.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876950&pid=S0798-4065201100030000900010&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">11. Mulder, E.F. &amp; Kothare, M.V. (2002). <i>Static antiwindup</i> <i>controller synthesis using simultaneous convex design</i>. In: Proceedings of the American Control Conference. Anchorage. pp. 651–656.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876951&pid=S0798-4065201100030000900011&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">12. Mulder, E.F., Kothare, M.V., Morari, M. (2001). </font> <i><font FACE="Verdana" SIZE="2">Multivariable anti-windup controller synthesis using</font></i><font size="2" face="Verdana"> <i>linear matrix inequalities</i>. Automatica 37, 1407– 1416.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876952&pid=S0798-4065201100030000900012&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">13. Narendra, S. K. &amp; Balakrishnan, J. (1997). <i>Adaptive</i> <i>control using multiple models</i>. IEEE Trans. Autom. Control Vol. 42(2), 171-187.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876953&pid=S0798-4065201100030000900013&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">14. Oliveira, M. C., Geromel, J. C., Bernussou, J. (2002). </font> <i><font FACE="Verdana" SIZE="2">Extended H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub> </font><i><font FACE="Verdana" SIZE="2">and H</font><font FACE="Verdana" LANG="JA"><sub>&#8734;</sub></font><font FACE="Verdana" LANG="JA" SIZE="2"> </font><font FACE="Verdana" SIZE="2">norm characterizations and</font></i><font size="2" face="Verdana"> <i>controller parametrizations for discrete-time systems</i>. Int. J. of Control 75(9), 666–679.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876954&pid=S0798-4065201100030000900014&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">15. Pipeleers, G., Demeulenaerea, B., Sweversa, J., Vandenberghe, L. (2009). </font><i><font FACE="Verdana" SIZE="2">Extended lmi</font></i><font size="2" face="Verdana"> </font> <i> <font FACE="Verdana" SIZE="2">characterizations for stability and performance of</font></i><font size="2" face="Verdana"> <i>linear systems</i>. Systems &amp; Control Letters 58, 510–518.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876955&pid=S0798-4065201100030000900015&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">16. Ríos-Bolívar, A. (2007). <i>Controller synthesis with</i> </font> <i><font FACE="Verdana" SIZE="2">compensation AW and performance in H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub>/</font><i><font FACE="Verdana" SIZE="2">H</font><sub><font FACE="Verdana" LANG="JA">&#8734;</font></sub></i><font FACE="Verdana" SIZE="2">. Revista Técnica de Ingeniería 30(3), 263–272.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876956&pid=S0798-4065201100030000900016&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">17. Ríos-Bolívar, A. (2008). </font> <i><font FACE="Verdana" SIZE="2">Un método para el diseño de</font></i><font size="2" face="Verdana"> </font> <i> <font FACE="Verdana" SIZE="2">compensación AW robusta en sistemas lineales a</font></i><font size="2" face="Verdana"> <i>tiempo discreto</i>. Rev. Ciencia e Ingeniería 29(2), 173–182.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876957&pid=S0798-4065201100030000900017&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">18. Ríos-Bolívar, A. &amp; Garcia, G. (2004). </font><i><font FACE="Verdana" SIZE="2">Control with</font></i><font size="2" face="Verdana"> </font>  <font FACE="Verdana" LANG="JA" SIZE="2"><i>saturation compensation and fault detection filter</i></font><font size="2" face="Verdana"> <i>design</i>. Rev. Ciencia e Ingeniería 25(1), 51–59.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876958&pid=S0798-4065201100030000900018&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">19. Ríos-Bolívar, A. &amp; Godoy, S. (2005). <i>Multivariable</i> </font> <i><font FACE="Verdana" SIZE="2">anti-windup controller design using H</font></i><font FACE="Verdana" SIZE="2"><sub>2</sub>/</font><i><font FACE="Verdana" SIZE="2">H</font><sub><font FACE="Verdana" LANG="JA">&#8734;</font></sub></i><font size="2" face="Verdana"> <i>multiobjectives</i>. In: ICGST Int. Conf. on Automatic Control and System Engineering. Vol. 1. Cairo, Egypt. pp. 28–34.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876959&pid=S0798-4065201100030000900019&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">20. Ríos-Bolívar, A. &amp; Godoy, S. (2006). </font><i><font FACE="Verdana" SIZE="2">Multiobjective</font></i><font size="2" face="Verdana"> </font> <i><font FACE="Verdana" SIZE="2">approaches for robust anti-windup controller synthesis</font></i><font size="2" face="Verdana"> <i>in LTI systems</i>. WSEAS Transaction on Systems 5(1),164–171.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876960&pid=S0798-4065201100030000900020&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">21. Ríos-Bolívar, A., Rivas, F., Garcia, G. (2005). <i>Robust</i> <i>anti-windup compensation for PID controllers</i>. In: 7th WSEAS Int. Conf. on Automatic Control, Modelling and Simulation, ACMOS-05. Prague - Czech Republic. pp. 242–247.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876961&pid=S0798-4065201100030000900021&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">22. Ríos-Bolívar, A., Delgado, V., Márquez, R. (2010). </font> <i><font FACE="Verdana" SIZE="2">Control y compensación Anti-Windup robusta para</font></i><font size="2" face="Verdana"> <i>sistemas lineales inciertos</i>. Rev. Iberoamericana de Automática e Informática Industrial. (Por aparecer).&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876962&pid=S0798-4065201100030000900022&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">23. Wada, N. &amp; Saeki, M. (2003). </font><i><font FACE="Verdana" SIZE="2">Design of a static antiwindup</font></i><font size="2" face="Verdana"> </font> <i> <font FACE="Verdana" SIZE="2">compensator that optimizes L2 performance:</font></i><font size="2" face="Verdana"> <i>An LMI based approach</i>. In: Proc. of the IEEE International Conference on Robotics &amp; Automation. Taipei-Taiwan. pp. 2628–2633.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876963&pid=S0798-4065201100030000900023&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">24. Xu, S., Lam, J., Zou, Y. (2007). </font><i><font FACE="Verdana" SIZE="2">New versions of bounded</font></i><font size="2" face="Verdana"> </font> <i> <font FACE="Verdana" SIZE="2">real lemmas for continuous and discrete uncertain</font></i><font size="2" face="Verdana"> <i>systems</i>. Circuits Syst. Signal Process 26, 829–838.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876964&pid=S0798-4065201100030000900024&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><p ALIGN="justify">25. Zheng, A., Kothare, M. V., Morari, M. (1993). <i>Antiwindup</i> <i>design for internal model control</i>. Technical Report CIT-CDS Technical Memo. CalTech.&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=1876965&pid=S0798-4065201100030000900025&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --> ]]></body>
<back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Åström]]></surname>
<given-names><![CDATA[K. J]]></given-names>
</name>
<name>
<surname><![CDATA[Rundqwist]]></surname>
<given-names><![CDATA[L]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Integrator windup and how to avoid it]]></article-title>
<source><![CDATA[Proc. of the American Control Conference]]></source>
<year>1989</year>
<page-range>1693-1698</page-range></nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Campo]]></surname>
<given-names><![CDATA[P. J]]></given-names>
</name>
<name>
<surname><![CDATA[Morari]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Robust control of processes subject to saturation nonlinearities]]></article-title>
<source><![CDATA[Comp. & Chem. Enginnering]]></source>
<year>1990</year>
<volume>14</volume>
<page-range>343-358</page-range></nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Cao]]></surname>
<given-names><![CDATA[Y-Y]]></given-names>
</name>
<name>
<surname><![CDATA[Zongli]]></surname>
<given-names><![CDATA[L]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[An anti-windup design for polytopic systems by a parameter dependent lyapunov function approach]]></article-title>
<source><![CDATA[Intern. J. Syst. Sci]]></source>
<year>2006</year>
<volume>37</volume>
<numero>2</numero>
<issue>2</issue>
<page-range>129-139</page-range></nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Duan]]></surname>
<given-names><![CDATA[Z]]></given-names>
</name>
<name>
<surname><![CDATA[Zhang]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[Zhang]]></surname>
<given-names><![CDATA[C]]></given-names>
</name>
<name>
<surname><![CDATA[Mosca]]></surname>
<given-names><![CDATA[E]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Robust H2 and H&#8734; filtering for uncertain linear systems]]></article-title>
<source><![CDATA[Automatica]]></source>
<year>2006</year>
<volume>42</volume>
<page-range>1919-1926</page-range></nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Gomes Da Silva Jr.]]></surname>
<given-names><![CDATA[J. M]]></given-names>
</name>
<name>
<surname><![CDATA[Tarbouriech]]></surname>
<given-names><![CDATA[S]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Antiwindup design with guaranteed regions of stability: An LMI approach]]></article-title>
<source><![CDATA[IEEE Tran. on Autom. Control]]></source>
<year>2005</year>
<volume>50</volume>
<numero>1</numero>
<issue>1</issue>
<page-range>106-111</page-range></nlm-citation>
</ref>
<ref id="B6">
<label>6</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[He]]></surname>
<given-names><![CDATA[Y]]></given-names>
</name>
<name>
<surname><![CDATA[Wu]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
<name>
<surname><![CDATA[She]]></surname>
<given-names><![CDATA[J. H]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Improved boundedreallemma representation and H&#8734; control of systems with polytopic uncertainties]]></article-title>
<source><![CDATA[IEEE Trans. on Autom. Control]]></source>
<year>2005</year>
<volume>52</volume>
<numero>7</numero>
<issue>7</issue>
<page-range>380-383</page-range></nlm-citation>
</ref>
<ref id="B7">
<label>7</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Hu]]></surname>
<given-names><![CDATA[T]]></given-names>
</name>
<name>
<surname><![CDATA[Lin]]></surname>
<given-names><![CDATA[Z]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Disturbance rejection with saturation actuators for discrete-time linear systems]]></article-title>
<source><![CDATA[]]></source>
<year>2001</year>
<conf-name><![CDATA[40th Conf. on Control and Decision]]></conf-name>
<conf-loc>Orlando Florida</conf-loc>
<page-range>1723-1728</page-range></nlm-citation>
</ref>
<ref id="B8">
<label>8</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Kothare]]></surname>
<given-names><![CDATA[M. V]]></given-names>
</name>
<name>
<surname><![CDATA[Morari]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Stability analysis of anti-windup control systems: A review and some generalizations]]></article-title>
<source><![CDATA[]]></source>
<year>1997</year>
<conf-name><![CDATA[ Proc. European Control Conference ECC97]]></conf-name>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B9">
<label>9</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Kothare]]></surname>
<given-names><![CDATA[M. V]]></given-names>
</name>
<name>
<surname><![CDATA[Campo]]></surname>
<given-names><![CDATA[P. J]]></given-names>
</name>
<name>
<surname><![CDATA[Morari]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
<name>
<surname><![CDATA[Nett]]></surname>
<given-names><![CDATA[C.N]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A unified framework for the study of antiwindup designs]]></article-title>
<source><![CDATA[Automatica]]></source>
<year>1994</year>
<volume>30</volume>
<numero>12</numero>
<issue>12</issue>
<page-range>1869-1883</page-range></nlm-citation>
</ref>
<ref id="B10">
<label>10</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Lee]]></surname>
<given-names><![CDATA[K. H]]></given-names>
</name>
<name>
<surname><![CDATA[Joon]]></surname>
<given-names><![CDATA[H. L]]></given-names>
</name>
<name>
<surname><![CDATA[Wook]]></surname>
<given-names><![CDATA[H. K]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Sufficient lmi conditions for H&#8734; output feedback stabilization of linear discrete-time systems]]></article-title>
<source><![CDATA[IEEE Trans. on Automatic Control]]></source>
<year>2006</year>
<volume>51</volume>
<numero>4</numero>
<issue>4</issue>
<page-range>675-680</page-range></nlm-citation>
</ref>
<ref id="B11">
<label>11</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Mulder]]></surname>
<given-names><![CDATA[E.F]]></given-names>
</name>
<name>
<surname><![CDATA[Kothare]]></surname>
<given-names><![CDATA[M.V]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Static antiwindup controller synthesis using simultaneous convex design]]></article-title>
<source><![CDATA[Proceedings of the American Control Conference]]></source>
<year>2002</year>
<page-range>651-656</page-range><publisher-loc><![CDATA[Anchorage ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B12">
<label>12</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Mulder]]></surname>
<given-names><![CDATA[E.F]]></given-names>
</name>
<name>
<surname><![CDATA[Kothare]]></surname>
<given-names><![CDATA[M.V]]></given-names>
</name>
<name>
<surname><![CDATA[Morari]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Multivariable anti-windup controller synthesis using linear matrix inequalities]]></article-title>
<source><![CDATA[Automatica]]></source>
<year>2001</year>
<volume>37</volume>
<page-range>1407- 1416</page-range></nlm-citation>
</ref>
<ref id="B13">
<label>13</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Narendra]]></surname>
<given-names><![CDATA[S. K]]></given-names>
</name>
<name>
<surname><![CDATA[Balakrishnan]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Adaptive control using multiple models]]></article-title>
<source><![CDATA[IEEE Trans. Autom. Control]]></source>
<year>1997</year>
<volume>42</volume>
<numero>2</numero>
<issue>2</issue>
<page-range>171-187</page-range></nlm-citation>
</ref>
<ref id="B14">
<label>14</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Oliveira]]></surname>
<given-names><![CDATA[M. C]]></given-names>
</name>
<name>
<surname><![CDATA[Geromel]]></surname>
<given-names><![CDATA[J. C]]></given-names>
</name>
<name>
<surname><![CDATA[Bernussou]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Extended H2 and H&#8734; norm characterizations and controller parametrizations for discrete-time systems]]></article-title>
<source><![CDATA[Int. J. of Control]]></source>
<year>2002</year>
<volume>75</volume>
<numero>9</numero>
<issue>9</issue>
<page-range>666-679</page-range></nlm-citation>
</ref>
<ref id="B15">
<label>15</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Pipeleers]]></surname>
<given-names><![CDATA[G]]></given-names>
</name>
<name>
<surname><![CDATA[Demeulenaerea]]></surname>
<given-names><![CDATA[B]]></given-names>
</name>
<name>
<surname><![CDATA[Sweversa]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[Vandenberghe]]></surname>
<given-names><![CDATA[L]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Extended lmi characterizations for stability and performance of linear systems]]></article-title>
<source><![CDATA[Systems & Control Letters]]></source>
<year>2009</year>
<volume>58</volume>
<page-range>510-518</page-range></nlm-citation>
</ref>
<ref id="B16">
<label>16</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Ríos-Bolívar]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Controller synthesis with compensation AW and performance in H2/H&#8734;]]></article-title>
<source><![CDATA[Revista Técnica de Ingeniería]]></source>
<year>2007</year>
<volume>30</volume>
<numero>3</numero>
<issue>3</issue>
<page-range>263-272</page-range></nlm-citation>
</ref>
<ref id="B17">
<label>17</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Ríos-Bolívar]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Un método para el diseño de compensación AW robusta en sistemas lineales a tiempo discreto]]></article-title>
<source><![CDATA[Rev. Ciencia e Ingeniería]]></source>
<year>2008</year>
<volume>29</volume>
<numero>2</numero>
<issue>2</issue>
<page-range>173-182</page-range></nlm-citation>
</ref>
<ref id="B18">
<label>18</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Ríos-Bolívar]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[Garcia]]></surname>
<given-names><![CDATA[G]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Control with saturation compensation and fault detection filter design]]></article-title>
<source><![CDATA[Rev. Ciencia e Ingeniería]]></source>
<year>2004</year>
<volume>25</volume>
<numero>1</numero>
<issue>1</issue>
<page-range>51-59</page-range></nlm-citation>
</ref>
<ref id="B19">
<label>19</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Ríos-Bolívar]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[Godoy]]></surname>
<given-names><![CDATA[S]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Multivariable anti-windup controller design using H2/H&#8734; multiobjectives]]></article-title>
<source><![CDATA[]]></source>
<year>2005</year>
<volume>1</volume>
<conf-name><![CDATA[ ICGST Int. Conf. on Automatic Control and System Engineering]]></conf-name>
<conf-loc> </conf-loc>
<page-range>28-34</page-range><publisher-loc><![CDATA[Cairo ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B20">
<label>20</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Ríos-Bolívar]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[Godoy]]></surname>
<given-names><![CDATA[S]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Multiobjective approaches for robust anti-windup controller synthesis in LTI systems]]></article-title>
<source><![CDATA[WSEAS Transaction on Systems]]></source>
<year>2006</year>
<volume>5</volume>
<numero>1</numero>
<issue>1</issue>
<page-range>164-171</page-range></nlm-citation>
</ref>
<ref id="B21">
<label>21</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Ríos-Bolívar]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[Rivas]]></surname>
<given-names><![CDATA[F]]></given-names>
</name>
<name>
<surname><![CDATA[Garcia]]></surname>
<given-names><![CDATA[G]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Robust anti-windup compensation for PID controllers]]></article-title>
<source><![CDATA[]]></source>
<year>2005</year>
<conf-name><![CDATA[7th WSEAS Int. Conf. on Automatic Control, Modelling and Simulation, ACMOS-05]]></conf-name>
<conf-loc>Prague </conf-loc>
<page-range>242-247</page-range></nlm-citation>
</ref>
<ref id="B22">
<label>22</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Ríos-Bolívar]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[Delgado]]></surname>
<given-names><![CDATA[V]]></given-names>
</name>
<name>
<surname><![CDATA[Márquez]]></surname>
<given-names><![CDATA[R]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Control y compensación Anti-Windup robusta para sistemas lineales inciertos]]></article-title>
<source><![CDATA[Rev. Iberoamericana de Automática e Informática Industrial]]></source>
<year>2010</year>
</nlm-citation>
</ref>
<ref id="B23">
<label>23</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Wada]]></surname>
<given-names><![CDATA[N]]></given-names>
</name>
<name>
<surname><![CDATA[Saeki]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Design of a static antiwindup compensator that optimizes L2 performance: An LMI based approach]]></article-title>
<source><![CDATA[]]></source>
<year>2003</year>
<conf-name><![CDATA[ IEEE International Conference on Robotics & Automation]]></conf-name>
<conf-loc>Taipei </conf-loc>
<page-range>2628-2633</page-range></nlm-citation>
</ref>
<ref id="B24">
<label>24</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Xu]]></surname>
<given-names><![CDATA[S]]></given-names>
</name>
<name>
<surname><![CDATA[Lam]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[Zou]]></surname>
<given-names><![CDATA[Y]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[New versions of bounded real lemmas for continuous and discrete uncertain systems]]></article-title>
<source><![CDATA[Circuits Syst. Signal Process]]></source>
<year>2007</year>
<volume>26</volume>
<page-range>829-838</page-range></nlm-citation>
</ref>
<ref id="B25">
<label>25</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Zheng]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[Kothare]]></surname>
<given-names><![CDATA[M. V]]></given-names>
</name>
<name>
<surname><![CDATA[Morari]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
</person-group>
<source><![CDATA[Antiwindup design for internal model control]]></source>
<year>1993</year>
</nlm-citation>
</ref>
</ref-list>
</back>
</article>